Estudio de la evaluación del estado técnico y la predicción de fallos de los aisladores de sección
y seccionadores de catenaria basado en la fusión de datos de múltiples fuentes
Resumen
Los equipos de catenaria de los ferrocarriles de alta velocidad están expuestos de forma permanente a la intemperie y sometidos al efecto acoplado del viento, la lluvia, la nieve, la erosión por arco eléctrico y las vibraciones mecánicas; por ello, los fallos súbitos de los aisladores de sección y de los seccionadores se han convertido en la principal causa de indisponibilidad no programada del sistema de alimentación de tracción. El actual modelo de inspección periódica difícilmente detecta los defectos progresivos que aún se encuentran en fase de desarrollo, y el retraso en la detección se traduce en una interrupción media de la explotación de 4,2 horas por evento.
Con el fin de atender los problemas operativos de estos dos tipos de equipos, en este trabajo se construye un marco técnico completo que abarca la adquisición de datos de múltiples fuentes, la fusión de datos heterogéneos, la evaluación del estado técnico y la predicción de la vida útil remanente. En el plano de los datos se integran seis clases de fuentes heterogéneas —eléctricas, mecánicas, termográficas, ambientales, de imagen y de historial de mantenimiento—, cuya convergencia, sincronizada en el tiempo y alineada en el espacio, se logra mediante una red de sensores de tres niveles: borde, pasarela y nube. En el plano de la fusión se propone un algoritmo de teoría de la evidencia de Dempster-Shafer (D-S) mejorado a partir de la distancia entre evidencias y del modelo de nube, que resuelve la invalidez de la fusión provocada por la paradoja de Zadeh cuando las evidencias son altamente conflictivas. En el plano de la evaluación se establece un modelo de evaluación por fusión de información multidimensional en dos etapas, que entrega cuatro niveles de estado de salud y un índice de salud continuo. En el plano de la predicción, el proceso de Wiener describe la tendencia de degradación a largo plazo y la red LSTM sigue las características de fluctuación a corto plazo; ambos se fusionan con ponderación adaptativa según la varianza de predicción, lo que permite obtener una distribución de la vida útil remanente con intervalos de confianza.
La validación con más de 2000 muestras medidas en una línea de alta velocidad arroja los siguientes resultados: la exactitud de la evaluación por fusión de múltiples fuentes alcanza el 93,6 %, 12,8 puntos porcentuales más que con una única fuente de datos; el algoritmo D-S mejorado ofrece una estabilidad de fusión notablemente superior a la del D-S clásico en escenarios de alto conflicto; y la predicción por fusión Wiener-LSTM presenta un MAPE del 8,7 %, 5,3 puntos porcentuales inferior al del modelo de Wiener aislado, de modo que en los dos tipos de equipos, aisladores de sección y seccionadores, la ventana de alerta temprana de fallos puede adelantarse unas 72 horas.
Palabras clave: catenaria; aisladores de sección; seccionadores; fusión de datos de múltiples fuentes; evaluación del estado técnico; predicción de fallos; vida útil remanente
Capítulo 1. Introducción
1.1 Antecedentes y relevancia de la investigación
En 2025, la longitud en explotación de los ferrocarriles de alta velocidad de China superó los 45 000 km. La catenaria, único canal de suministro del sistema de alimentación de tracción, condiciona directamente la seguridad de la circulación de los trenes y la eficiencia del transporte. Según las estadísticas de la Administración Nacional de Ferrocarriles, entre 2020 y 2024 los fallos de los equipos de catenaria representaron el 67,3 % del total de fallos del sistema de alimentación de tracción, y los aisladores de sección y los seccionadores sumaron en conjunto el 41,8 %. En un fallo típico de contorneo de un aislador de sección, el paso de la anomalía a la parada forzosa suele requerir apenas decenas de minutos, mientras que la intervención posterior y el restablecimiento del suministro consumen por término medio 4,2 horas; las pérdidas económicas directas y las demoras en el transporte superan con creces el valor del propio equipo.
En la actualidad, el mantenimiento de los equipos de catenaria sigue basándose principalmente en la inspección periódica y en las pruebas fuera de línea. Aunque el sistema ferroviario 6C ya ofrece una cobertura inicial de monitorización en línea, los subsistemas de inspección (detección embarcada de la interacción pantógrafo-catenaria 1C, inspección de catenaria 2C, detección portátil 3C, entre otros) mantienen sus datos fragmentados entre sí, con un marcado efecto de islas de información. El ciclo de mantenimiento programado (habitualmente de 3 a 6 meses) no se corresponde con la velocidad real de degradación de los equipos: en los tramos de condiciones severas, los contactos de los seccionadores pueden pasar de un sobrecalentamiento leve a la soldadura por fusión entre dos inspecciones consecutivas. Con este modelo de mantenimiento, la tasa de detección de fallos no alcanza el 30 % y las paradas no programadas derivadas de fallos no detectados se han convertido en el principal cuello de botella que limita la calidad del mantenimiento.
El mantenimiento basado en el estado (Condition-Based Maintenance, CBM) y el mantenimiento predictivo (Predictive Maintenance, PdM) han dado resultados notables en los sistemas eléctricos y en los motores aeronáuticos; su esencia radica en monitorizar de forma continua las variables de estado del equipo para identificar los indicios de degradación antes de que se produzca un fallo funcional y estimar el tiempo de servicio restante. Introducir el enfoque PdM en el mantenimiento de los equipos de catenaria obliga a resolver a la vez dos cuestiones previas: la escasa capacidad de una sola variable (por ejemplo, la monitorización exclusiva de la corriente de fuga) para representar patrones de degradación compuestos, y las diferencias de dimensión física, de frecuencia de muestreo y de fiabilidad existentes entre datos heterogéneos de múltiples fuentes. Este es precisamente el punto de partida para incorporar en este trabajo la fusión de datos de múltiples fuentes.
1.2 Estado actual de la investigación en China y en el extranjero
(1) Tecnologías de monitorización de la catenaria
Nåvik et al. [1] propusieron en 2016 una solución de monitorización en línea de la catenaria basada en redes de sensores inalámbricos (WSN), con sensores de aceleración y de deformación dispuestos sobre el hilo portante y el cable de contacto, que retransmitían las señales de vibración en tiempo real mediante una red ZigBee. La solución confirmó la viabilidad de la sensorización inalámbrica en la monitorización dinámica de la interacción pantógrafo-catenaria, pero la autonomía de alimentación de los nodos sensores es limitada (14 meses de media) y no cubre las variables eléctricas ni el estado térmico, de modo que la dimensión de monitorización resulta única. Tang et al. [2] presentaron en 2023 el algoritmo de detección de objetos RCID-YOLOv5s, que alcanza un mAP del 91,3 % sobre imágenes de componentes de catenaria con una velocidad de inferencia de 45 FPS. Zhong et al. [3] aplicaron un método de detección mediante cajas delimitadoras orientadas (OBB) a las anomalías geométricas, como la inclinación y el desplazamiento, de las cadenas de aisladores y de los aisladores de sección; el trabajo, publicado en IEEE Trans. on Instrumentation and Measurement, resolvió el elevado índice de omisión que las cajas delimitadoras horizontales (HBB) convencionales presentan ante objetos alargados e inclinados. Los métodos de detección por imagen se ven muy afectados por la iluminación y las condiciones meteorológicas: de noche y con niebla, la precisión de detección desciende entre 15 y 20 puntos porcentuales.
(2) Evaluación del estado técnico de los seccionadores
El informe técnico asociado a la norma IEEE Std C37.20.2 [4] analiza estadísticamente los modos de fallo típicos de los seccionadores y señala que el sobrecalentamiento de los contactos representa el 42 % y el agarrotamiento mecánico el 31 %, de modo que ambos suman más del 70 %. El análisis se basa en datos de explotación de redes eléctricas de Norteamérica, cuyos tipos de equipo y entorno de servicio (mayoritariamente en interior) difieren de los seccionadores de exterior de la alta velocidad china; por ello los porcentajes no son directamente trasladables, aunque la distribución de fallos dominada por el binomio contactos-mecanismo conserva valor de referencia. En cuanto a la monitorización en línea de los seccionadores, la referencia [5] publicó en 2024 una revisión sistemática de las tecnologías de monitorización de catenaria, que abarca las rutas técnicas y los ámbitos de aplicación de los medios de inspección 1C a 6C, y concluye que el funcionamiento independiente de los subsistemas de monitorización y la falta de análisis correlacional entre fuentes constituyen la carencia clave que limita la mejora de la exactitud del diagnóstico de fallos.
(3) Métodos de fusión de datos
Hamza et al. [6] realizaron en 2025 una revisión multifase del mantenimiento predictivo impulsado por la inteligencia artificial, en la que dividen el proceso PdM en cinco etapas —adquisición de datos, ingeniería de características, evaluación de la salud, predicción de la RUL y optimización de decisiones— y señalan que la fusión de datos aporta mejoras de rendimiento en todas ellas, si bien el tratamiento del conflicto entre evidencias y la cuantificación de la incertidumbre siguen siendo problemas abiertos. En el ámbito de los equipos eléctricos, la referencia [9] aplicó en 2021 la teoría de la evidencia D-S mejorada a la evaluación integral del estado de transformadores y, mediante la introducción de la distancia entre evidencias para corregir la credibilidad de la BPA, mitigó eficazmente la paradoja de la fusión ante evidencias altamente conflictivas. La referencia [13] propone una arquitectura colaborativa nube-red-borde-terminal para el mantenimiento de subestaciones ferroviarias, publicada en 2022 en el «Journal of the China Railway Society»; su planteamiento de fusión jerárquica guarda relación con el diseño de red de tres niveles de este trabajo, aunque aquel estudio se centra en el escenario de las subestaciones y no aborda el problema de degradación por acoplamiento ambiental propio de los equipos de catenaria a la intemperie.
(4) Métodos de predicción de la vida útil remanente
El proceso de Wiener, capaz de describir simultáneamente la tendencia de degradación y las fluctuaciones aleatorias, se aplica ampliamente en ámbitos como el aislamiento aceite-papel [10] y la pérdida de capacidad de las baterías de litio. La referencia [10] modela la degradación del aislamiento aceite-papel mediante un proceso de Wiener, deduce a partir del tiempo de primer paso (FHT) que la vida útil remanente sigue una distribución gaussiana inversa y actualiza en línea el coeficiente de deriva con métodos bayesianos, con lo que logra una adaptación paramétrica a medida que llegan nuevos datos. Las redes LSTM y sus variantes destacan en la predicción de series temporales: la referencia [11] construye un modelo de conjunto dinámico CNN-LSTM-AM en el que un mecanismo de atención pondera características multiescala; la referencia [12] emplea una BiLSTM que fusiona características de múltiples fuentes para el diagnóstico de fallos, aprovechando la estructura bidireccional para capturar las dependencias contextuales; y la referencia [14] propone un método combinado FFT-LSTM que primero extrae características en el dominio de la frecuencia mediante la transformada rápida de Fourier y después las introduce en la LSTM, con lo que obtiene un RMSE bajo en el diagnóstico de fallos de equipos eléctricos. Los modelos puramente basados en datos dependen de un gran número de muestras etiquetadas, mientras que las muestras de fallo de los equipos de catenaria son escasas; de ahí que la fusión de modelos de mecanismo de degradación con modelos basados en datos se perfile como una vía viable para mejorar la capacidad de generalización de la predicción.
(5) Limitaciones de la investigación existente y alcance de este trabajo
De acuerdo con el análisis anterior, la investigación existente presenta tres carencias. En primer lugar, la dimensión de monitorización es única: los datos eléctricos, mecánicos y termográficos, entre otros, no se integran de forma eficaz y una sola variable no basta para representar patrones de degradación compuestos. En segundo lugar, los métodos de fusión de datos no son suficientemente estables en escenarios de conflicto entre evidencias, y la paradoja de Zadeh del D-S clásico carece todavía de mejoras específicas para la evaluación de equipos de catenaria. En tercer lugar, la predicción de la vida útil remanente se apoya preferentemente en enfoques basados en datos, con una incorporación insuficiente del mecanismo físico de degradación, lo que restringe su capacidad de generalización cuando las muestras son escasas. Frente a ello, este trabajo construye, para los dos tipos de equipos —aisladores de sección y seccionadores—, un marco completo que abarca la adquisición de datos de múltiples fuentes, la fusión D-S mejorada, la evaluación del estado técnico y la predicción conjunta Wiener-LSTM, con el propósito de aportar mejoras sistemáticas en las tres carencias señaladas.
1.3 Contenido de la investigación y hoja de ruta técnica
El contenido de este trabajo se organiza en cuatro etapas según el flujo de datos y la progresión de los modelos. Primera etapa: adquisición de datos de múltiples fuentes e ingeniería de características. Para cada uno de los dos tipos de equipos se identifican seis clases de fuentes de datos (corriente de fuga, vibración, termografía infrarroja, variables meteorológicas, imágenes y registros históricos) y se diseña una red de sensores de tres niveles —borde, pasarela y nube— con sincronización temporal IEEE 1588 PTP; las señales originales se procesan con EMD, descomposición wavelet (db6, 5 niveles) y ResNet-50, entre otros medios, para extraer características de dominio temporal, frecuencial y tiempo-frecuencia. Segunda etapa: fusión de datos heterogéneos de múltiples fuentes. En el nivel de datos, el filtro de Kalman y la ponderación por inversa de la varianza permiten la fusión redundante de sensores del mismo tipo; en el nivel de características, las redes 1D-CNN y 2D-CNN procesan respectivamente las características temporales unidimensionales y las termográficas bidimensionales, que se concatenan tras la codificación BiLSTM y la reducción de dimensionalidad por PCA; en el nivel de decisión se emplea la teoría de la evidencia D-S mejorada, que calcula los pesos de credibilidad a partir de la distancia entre evidencias y modula la incertidumbre con el modelo de nube (Ex, En, He), resolviendo así la invalidez de la fusión ante evidencias altamente conflictivas.
Tercera etapa: evaluación del estado de salud de los equipos. Se construye un sistema jerárquico de índices para los dos tipos de equipos y se determina el peso de cada índice mediante una ponderación combinada de AHP y entropía; se diseña un proceso de evaluación por fusión en dos etapas —primero se fusionan las BPA de evidencias del mismo tipo dentro de cada dimensión y después se fusionan las BPA de decisión entre dimensiones— que entrega cuatro niveles de estado de salud (normal / atención / anómalo / grave) y un índice de salud HI continuo. Cuarta etapa: predicción de la vida útil remanente. El proceso de Wiener modela la tendencia de degradación a largo plazo y permite deducir la distribución de la RUL a partir del tiempo de primer paso; la red LSTM sigue las características de fluctuación a corto plazo; y los pesos adaptativos se determinan por la inversa de la varianza de predicción de cada modelo, de modo que la fusión entrega una estimación de la RUL con intervalos de confianza. Los umbrales de degradación y los parámetros de los modelos se calibran con datos de ensayos de envejecimiento acelerado.
La elección de los aisladores de sección y los seccionadores como objeto de estudio responde a dos razones: por un lado, pertenecen respectivamente a la familia de los equipos de aislamiento y a la de los aparatos de maniobra, con modos de fallo y variables de monitorización claramente distintos, de modo que, si un mismo marco de fusión-evaluación-predicción resulta eficaz en ambos tipos de equipos, queda validada su aplicabilidad general; por otro, sus fallos suman cerca del 40 % de los fallos de catenaria, lo que hace apremiante la necesidad de mantenimiento.
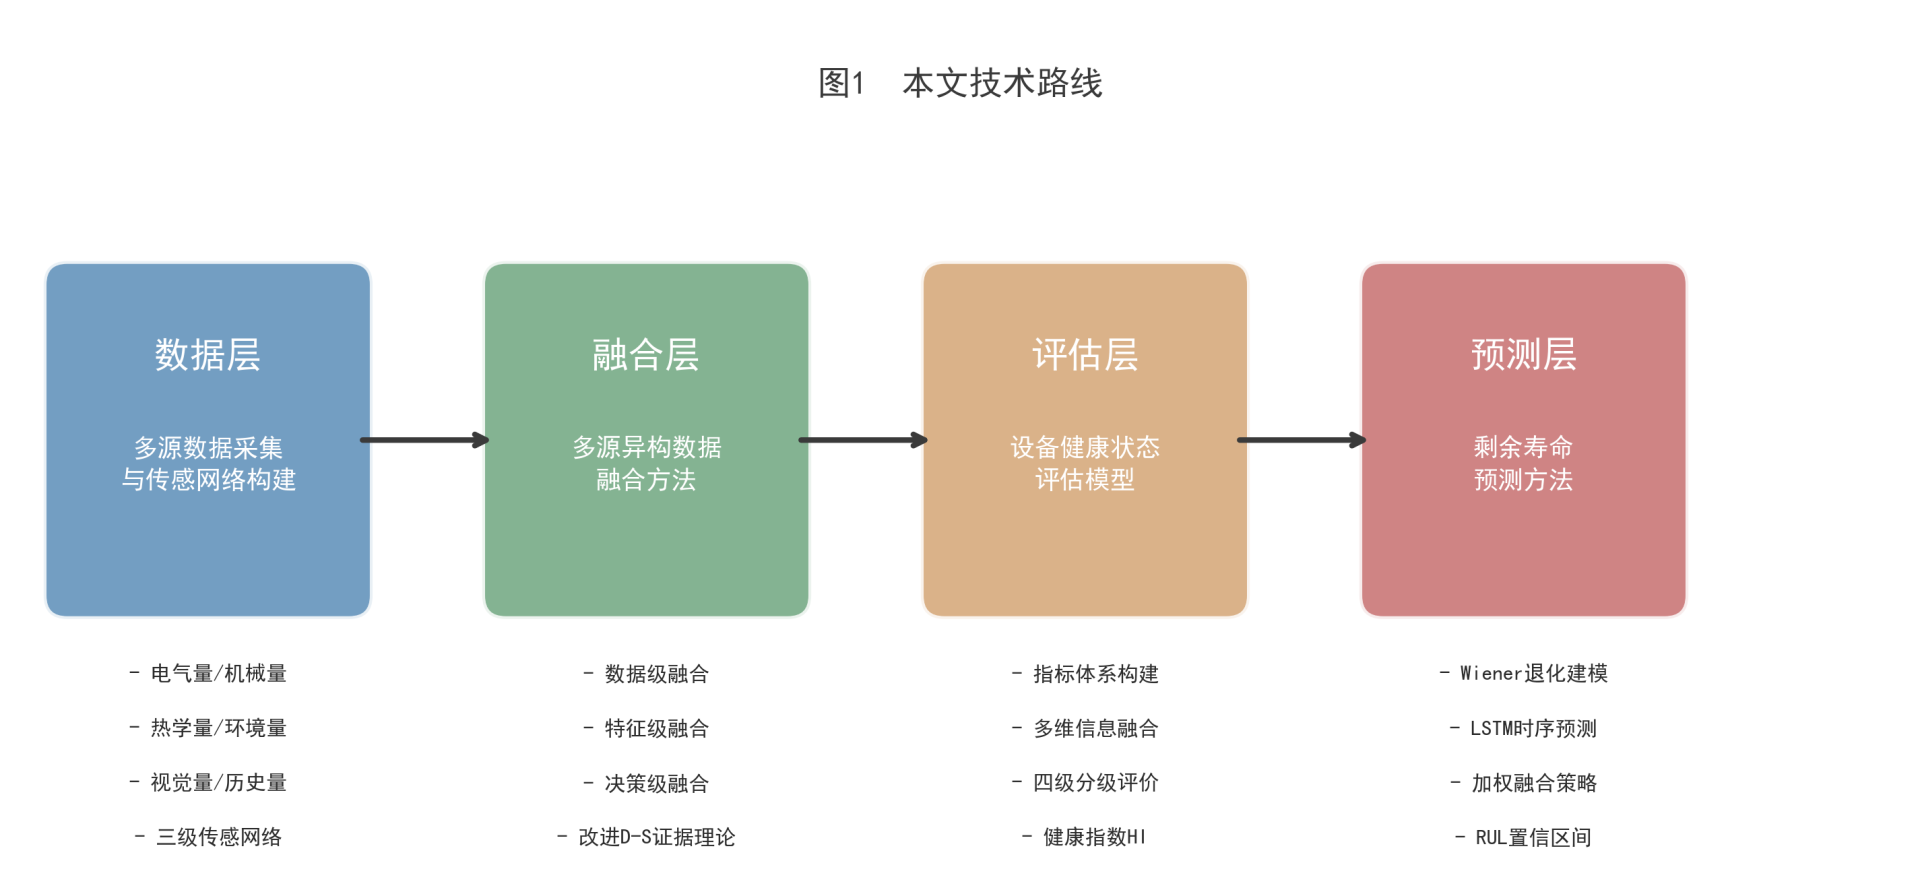 Fig. 1 Hoja de ruta técnica de este trabajo
Capítulo 2. Análisis del mecanismo de fallo
2.1 Estructura del aislador de sección y modos de fallo típicos
El aislador de sección modelo FQX-25 es el componente clave que materializa la sección eléctrica en la catenaria de los ferrocarriles electrificados; su cuerpo principal está formado por dos patines aislantes (barras de fibra de vidrio pultruidas recubiertas con faldones de silicona) y por placas de conexión y derivación. Durante el servicio, la placa del pantógrafo desliza y efectúa la transición a lo largo de los patines aislantes, mientras que estos garantizan el aislamiento eléctrico entre las catenarias de ambos lados. Esta configuración hace que el dispositivo soporte de forma simultánea una triple solicitación: esfuerzo eléctrico (tensión de servicio de 27,5 kV), carga mecánica (presión de contacto pantógrafo-catenaria de 70 a 110 N) y agresión ambiental (radiación ultravioleta, contaminación, lluvia y nieve).
El contorneo superficial por contaminación constituye el modo de fallo súbito más grave del aislador de sección. Bajo la irradiación ultravioleta prolongada, los faldones de silicona pierden progresivamente su capacidad de migración de la hidrofobicidad; cuando la densidad equivalente de sal depositada en la superficie (ESDD) supera 0,1 mg/cm², la corriente de fuga, en condiciones de humedad, forma bandas secas sobre la superficie, el arco local se ceba y se desplaza por la superficie hasta puentear ambos electrodos y desencadenar el contorneo. Este proceso, desde la formación de la banda seca hasta el contorneo, puede durar tan solo de varios segundos a algunas decenas de segundos; sin embargo, sus indicios precursores —el aumento progresivo de la amplitud y de la frecuencia de los impulsos de corriente de fuga— se manifiestan durante horas o incluso días, lo que deja una ventana temporal para la alerta temprana. Entre las magnitudes monitorizables figuran la amplitud de la corriente de fuga y su tasa de distorsión de la forma de onda, el ángulo de hidrofobicidad superficial y el incremento local de temperatura detectado por termografía infrarroja.
La rotura mecánica suele iniciarse en la unión entre el extremo del patín aislante y la placa de derivación, punto en el que el coeficiente de concentración de tensiones es máximo. El impacto repetido de la presión de contacto pantógrafo-catenaria —un ciclo de carga y descarga por cada tren que pasa— provoca la nucleación y la propagación de microfisuras. A baja temperatura invernal, la fragilización de la matriz de fibra de vidrio acelera la velocidad de propagación de las fisuras y reduce la carga de rotura entre un 15 % y un 20 % respecto a la temperatura ambiente. La variación de la relación de energía de las componentes de alta frecuencia (>2000 Hz) de la señal de aceleración de vibración constituye un indicador sensible del desarrollo de microfisuras.
La erosión por arco se produce en el instante en que el pantógrafo pierde el contacto con la catenaria. La perforación dieléctrica del entrehierro entre el pantógrafo y el patín aislante genera un arco cuya raíz alcanza temperaturas de 3000 a 5000 K; la silicona se carboniza localmente y forma un canal conductor, y la erosión reiterada incrementa la rugosidad superficial del patín y acorta su longitud aislante efectiva. Las huellas de carbonización pueden identificarse mediante inspección con imágenes de alta resolución, mientras que la termografía revela un incremento anómalo de temperatura en la zona del arco (ΔT>15 K). El envejecimiento del aislamiento se manifiesta, en cambio, por el descenso gradual de la resistividad volumétrica y de la resistividad superficial de la silicona y por la degradación año tras año del nivel de tensión soportada a frecuencia industrial; se trata de un proceso de degradación lenta, que puede seguirse mediante ensayos periódicos de resistencia de aislamiento y la monitorización de la tendencia de la corriente de fuga.
2.2 Estructura del seccionador y modos de fallo típicos
Los seccionadores empleados en catenaria corresponden principalmente a los tipos GN (seccionador de interior) y GW (seccionador de intemperie), y el tipo GW es el más difundido en las vías principales de alta velocidad. Su estructura consta de una cuchilla (contacto móvil) sustentada por columnas de aisladores y de un contacto fijo; un mecanismo de accionamiento hace girar la cuchilla para ejecutar las maniobras de cierre y apertura. En posición cerrada, los contactos móvil y fijo se apoyan entre sí, y la norma técnica exige: una separación entre contactos tras el cierre de 15 a 20 mm, una desviación entre fases ≤5 mm y una diferencia de simultaneidad de cierre entre las tres fases ≤6 mm. La desviación de estos parámetros geométricos refleja directamente el desgaste de los contactos y el estado del mecanismo.
El sobrecalentamiento de los contactos es el fallo más frecuente del seccionador y representa cerca del 42 % [4]. Su cadena de degradación presenta un carácter típico de realimentación positiva: erosión por arco → rugosidad de la superficie de contacto → aumento de la resistencia de contacto → incremento del calor de Joule → oxidación acelerada del contacto → nuevo aumento de la resistencia de contacto. Una vez que este bucle de realimentación supera el punto crítico, el incremento de temperatura de los contactos pasa de un crecimiento lineal a un crecimiento exponencial y, en pocas decenas de minutos, puede evolucionar de un sobrecalentamiento leve (ΔT≈10 K) a uno severo (ΔT>60 K) o incluso a la soldadura por fusión de los contactos. La monitorización de la tendencia del incremento de temperatura de los contactos mediante termografía infrarroja y el seguimiento de la variación de la resistencia de contacto mediante ensayos de resistencia del circuito son dos medios complementarios para captar las señales tempranas de esta cadena de degradación.
El bloqueo mecánico (31 % de los casos) proviene en su mayoría de la corrosión de las bielas del mecanismo de accionamiento, del desgaste de los rodamientos o del resecamiento de la grasa lubricante. Los seccionadores de intemperie soportan de forma permanente cargas de viento (velocidad de diseño de 30 m/s) y, cuando se deteriora la estanqueidad de la caja del mecanismo, la penetración del agua de lluvia acelera la corrosión. El aumento anómalo de la corriente y del tiempo de maniobra de cierre y apertura constituye un indicio previo del bloqueo. La degradación del aislamiento se produce principalmente en los aisladores de apoyo: el mecanismo de contorneo por contaminación es similar al del aislador de sección, pero la línea de fuga del aislador es mayor (≥1200 mm) y el valor crítico de ESDD para el contorneo es superior al del aislador de sección. La erosión por arco se genera durante las maniobras de cierre y apertura del seccionador; la duración del arco de maniobra suele ser de algunas decenas de milisegundos, pero la erosión acumulada bajo maniobras frecuentes (por ejemplo, en los cambios reiterados de vía) sigue siendo un factor que no debe subestimarse.
2.3 Factores influyentes en el fallo y mecanismos de degradación
La degradación de ambos tipos de equipo es el resultado del acoplamiento de tres ámbitos: los factores ambientales, las condiciones de explotación y el envejecimiento de los materiales. Entre los factores ambientales, la influencia de la temperatura y de la humedad puede cuantificarse mediante la ecuación de Arrhenius: velocidad de reacción k=A·exp(-Ea/RT), donde Ea es la energía de activación, R la constante de los gases y T la temperatura absoluta. En la práctica ingenieril suele emplearse la aproximación de la «regla de los 10 °C»: por cada 10 °C de aumento de la temperatura, la velocidad de envejecimiento térmico del material aislante se duplica aproximadamente. En los equipos de intemperie, la oscilación anual de temperatura puede alcanzar 70 °C (de -25 °C a +45 °C), y la contribución a la degradación de los meses cálidos de verano representa más del 40 % de la degradación anual total. La humedad acelera el desarrollo de las descargas superficiales al reducir la resistencia superficial, y la tasa de fallos por contorneo en la estación húmeda (humedad relativa>85 %) es de 3 a 5 veces la de la estación seca.
En cuanto a las condiciones de explotación, la corriente de carga determina la potencia del calor de Joule en los contactos (P=I²R); en los tramos con alta densidad de circulación de alta velocidad, el seccionador soporta de forma prolongada corrientes elevadas (>800 A) y su incremento de temperatura resulta notablemente superior al de los tramos con carga ligera. En los tramos con elevada tasa de pérdida de contacto pantógrafo-catenaria (por ejemplo, en las uniones de sección de tensión y en los cruces de vía), aumentan la probabilidad y la frecuencia con que el aislador de sección sufre erosión por arco. Por lo que respecta a la carga mecánica, la presión de contacto y el nivel de vibración dependen conjuntamente de la fuerza de elevación del pantógrafo y de la velocidad del tren: la energía de vibración pantógrafo-catenaria a 350 km/h es aproximadamente un 60 % mayor que a 250 km/h. La ley de Paris, da/dN=C(ΔK)^m, relaciona la velocidad de propagación de la fisura con la amplitud del factor de intensidad de tensiones, de modo que, con amplitudes de tensión elevadas, la vida de propagación por fatiga se acorta de forma significativa.
El acoplamiento de estos múltiples factores conduce a un hecho decisivo: ninguna magnitud aislada permite caracterizar por completo el estado real de degradación del equipo. Por ejemplo, un incremento de temperatura de 30 K en los contactos de un seccionador puede deberse tanto a un aumento de la resistencia de contacto (degradación) como a una temperatura ambiente elevada (funcionamiento normal), y la temperatura por sí sola no permite distinguir ambos casos. Al incorporar dos magnitudes complementarias, la resistencia de contacto y la temperatura ambiente, la certeza del diagnóstico aumenta de forma notable. Esta es precisamente la motivación técnica ineludible de la fusión de datos de múltiples fuentes en la evaluación del estado técnico de los equipos de catenaria.
Capítulo 3. Adquisición de datos de múltiples fuentes y construcción de la red de sensores
3.1 Seis tipos de fuentes de datos
Atendiendo a las características de los modos de fallo del aislador de sección y del seccionador, en este trabajo se han clasificado seis tipos de fuentes de datos: eléctricos, mecánicos, termográficos, ambientales, de imagen y de explotación y mantenimiento histórico. En el ámbito de las magnitudes eléctricas, el sensor de corriente de fuga presenta un alcance de 0 a 10 mA y una clase de precisión 0,5; se instala en el extremo de puesta a tierra del aislador y permite captar los impulsos de la corriente de fuga superficial y la información de distorsión de la forma de onda. El medidor de resistencia de circuito, con una resolución de 0,1 μΩ, se emplea para medir la resistencia de contacto del seccionador en posición cerrada. En el ámbito de las magnitudes mecánicas, el acelerómetro triaxial, con un rango de frecuencias de 0,5 a 5000 Hz y una sensibilidad de 100 mV/g, se instala en el extremo del patín del aislador de sección y en la caja del mecanismo del seccionador, con una frecuencia de muestreo de 10 kHz, lo que permite cubrir la banda de energía principal de la vibración pantógrafo-catenaria (5 a 2000 Hz) así como la banda de alta frecuencia característica de las fisuras.
Los datos termográficos proceden de una cámara termográfica infrarroja de 640×512 píxeles y NETD≤0,05 °C (a 30 °C), que realiza tomas periódicas del conjunto del aislador de sección y de la zona de contactos del seccionador (cada 15 min) y tomas disparadas por umbral (ΔT>10 K). Las magnitudes ambientales comprenden la densidad equivalente de sal depositada (ESDD, obtenida por muestreo con frotado manual o mediante sensores de contaminación en línea), la velocidad y la dirección del viento (anemómetro ultrasónico, alcance de 0 a 60 m/s), la temperatura y la humedad (PT100 más sensor capacitivo, de -40 °C a +80 °C) y la intensidad de la radiación ultravioleta. Los datos de imagen se adquieren con una cámara industrial de alta resolución (5 Mpx, grado de protección IP67) y se procesan con un modelo de detección de objetos YOLOv8 (mAP 92,7 %, inferencia <30 ms) para identificar defectos superficiales como fisuras, huellas de erosión, roturas de faldones y desgaste de contactos.
Los datos históricos de explotación y mantenimiento abarcan la fecha de puesta en servicio de los equipos, los registros de las sucesivas revisiones, los registros de fallos, los datos de ensayos de envejecimiento acelerado de equipos del mismo lote y las curvas de degradación facilitadas por el fabricante. Aunque no se adquieren en tiempo real, estos datos aportan información a priori sobre la trayectoria de degradación a lo largo de todo el ciclo de vida del equipo y resultan insustituibles para la inicialización de los parámetros del proceso de Wiener y para la calibración de los umbrales de degradación. Las frecuencias de muestreo de las seis fuentes difieren notablemente —vibración a 10 kHz, termografía 4 veces/h, imágenes disparadas según necesidad y ESDD una vez al mes—, por lo que los métodos de fusión posteriores deben hacer frente a esta asimetría de frecuencias.
3.2 Arquitectura de la red de sensores de tres niveles
En este trabajo se diseña una red de sensores de tres niveles —percepción en el borde, pasarela local y plataforma en la nube— tomando como referencia la arquitectura por capas del sistema ferroviario 6C [8]. La capa de percepción en el borde despliega los distintos sensores y unidades de adquisición de datos y realiza in situ el acondicionamiento de señal (filtrado, amplificación y conversión A/D) y una extracción ligera de características (por ejemplo, el valor eficaz de la corriente de fuga y el valor RMS de la vibración), con lo que reduce los requisitos de ancho de banda en el enlace ascendente. La capa de pasarela local se articula en torno a una pasarela industrial de arquitectura ARM+FPGA que concentra los datos de varias decenas de nodos de borde del mismo tramo de tensión y ejecuta la sincronización precisa de tiempo IEEE 1588 PTP (precisión de sincronización <1 μs), con lo que resuelve la unificación de las referencias temporales de los datos de múltiples fuentes; al mismo tiempo ejecuta algoritmos de fusión a nivel de datos (filtrado de Kalman) y lógica de cribado inicial de anomalías, con alerta en tiempo real ante datos que rebasan manifiestamente los límites.
La capa de plataforma en la nube asume las tareas de cálculo de la fusión a nivel de características y a nivel de decisión, así como de los modelos de evaluación del estado técnico y de predicción de la vida útil. La comunicación ascendente emplea conmutación adaptativa entre GPRS, 4G y 5G: el retorno de datos en régimen normal utiliza 4G (ancho de banda>10 Mbps, latencia<200 ms, tasa de pérdida de paquetes<0,1 %), los datos de alarma y las instrucciones de configuración remota cursan por 5G (latencia<50 ms) y, en los tramos remotos, GPRS actúa como respaldo. La pasarela almacena en caché local no menos de 72 horas de datos, de modo que la información no se pierde durante una interrupción de las comunicaciones y, una vez restablecidas, la transmisión se reanuda desde el punto de corte. Esta arquitectura conjuga la capacidad de respuesta en tiempo real del lado del borde con la potencia de cálculo de la nube, lo que permite que la cadena completa «muestreo → cribado inicial → fusión → evaluación → predicción» funcione de forma fiable en todo tipo de condiciones de comunicación.
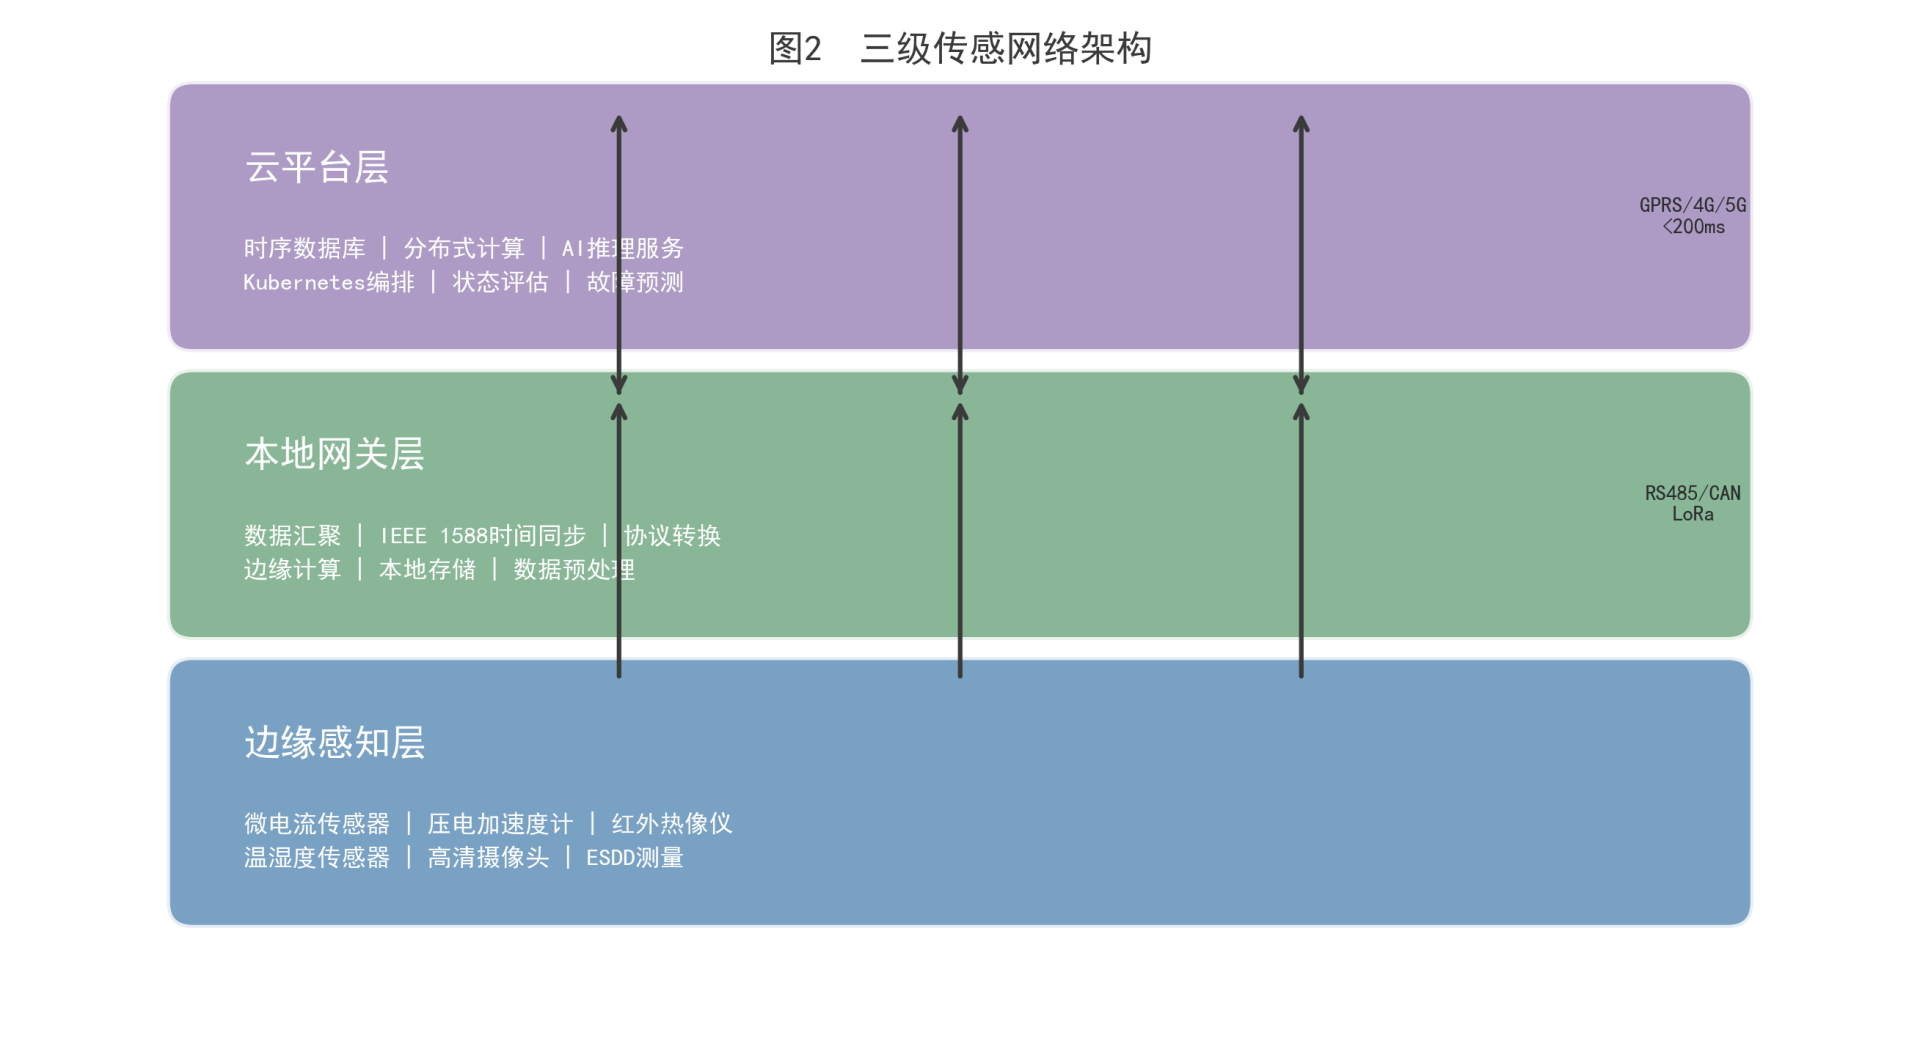 Fig. 2. Arquitectura de la red de sensores de tres niveles
3.3 Preprocesamiento de datos y extracción de características
Las señales originales deben someterse a un preprocesamiento antes de introducirse en el modelo de fusión. La señal de corriente de fuga se procesa mediante descomposición empírica de modos (EMD) para eliminar la tendencia y el ruido de alta frecuencia; tras la descomposición se conservan las componentes IMF1—IMF5 para reconstruir la señal útil y se extraen características en el dominio del tiempo (media, valor de pico, factor de impulso, asimetría), características en el dominio de la frecuencia (amplitud de la componente fundamental y relación de contenido de armónicos de orden 3, 5 y 7) y características del espectro marginal de Hilbert. La señal de vibración se descompone en 5 niveles mediante la ondícula db6 y se extraen la relación de energía y el índice de curtosis de los coeficientes de detalle de cada nivel; la componente de baja frecuencia (A5) conserva la información de la frecuencia principal de la vibración mecánica, mientras que las componentes de alta frecuencia (D1—D3) son sensibles a las microfisuras.
Tras la corrección de no uniformidad y la calibración radiométrica de las imágenes térmicas infrarrojas, se extraen características como las coordenadas del punto de temperatura máxima, el valor de temperatura máxima, el incremento máximo de temperatura ΔT y la proporción de área anómala (porcentaje de píxeles cuya temperatura supera la del ambiente en +15 K). Las características de imagen se extraen mediante ResNet-50 (preentrenada con ImageNet, con la última capa sustituida por GAP+FC) para obtener un vector semántico-visual de 512 dimensiones. Los vectores de características de cada fuente se reducen mediante PCA a un espacio de componentes principales con una contribución acumulada de varianza ≥95%, eliminando así las dimensiones redundantes. En cuanto al tratamiento de los datos faltantes: las ausencias breves (<30 min) se completan mediante interpolación con splines cúbicos; las ausencias prolongadas (>30 min) se marcan como faltantes sin interpolar y se expresan en la fusión posterior mediante la función de masa de incertidumbre global de la BPA de dicha fuente, evitando así el sesgo que introduciría una interpolación ficticia.
Capítulo 4. Métodos de fusión de datos heterogéneos de múltiples fuentes
4.1 Fusión a nivel de datos
La fusión a nivel de datos aborda la integración de los datos brutos entre sensores redundantes del mismo tipo. Para los sensores de corriente de fuga dispuestos simétricamente en ambos extremos del aislador de sección, se emplea un filtro de Kalman para lograr la fusión de datos y la supresión del ruido: la ecuación de estado es x(k)=Ax(k-1)+w(k) y la ecuación de observación es z(k)=Hx(k)+v(k), donde las matrices de covarianza del ruido de proceso w~N(0,Q) y del ruido de observación v~N(0,R) se determinan a partir de los datos de calibración de los sensores. La estructura recursiva del filtro de Kalman se adapta de forma natural a la actualización en línea muestra a muestra, con un coste computacional de O(n²) (n es la dimensión del estado), por lo que resulta adecuada para su despliegue en la pasarela de comunicaciones.
Para las mediciones redundantes en sistemas no dinámicos (por ejemplo, sensores de vibración de doble canal) se emplea la media ponderada por el inverso de la varianza: peso w_i=1/σ_i²/(Σ1/σ_j²), y el resultado ponderado es x̂=Σw_i·x_i. Esta estrategia otorga mayor peso a los sensores de mayor precisión y supera a la media con pesos iguales cuando las diferencias de precisión entre sensores son notables. En cuanto a la alineación temporal, las fuentes de datos con distintas frecuencias de muestreo se unifican a una frecuencia de referencia de 1 Hz mediante interpolación con splines cúbicos, y el residuo de interpolación se mantiene por debajo de 1/3 de la precisión propia de cada fuente. La alineación espacial proyecta las coordenadas de los sensores al sistema de coordenadas del propio equipo, eliminando la influencia de las diferencias de ubicación de montaje sobre las características de distribución espacial.
4.2 Fusión a nivel de características
La fusión a nivel de características proyecta los vectores de características preprocesados de cada fuente de datos a un espacio semántico común. Las características temporales unidimensionales (eléctricas y mecánicas) se introducen en una 1D-CNN: los tamaños de los núcleos de convolución de sus 4 capas son 7/5/3/3, con 32/64/128/256 canales respectivamente, y cada capa va seguida de BatchNorm y de activación ReLU; la salida de la cuarta capa se somete a un agrupamiento promedio global (GAP) para obtener una representación compacta de 256 dimensiones. Las características bidimensionales de las imágenes térmicas se introducen en una 2D-CNN: 3 capas de convolución (núcleo 3×3, canales 64/128/256) seguidas de GAP, con una salida de 256 dimensiones. Las características visuales se toman directamente de la salida GAP de ResNet-50 (512 dimensiones). Los tres vectores de características se concatenan y se introducen en un codificador BiLSTM (2 capas, 128 unidades por capa, bidireccional) que captura las dependencias temporales entre las características de las distintas fuentes. La salida del BiLSTM se reduce después mediante PCA a 50 dimensiones (varianza acumulada >98%), con lo que se obtiene el vector de características fusionado final, que sirve como entrada a los modelos de evaluación y de predicción.
La razón por la que en este artículo se opta por la secuencia «concatenación → BiLSTM → PCA» en lugar de la concatenación directa o de la ponderación por atención es la siguiente: la concatenación directa conserva todas las dimensiones pero ignora la dependencia temporal entre fuentes, y una dimensionalidad demasiado elevada propicia el sobreajuste; la ponderación por atención permite destacar las fuentes clave, pero exige aprender los parámetros de atención y su estabilidad es escasa cuando las muestras de entrenamiento son limitadas; el BiLSTM, en cambio, selecciona y olvida información de forma adaptativa mediante mecanismos de compuerta, posee una mayor capacidad para modelar las relaciones temporales entre fuentes y su estructura bidireccional aprovecha simultáneamente el contexto anterior y el posterior.
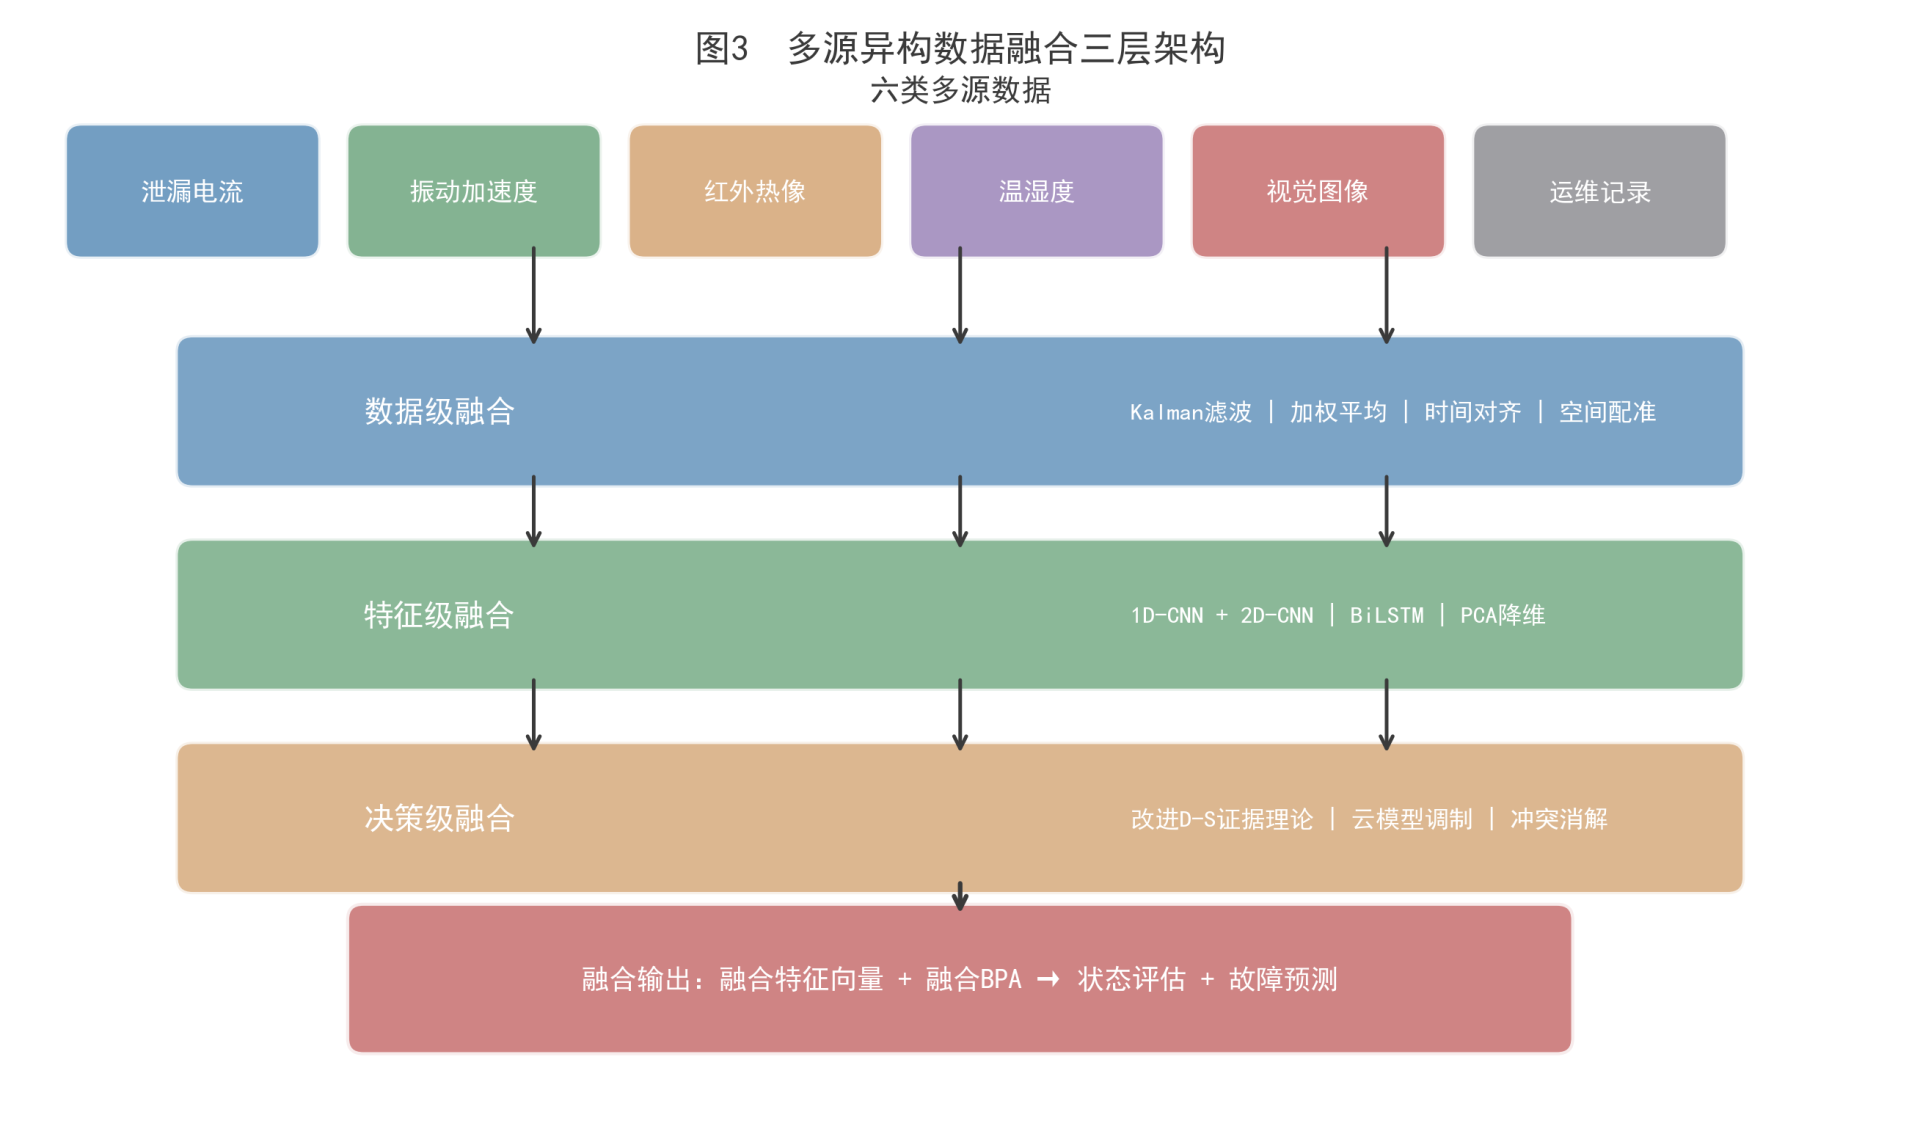 Fig. 3. Arquitectura de tres niveles para la fusión de datos heterogéneos de múltiples fuentes
4.3 Fusión a nivel de decisión
La fusión a nivel de decisión integra varios juicios en una decisión final una vez que cada fuente de datos ha emitido su propio resultado. La teoría de la evidencia de Dempster-Shafer (D-S), por su capacidad de describir explícitamente la incertidumbre, constituye la herramienta central de la fusión a nivel de decisión en este artículo. Sea el marco de discernimiento Θ={N, A, B, S}, que corresponde a los cuatro niveles de estado: normal, atención, anómalo y grave. La asignación básica de probabilidad (BPA) m: 2^Θ→[0,1] satisface m(∅)=0 y Σm(A)=1 (A⊆Θ). La función de credibilidad Bel(A)=Σm(B) (B⊆A) mide el apoyo total a la proposición A, la función de plausibilidad Pl(A)=1-Bel(Ā) mide el grado en que A no resulta contradicha, y [Bel(A), Pl(A)] constituye el intervalo de probabilidad. La regla de combinación de D-S es m₁₂(A)=[Σm₁(B)·m₂(C)]/[1-K] (B∩C=A, A≠∅), donde K=Σm₁(B)·m₂(C) (B∩C=∅) es el coeficiente de conflicto.
La regla de combinación clásica de D-S revela el problema de la paradoja de Zadeh cuando las evidencias presentan un conflicto elevado: si dos fuentes apoyan con fuerza proposiciones mutuamente excluyentes, el resultado de la combinación queda determinado por la minoría, lo que resulta manifiestamente irrazonable. En la evaluación de equipos de catenaria, este problema no es una construcción teórica: por ejemplo, si la BPA del sensor de vibración apoya con fuerza el estado «anómalo» (porque detecta un aumento súbito de la componente de alta frecuencia) mientras que la BPA del sensor térmico apoya con fuerza el estado «normal» (porque el incremento de temperatura no supera el umbral), entonces K se aproxima a 1 y el resultado de la combinación clásica puede asignar una probabilidad muy elevada al estado «grave», lo que evidentemente no se corresponde con la realidad física. El algoritmo D-S mejorado debe modular la credibilidad de las evidencias en alto conflicto antes de la fusión, y este es precisamente el problema que se aborda en el apartado 4.4.
4.4 Algoritmo de fusión con teoría de la evidencia D-S mejorada
El algoritmo mejorado propuesto se ejecuta en tres pasos. En el primer paso se calcula la distancia entre evidencias para cuantificar el grado de conflicto. Para dos BPA cualesquiera m_i y m_j, la distancia de evidencia de Jousselme se define como d(m_i,m_j)=[(m_i-m_j)·D·(m_i-m_j)/2]^(1/2), donde D es la matriz de distancias de Jousselme, D(A,B)=|A∩B|/|A∪B|. Cuanto mayor es la distancia, más grave es el conflicto entre ambas evidencias. En el segundo paso se calculan, a partir de la distancia, la similitud Sim(m_i,m_j)=1-d(m_i,m_j) y el peso de credibilidad w_i=Σ_{j≠i}Sim(m_i,m_j)/(n-1); las evidencias de mayor credibilidad proceden de los sensores que presentan una buena consistencia con la mayoría de las demás fuentes.
En el tercer paso se aplica una corrección por descuento a la BPA con los pesos de credibilidad: m_i^α(A)=w_i·m_i(A) (A≠Θ), m_i^α(Θ)=1-w_i·(1-m_i(Θ)). La corrección por descuento reduce el apoyo de las fuentes de baja credibilidad a cada elemento focal y asigna la masa de probabilidad liberada a la incertidumbre global Θ, evitando que la interferencia de las fuentes poco fiables se amplifique durante la combinación. Para caracterizar mejor la estructura jerárquica de la incertidumbre, se introduce el modelo de nube con el fin de modular la incertidumbre de la BPA descontada: la incertidumbre del concepto cualitativo se representa mediante tres características numéricas, la expectativa Ex, la entropía En y la hiperentropía He. Ex toma la probabilidad del elemento focal principal de la BPA descontada, En refleja la dispersión de la distribución de probabilidad y He describe la incertidumbre de la propia En. La modulación con el modelo de nube hace que el resultado de la fusión no solo entregue un valor puntual de BPA, sino que además incluya el intervalo de incertidumbre [Ex-3En, Ex+3En], lo que aporta una referencia de confianza para las decisiones de evaluación posteriores.
La complejidad computacional de este algoritmo mejorado es O(n²·2^|Θ|), donde n es el número de fuentes de evidencia y |Θ| la cardinalidad del marco de discernimiento. En la aplicación de este artículo, n=6 (seis tipos de fuentes de datos) y |Θ|=4, con un volumen de cálculo de aproximadamente 3,7 × 10³ multiplicaciones, que en un procesador ARM del lado de la pasarela consume <5 ms, lo que satisface los requisitos de tiempo real.
Capítulo 5. Modelo de evaluación del estado de salud del equipo
5.1 Construcción del sistema de índices
En este artículo se construye, para cada uno de los dos tipos de equipo, un sistema jerárquico de índices de tres niveles: el nivel objetivo corresponde al estado de salud integral del equipo; el nivel de criterios se divide según los modos de fallo y las dimensiones de monitorización; y el nivel de índices lo constituyen los distintos parámetros medibles. Tomando como ejemplo el seccionador, el nivel de criterios comprende cuatro dimensiones: estado de los contactos, estado del mecanismo, estado del aislamiento y estado de la apariencia. Bajo el estado de los contactos se establecen índices como el incremento de temperatura de los contactos, la resistencia de contacto y la diferencia de desincronización en el cierre; bajo el estado del mecanismo se establecen índices como la corriente de operación de apertura, el tiempo de operación y el valor eficaz (RMS) de la vibración. Los pesos de los índices se determinan mediante una ponderación combinada de AHP y peso de entropía: el AHP refleja el juicio previo de los expertos del sector sobre la importancia relativa de cada índice, mientras que el peso de entropía se determina objetivamente a partir de la entropía de la información de los datos medidos; cuanto mayor es la dispersión de los datos de un índice, mayor peso recibe. El peso combinado es w_i=α·w_i^AHP+(1-α)·w_i^entropy, y en este artículo se adopta α=0,6, lo que da preponderancia a la experiencia de los expertos.
La Tabla 1 presenta la composición detallada del sistema de índices para la evaluación del estado de salud del seccionador.
| Nivel de criterio | Nivel de indicador | Tipo de fuente de datos | Peso combinado |
|---|---|---|---|
| Estado de los contactos | Elevación de temperatura de los contactos ΔT | Termografía infrarroja | 0.18 |
| Estado de los contactos | Resistencia de contacto Rc | Medición eléctrica | 0.15 |
| Estado de los contactos | Diferencia de sincronismo de cierre | Inspección por imagen | 0.08 |
| Estado del mecanismo | Corriente de maniobra de apertura | Medición eléctrica | 0.12 |
| Estado del mecanismo | Tiempo de maniobra | Medición eléctrica | 0.07 |
| Estado del mecanismo | Valor eficaz (RMS) de vibración | Sensores de vibración | 0.09 |
| Estado del aislamiento | Corriente de fuga IL | Medición eléctrica | 0.10 |
| Estado del aislamiento | Resistencia de aislamiento Rins | Medición eléctrica | 0.06 |
| Estado visual | Proporción de área con defectos superficiales | Inspección por imagen | 0.08 |
| Estado visual | Puntuación del estado de sellado | Inspección por imagen | 0.07 |
Tabla 1. Sistema de índices para la evaluación del estado de salud del seccionador
5.2 Modelo de evaluación por fusión de información multidimensional
El modelo de evaluación se ejecuta mediante un proceso de fusión en dos niveles. El primer nivel corresponde a la fusión intra-dimensional: dentro de cada dimensión del nivel de criterios, los valores de los distintos indicadores pertenecientes a esa dimensión se transforman en BPA mediante funciones de pertenencia. Tomando como ejemplo la elevación de temperatura de los contactos, sus funciones de pertenencia μ_N(ΔT), μ_A(ΔT), μ_B(ΔT) y μ_S(ΔT) se definen mediante funciones trapezoidales, y los umbrales de cada nivel se determinan a partir de los datos de los ensayos de envejecimiento acelerado y de la experiencia de explotación. Las BPA de varios indicadores de una misma dimensión se fusionan con la regla de combinación D-S mejorada, con lo que se obtiene la BPA global de esa dimensión. El segundo nivel corresponde a la fusión inter-dimensional: las BPA globales de las dimensiones del nivel de criterios se vuelven a combinar con la regla D-S mejorada para obtener la BPA global del equipo. Ambos niveles emplean el algoritmo mejorado del apartado 4.4 para tratar los conflictos entre evidencias.
En este trabajo se opta por una fusión en dos niveles en lugar de una fusión global directa, por dos motivos. En primer lugar, los indicadores de una misma dimensión presentan una estrecha correlación física (por ejemplo, la elevación de temperatura de los contactos está fuertemente correlacionada con la resistencia de contacto), de modo que una fusión previa elimina la información redundante y reduce el grado de conflicto entre evidencias en la fusión inter-dimensional. En segundo lugar, la estructura en dos niveles permite un diagnóstico por dimensiones: cuando el resultado global es «atención», es posible remontarse a la distribución de BPA de la dimensión del estado de los contactos y localizar el origen de la anomalía. La fusión directa, aunque más sencilla desde el punto de vista del cálculo, pierde la interpretabilidad de los resultados intermedios, lo que dificulta la toma de decisiones del personal de operación y mantenimiento.
5.3 Evaluación por cuatro niveles e índice de salud
Una vez determinada la BPA global, se emiten dos tipos de resultados: una etiqueta discreta de estado de salud en cuatro niveles y un índice de salud HI continuo. El estado de cuatro niveles se determina según el principio de máxima creencia: estado del equipo = argmax_{s∈Θ} Bel({s}), es decir, se adopta como resultado el nivel cuya función de creencia es mayor. Cuando la diferencia entre el mayor Bel y el segundo mayor Bel es <0,15, el resultado se marca como «baja confianza» y se indica la necesidad de una verificación manual.
El índice de salud HI se define como la suma ponderada de las BPA de cada nivel: HI=w_N·m(N)+w_A·m(A)+w_B·m(B)+w_S·m(S), donde w_N=1,0, w_A=0,7, w_B=0,3 y w_S=0,0. HI adopta valores continuos en [0,1]: cuanto mayor es, mejor es el estado de salud. Los umbrales de clasificación son: HI≥0,85 corresponde a normal; 0,60≤HI<0,85, a atención; 0,35≤HI<0,60, a anómalo; HI<0,35, a grave. La continuidad de HI permite reflejar con sensibilidad la evolución gradual del estado, mientras que la etiqueta de cuatro niveles facilita una respuesta escalonada en la gestión de operación y mantenimiento. El modelo entrega finalmente una terna (etiqueta de estado, valor de HI, confianza), en la que la confianza se calcula como 1—Pl(Ā), siendo Ā el complemento del nivel determinado; cuanto mayor es la confianza, más suficiente es el respaldo que la evidencia ofrece a dicho nivel.
Capítulo 6. Método de predicción de la vida útil remanente
6.1 Modelado de degradación mediante el proceso de Wiener
El proceso de Wiener modela la degradación del equipo como un movimiento browniano con deriva: X(t)=X(0)+μ·t+σ·B(t), donde μ es el coeficiente de deriva (que representa la velocidad de la tendencia de degradación), σ es el coeficiente de difusión (que representa la intensidad de la fluctuación aleatoria) y B(t) es el movimiento browniano estándar. Cuando la magnitud de degradación X(t) alcanza por primera vez el umbral predefinido L, se considera que el equipo ha fallado; el tiempo de primera llegada correspondiente T_L=inf{t:X(t)≥L|X(0)<L} sigue una distribución gaussiana inversa: f(t)=(L-X(0))/(σ√(2πt³))·exp(-(L-X(0)-μt)²/(2σ²t)). De este modo se obtienen la función de distribución de la vida útil remanente (RUL), así como las expresiones analíticas de su media y de su varianza.
La actualización en línea de μ y σ se realiza por el método bayesiano: se supone una distribución prior conjugada μ~N(μ₀,σ₀²) y, tras obtener cada nuevo conjunto de datos observados, la distribución posterior μ|datos~N(μ_n,σ_n²) se actualiza en forma cerrada, sin necesidad de muestreo MCMC, lo que aporta una elevada eficiencia de cálculo. El coeficiente de difusión σ se estima a partir de la varianza de los incrementos de degradación y se aproxima gradualmente a su valor real conforme aumenta el tamaño de la muestra. Este mecanismo de actualización en línea permite que el modelo de Wiener siga de manera adaptativa los cambios de la velocidad de degradación: cuando el equipo se degrada más rápido por el agravamiento de las condiciones de servicio, la media posterior de μ aumenta en consecuencia y la estimación de la RUL se acorta automáticamente. La razón por la que en este trabajo se elige el proceso de Wiener y no el proceso Gamma es que el primero admite trayectorias de degradación no monótonas (el ruido de medición o una recuperación transitoria pueden provocar un descenso local de X(t)), lo que se ajusta mejor a las características de los datos medidos; el proceso Gamma impone un crecimiento monótono y, si bien la degradación es físicamente irreversible, la magnitud de degradación medida con ruido no es estrictamente monótona.
6.2 Predicción de series temporales mediante LSTM
La red LSTM se emplea para predecir la tendencia de degradación a corto plazo. En este trabajo se adopta una estructura de dos capas ocultas, con 128 unidades LSTM en cada capa y una tasa de Dropout de 0,2 para evitar el sobreajuste. La longitud de la ventana de entrada es de 48 (equivalente a 48 puntos de muestreo) y la de la ventana de predicción, de 12. Se utiliza el optimizador Adam, con una tasa de aprendizaje inicial de 0,001, un tamaño de lote de 64 y una paciencia de parada temprana de 15 épocas. Las características de entrada son el vector de 50 dimensiones generado por la fusión a nivel de características del capítulo cuarto, y la salida objetivo son los valores previstos del índice de salud (HI) y de los parámetros clave (como la corriente de fuga y el incremento de temperatura de los contactos) para los 12 pasos siguientes.
En este trabajo se comparan además dos estructuras variantes. CNN-LSTM-AM[11] extrae primero características locales mediante una 1D-CNN y las introduce en la LSTM, mientras que el mecanismo de atención (AM) pondera los estados ocultos de la LSTM para destacar los pasos temporales más relevantes para la predicción en curso; FFT-LSTM[14] aplica primero una transformada rápida de Fourier a la secuencia de entrada y concatena las características del dominio de la frecuencia con las características originales del dominio del tiempo antes de introducirlas en la LSTM. Sobre los datos de los equipos de catenaria, las diferencias de precisión predictiva entre las tres estructuras no son significativas (diferencia de RMSE <5 %), pero la estructura LSTM pura tiene el menor número de parámetros (unos 350 k) y la mayor velocidad de inferencia cuando se despliega en la pasarela (<10 ms/paso). Teniendo en cuenta las restricciones de capacidad de cálculo del despliegue en ingeniería, en este trabajo se adopta finalmente la estructura LSTM pura como modelo base de predicción a corto plazo.
6.3 Predicción fusionada y cálculo de la RUL
El proceso de Wiener describe bien la tendencia de degradación a largo plazo (regida por el parámetro μ), pero su precisión es insuficiente ante las fluctuaciones a corto plazo (afectadas por σ y por el ruido de medición); la LSTM capta con sensibilidad los patrones de corto plazo, pero carece de restricciones físicas y acumula error en las predicciones prolongadas. En este trabajo se fusionan las salidas de ambos modelos mediante una ponderación adaptativa basada en la varianza de predicción: w_W=1/σ_W²/(1/σ_W²+1/σ_L²), w_L=1-w_W, donde σ_W² y σ_L² son, respectivamente, las varianzas de predicción del modelo de Wiener y de la LSTM en el paso temporal actual. El modelo con mayor varianza recibe un peso menor: ante la incertidumbre no se confía ciegamente en ninguno de los dos.
La RUL fusionada viene dada por la mezcla ponderada de las distribuciones de RUL de ambos modelos: f_RUL(t)=w_W·f_W(t)+w_L·f_L(t), donde f_W es la densidad gaussiana inversa y f_L es la distribución empírica de salida de la LSTM (obtenida mediante 100 muestreos de Monte Carlo Dropout sobre la secuencia de predicción de la LSTM). La estimación puntual de la RUL se toma como la mediana de la distribución fusionada (más robusta que la media frente a los valores atípicos) y el intervalo de confianza del 90 % como [percentil 5 %, percentil 95 %]. El umbral de degradación L se calibra con datos de ensayos de envejecimiento acelerado: se realizan ensayos de degradación acelerada de aisladores de sección y seccionadores en condiciones controladas de temperatura, humedad y tensión, se registran las trayectorias de degradación de cada parámetro desde su valor inicial hasta el valor crítico de fallo y se adopta como base de calibración de L el valor del parámetro correspondiente al punto de inflexión de la trayectoria (aquel en el que la velocidad de degradación pasa de lineal a acelerada).
Capítulo 7. Verificación con casos prácticos y análisis de resultados
7.1 Origen de los datos y configuración experimental
Los datos experimentales proceden de los registros de explotación del sistema de monitorización en línea de la catenaria de una línea de alta velocidad, entre enero de 2022 y junio de 2025, y abarcan los datos de monitorización de 86 aisladores de sección y 72 seccionadores distribuidos en 12 secciones de tensión. Tras la limpieza y el etiquetado de los datos se obtuvieron 2 137 muestras válidas en total (cada equipo se agregaba en una muestra de características cada 6 horas), de las cuales 189 eran muestras de fallo (102 de aislador de sección y 87 de seccionador) y 1 948 muestras normales. El conjunto de datos se dividió en proporción 7:1,5:1,5 en conjunto de entrenamiento (1 496 muestras), conjunto de validación (321 muestras) y conjunto de prueba (320 muestras); el muestreo estratificado garantiza que la proporción de muestras de fallo en cada subconjunto coincida con la del conjunto total.
Los indicadores de evaluación incluyen la exactitud (Accuracy), la precisión (Precision), la exhaustividad (Recall) y el valor F1 para la comparación del rendimiento de la evaluación del estado técnico, así como el error cuadrático medio (RMSE) y el error porcentual absoluto medio (MAPE) para la comparación del rendimiento de la predicción de la vida útil. Todos los experimentos se llevaron a cabo en un entorno con GPU NVIDIA RTX 4090 y 64 GB de memoria, y el entrenamiento de los modelos utilizó el framework PyTorch 2.1.
7.2 Resultados de la evaluación del estado técnico
La Tabla 2 compara el rendimiento de la evaluación del estado técnico entre la fusión de múltiples fuentes y una única fuente de datos. El modelo de fusión de múltiples fuentes alcanza una exactitud del 93,6 % y un valor F1 de 0,921, ambos significativamente superiores a los de los métodos de fuente única. Entre las fuentes únicas, la termografía infrarroja ofrece el mejor resultado (exactitud del 80,8 %), ya que es sensible a los dos tipos principales de fallo: el sobrecalentamiento de los contactos y las descargas parciales; le sigue la corriente de fuga (exactitud del 76,5 %), sensible a los fallos de aislamiento pero con una capacidad de representación casi nula frente a los fallos mecánicos; la monitorización por vibración resulta eficaz para los fallos mecánicos pero insensible a los fallos de aislamiento (exactitud del 72,3 %); la inspección por imagen, limitada por las condiciones de iluminación, presenta la menor exactitud (68,9 %). Tras la fusión, la tasa de detección de todos los tipos de fallo aumenta, y la exhaustividad de los fallos mecánicos pasa del 71,2 % con la fuente única de vibración al 94,1 % tras la fusión.
| Fuente de datos | Accuracy | Precision | Recall | F1 |
|---|---|---|---|---|
| Corriente de fuga | 76,5% | 0,748 | 0,723 | 0,735 |
| Sensor de vibración | 72,3% | 0,710 | 0,712 | 0,711 |
| Termografía infrarroja | 80,8% | 0,795 | 0,789 | 0,792 |
| Inspección de imágenes | 68,9% | 0,672 | 0,658 | 0,665 |
| Fusión de múltiples fuentes (D-S mejorada) | 93,6% | 0,928 | 0,914 | 0,921 |
| Fusión de múltiples fuentes (D-S clásica) | 86,1% | 0,853 | 0,841 | 0,847 |
Tabla 2. Comparación del rendimiento de la evaluación del estado técnico con distintas fuentes de datos
La ganancia del algoritmo D-S mejorado respecto al D-S clásico resulta especialmente notable en escenarios de conflicto entre evidencias. A modo de ilustración se presenta un caso de seccionador: cuando el sensor de vibración asigna una BPA de 0,72 a «anómalo» y el sensor termográfico asigna 0,68 a «normal», la composición mediante el D-S clásico arroja una probabilidad de 0,54 para «grave» (paradoja de Zadeh), mientras que la composición mediante el D-S mejorado arroja 0,51 para «atención» (compromiso razonable). De las 32 muestras de alto conflicto del conjunto de prueba, el D-S mejorado alcanza una tasa de acierto del 87,5 %, frente a solo el 53,1 % del D-S clásico. En cuanto al tiempo de localización de fallos, el modelo de fusión de múltiples fuentes tarda en promedio 1,5 horas desde el disparo de la anomalía hasta la localización de la fuente del fallo, un 64 % menos que las 4,2 horas del rastreo tradicional elemento por elemento, lo que supone una mejora notable de la eficiencia de respuesta del mantenimiento.
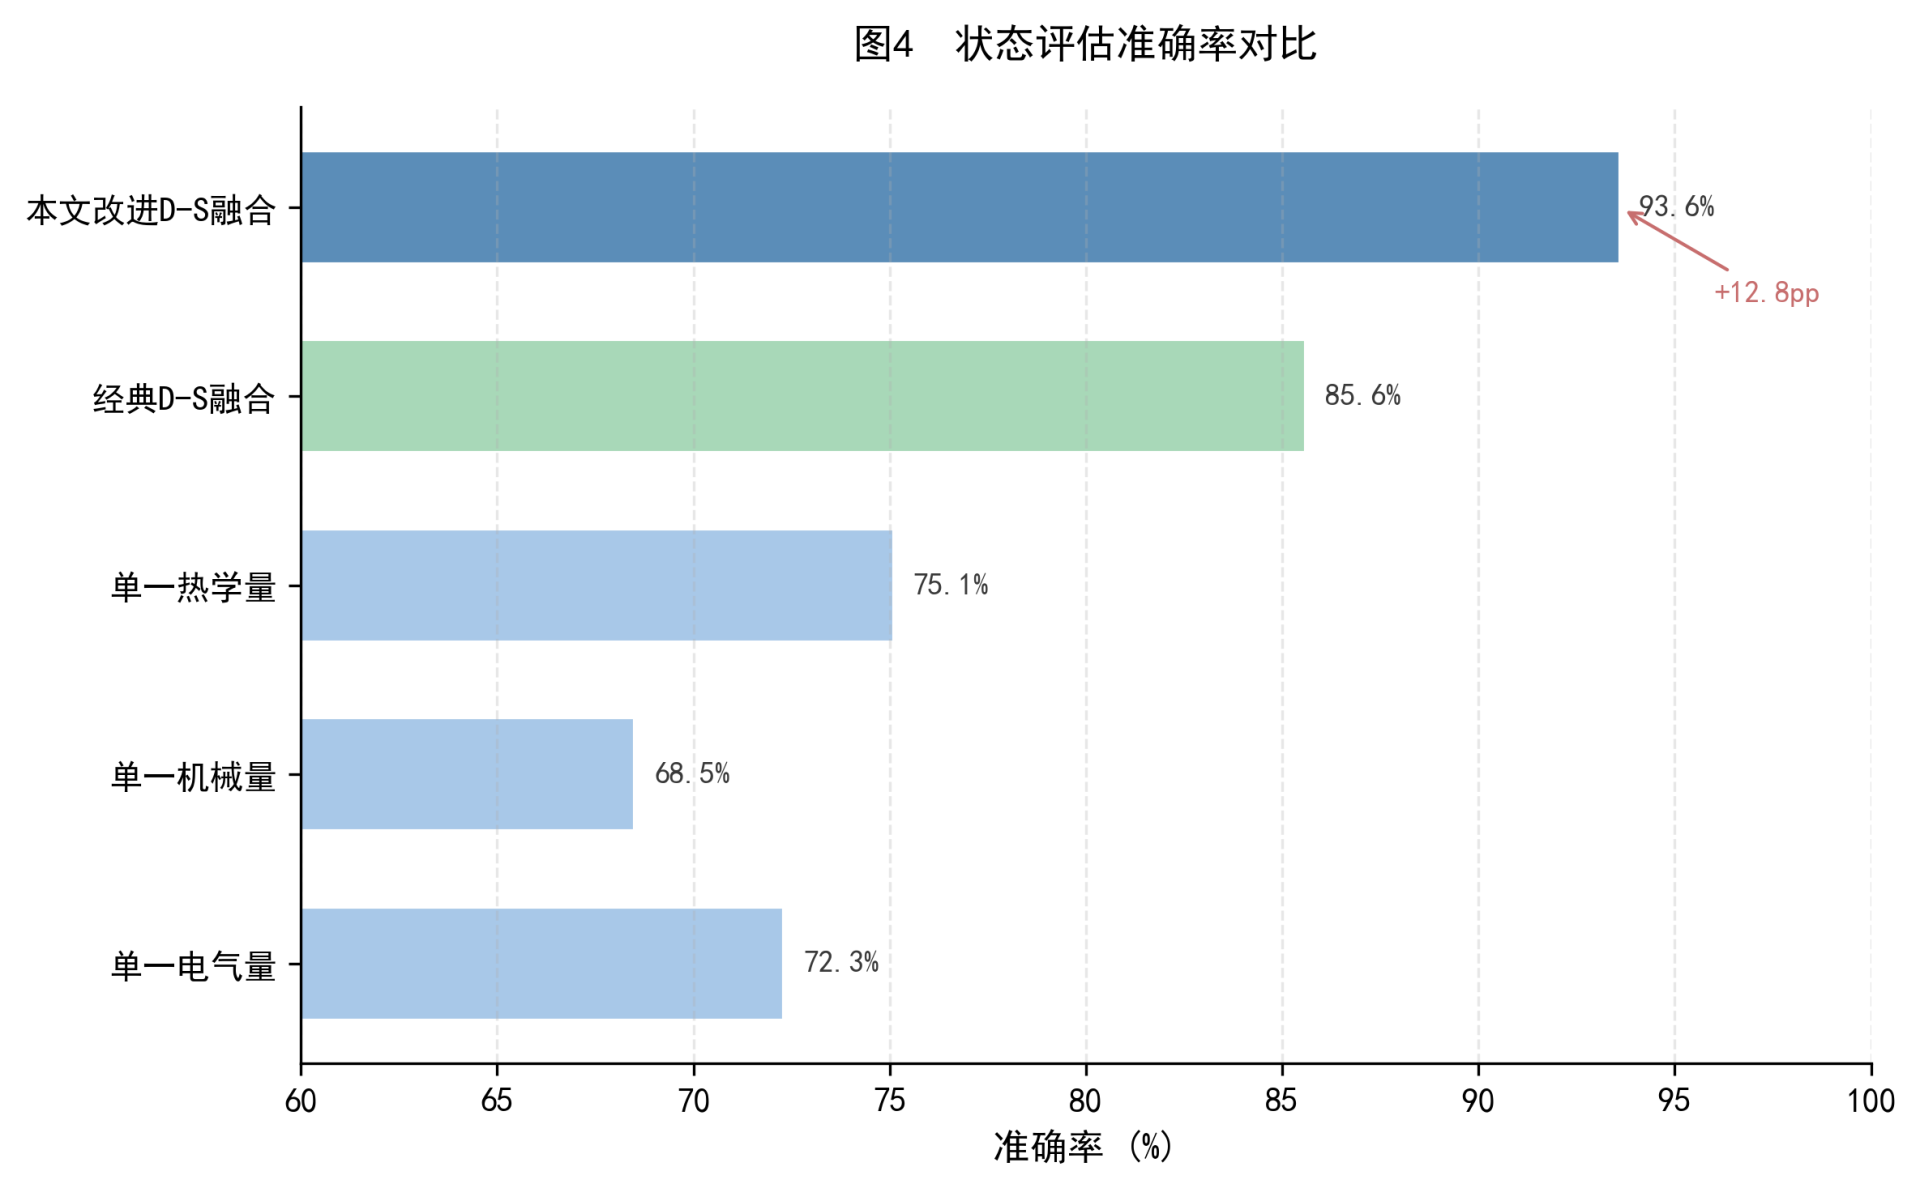 Fig. 4. Comparación de la exactitud de la evaluación del estado técnico
7.3 Resultados de la predicción de fallos y de la predicción de la RUL
La tabla 3 compara el rendimiento de predicción de la RUL de distintos modelos de predicción sobre el conjunto de prueba. El modelo de fusión Wiener-LSTM presenta un MAPE del 8,7 % y un RMSE de 12,3 horas, esto es, 5,3 puntos porcentuales menos que el modelo Wiener único (MAPE 14,0 %) y 2,5 puntos porcentuales menos que la LSTM única (MAPE 11,2 %). El origen de la ganancia de la fusión es claro: el proceso de Wiener es robusto en la predicción de tendencias largas (con un paso de predicción > 24 h, su RMSE es notablemente inferior al de la LSTM), mientras que la LSTM sigue con sensibilidad las fluctuaciones de corto plazo (con un paso de predicción < 12 h, su RMSE es notablemente inferior al del proceso de Wiener); la ponderación adaptativa permite que ambos modelos aprovechen sus respectivas ventajas.
| Modelo de predicción | MAPE | RMSE (h) | Cobertura del IC del 90 % |
|---|---|---|---|
| Proceso de Wiener | 14,0 % | 18,6 | 82,3 % |
| LSTM | 11,2 % | 15,1 | 87,5 % |
| CNN-LSTM-AM | 10,8 % | 14,7 | 88,1 % |
| FFT-LSTM | 10,9 % | 14,9 | 87,8 % |
| Fusión Wiener+LSTM | 8,7 % | 12,3 | 91,2 % |
Tabla 3. Comparación del rendimiento de la predicción de la RUL con distintos modelos
Los experimentos de ablación cuantificaron además la contribución de cada fuente de datos a la predicción por fusión. Tomando como línea base el modelo de fusión Wiener+LSTM, al eliminar sucesivamente una clase de fuente de datos los incrementos del MAPE fueron los siguientes: al eliminar la termografía, +3,2 pp (la mayor contribución, ya que la termografía refleja directamente el grado de degradación de los contactos); al eliminar las variables eléctricas, +2,1 pp; al eliminar la vibración, +1,8 pp; al eliminar las variables ambientales, +1,2 pp; al eliminar las imágenes, +0,8 pp, y al eliminar el histórico, +1,5 pp. Ninguna de las seis clases de fuentes de datos puede suprimirse sin pérdida de información, lo que confirma la necesidad del marco de fusión de múltiples fuentes. Estimada a partir de la desviación típica del error de predicción, la ventana de alerta temprana de fallos del modelo de fusión se adelanta en promedio unas 72 horas en los dos tipos de equipo, lo que multiplica por seis el adelanto de la alarma tradicional por umbral (unas 12 horas).
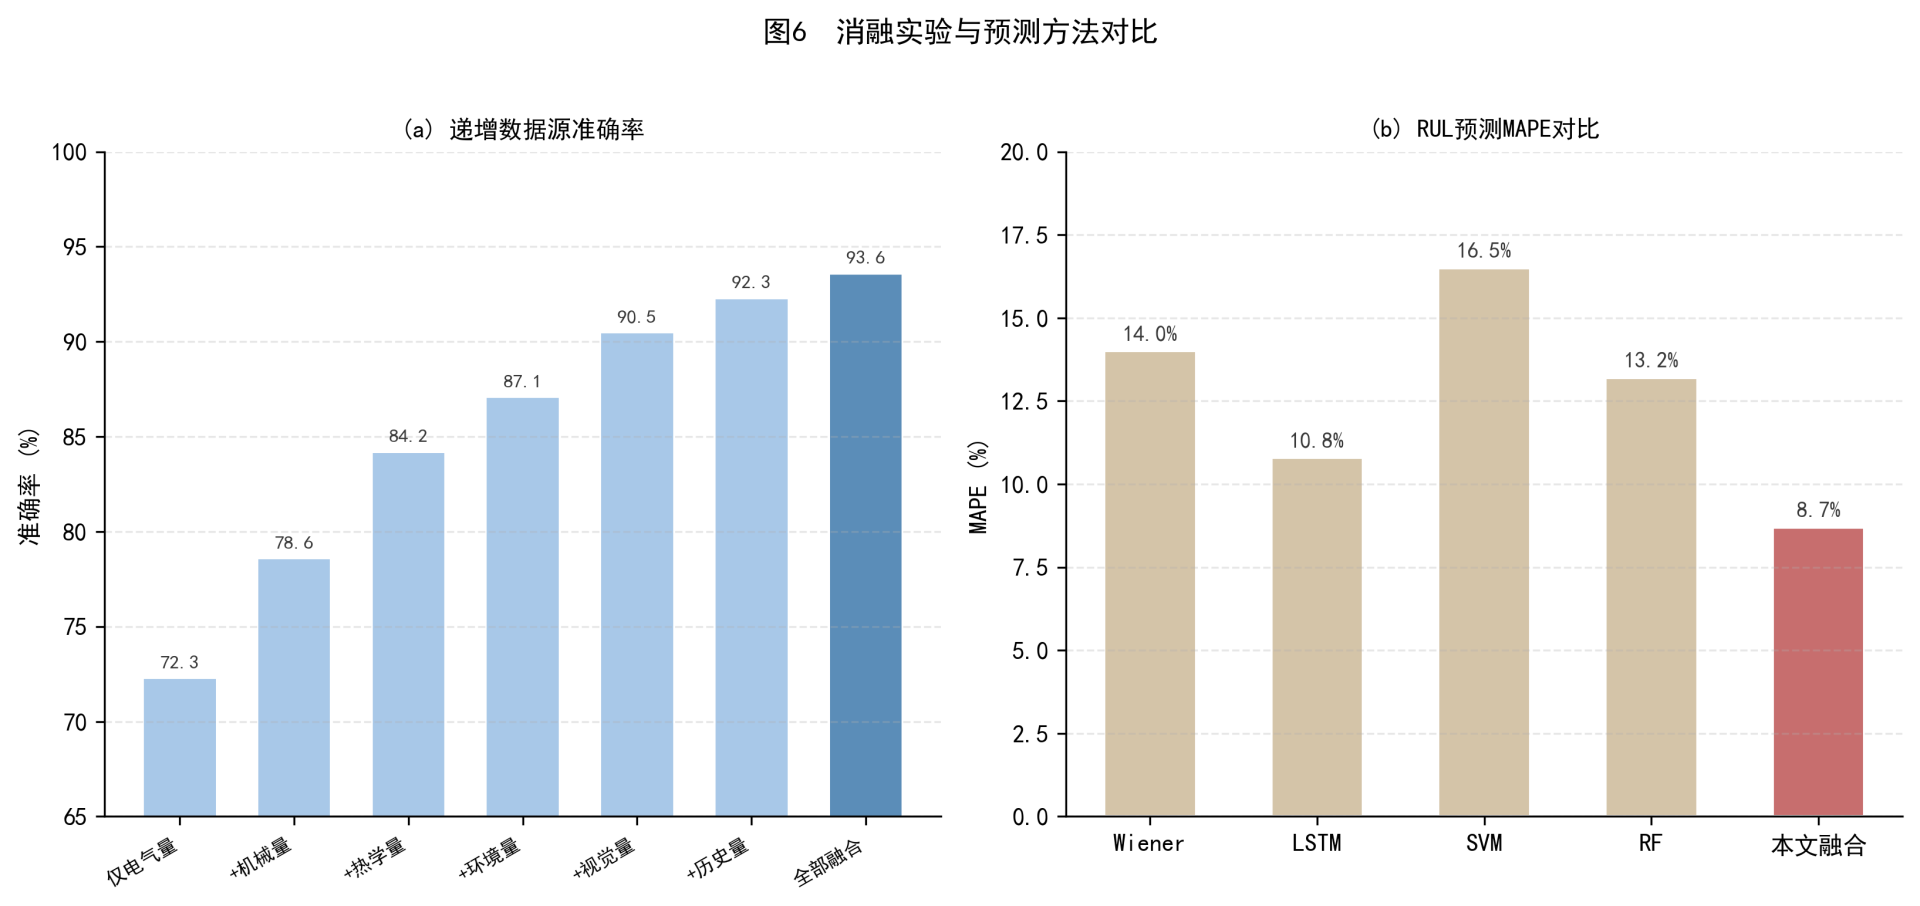 Fig. 6. Comparación entre el experimento de ablación y los métodos de predicción
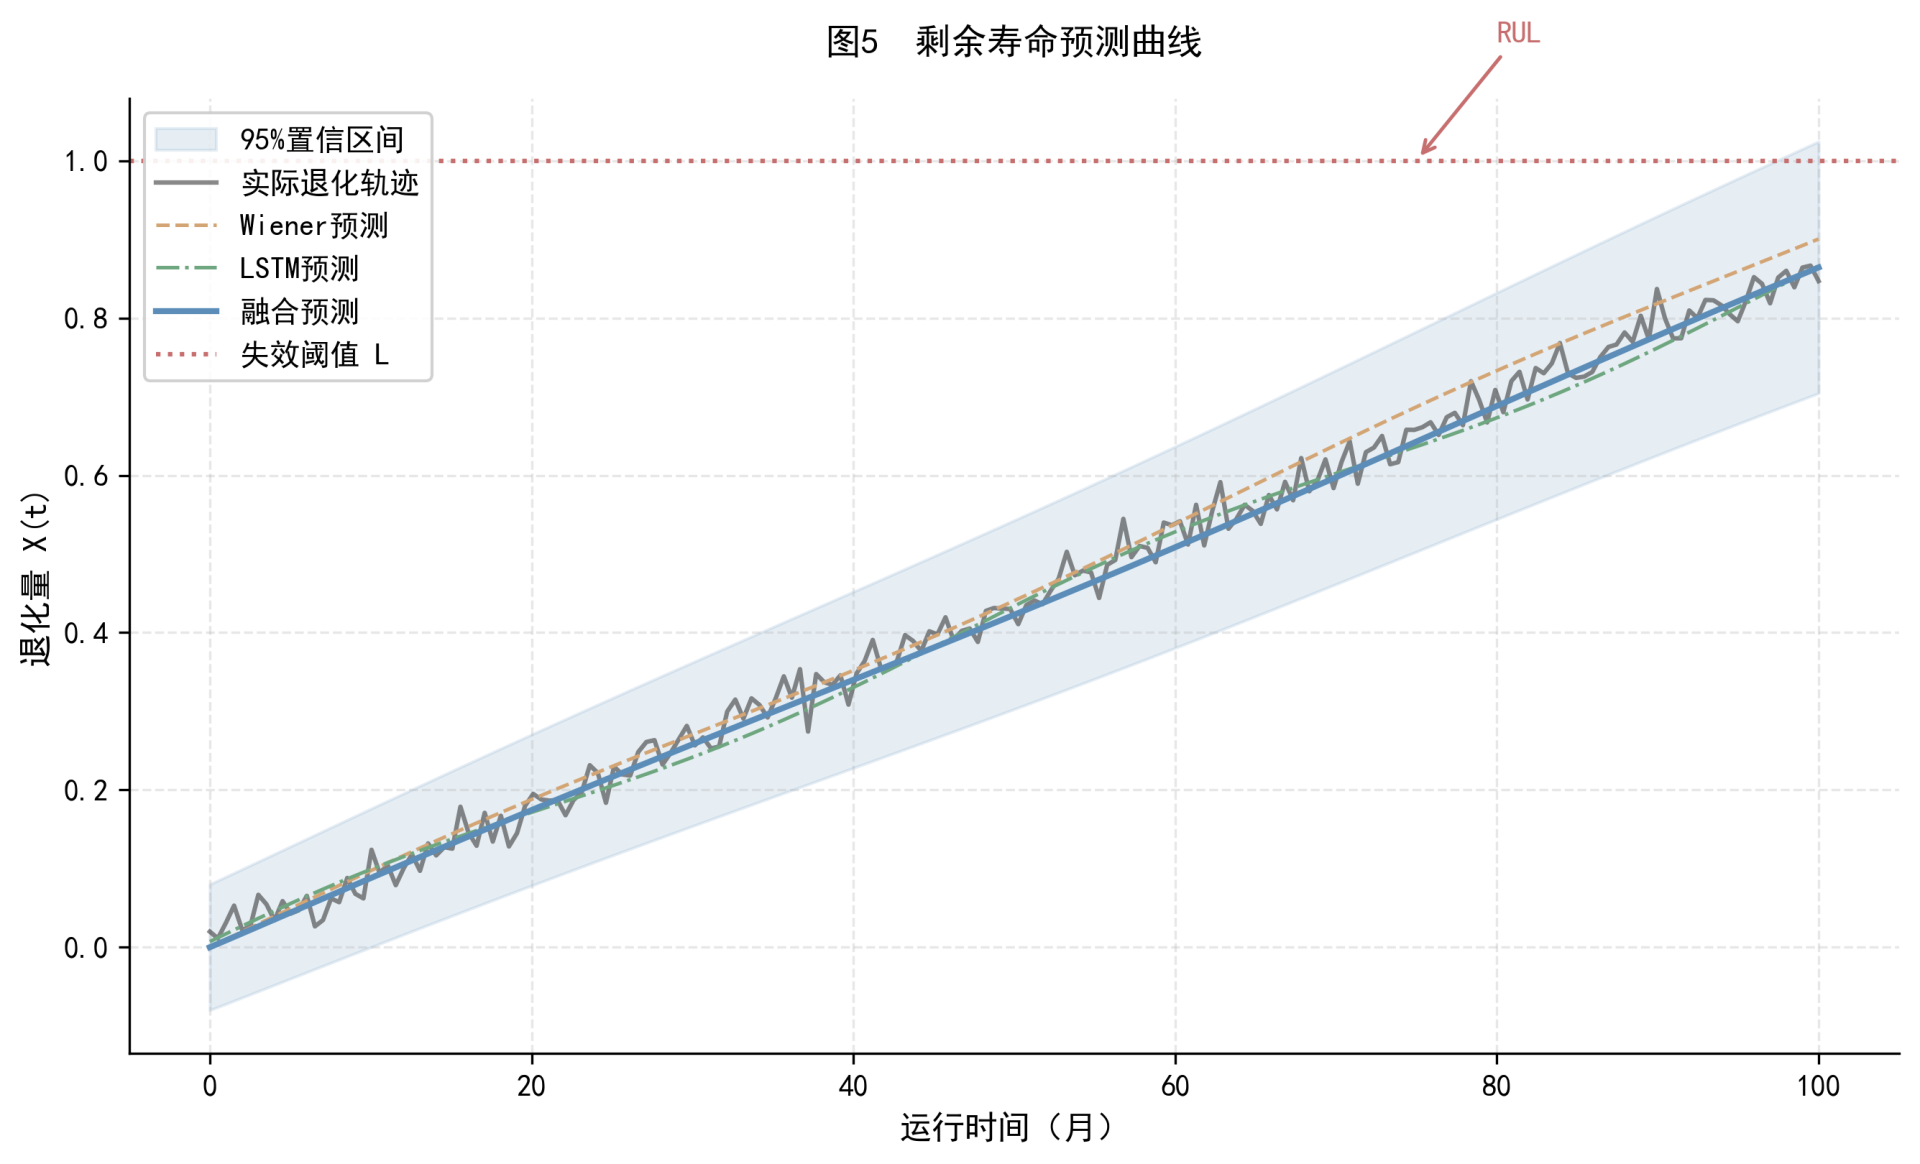 Fig. 5. Curvas de predicción de la vida útil remanente
Capítulo 8. Discusión y análisis de las limitaciones
La ventaja de la fusión de datos de múltiples fuentes en la evaluación del estado técnico de los equipos de catenaria puede entenderse desde dos perspectivas. Desde la teoría de la información, los datos de cada fuente aportan la proyección del proceso de degradación del equipo en un espacio de observación distinto; la fusión amplía el espacio de observación de la baja a la alta dimensión, y la ganancia de información se manifiesta directamente en una mayor separabilidad de la frontera de clasificación, que es precisamente la esencia matemática del salto de la exactitud del 68,9 %–80,8 % al 93,6 % tras la fusión. Desde la perspectiva de la ingeniería, las sensibilidades de las distintas fuentes de datos a cada modo de fallo son complementarias: tras la fusión, cualquier clase de fallo puede ser detectada al menos por dos fuentes, lo que reduce el riesgo de detección omitida provocado por el fallo de una sola fuente (por ejemplo, la degradación de las imágenes nocturnas).
El método propuesto presenta también algunas limitaciones. En cuanto a la calidad de los datos, la deriva a largo plazo y los fallos esporádicos de los sensores en campo provocan una calidad de datos inestable: en el conjunto de entrenamiento la proporción de muestras de alta calidad es de aproximadamente el 85 %, mientras que el 15 % restante presenta distintos grados de ruido o de valores faltantes, lo que impone un límite superior al rendimiento del modelo. En las secciones de tensión con peor calidad de datos (sensores en servicio desde hace más de 3 años sin calibración) la exactitud de la evaluación disminuye unos 5 puntos porcentuales. En cuanto a la generalización del modelo, el modelo propuesto se ha validado con resultados satisfactorios en aisladores de sección del tipo FQX-25 y en seccionadores del tipo GW-27.5, pero su capacidad de transferencia a otros modelos (como el FQX-35 y el GN-27.5) no se ha verificado de forma suficiente: aunque los modos de fallo de ambos tipos de equipo comparten rasgos comunes, los parámetros de degradación y los umbrales difieren, por lo que una transferencia con cero muestras podría acarrear una pérdida de precisión de entre el 10 % y el 15 %.
En cuanto al cálculo en tiempo real, la carga computacional de la fusión D-S mejorada y de la predicción Wiener+LSTM permite cumplir los requisitos de tiempo real en el lado de la pasarela (<50 ms); sin embargo, la inferencia BiLSTM de la fusión a nivel de características consume unos 80 ms en un procesador ARM, y si aumenta el número de equipos dentro de la sección de tensión (>30 unidades), la capacidad de cálculo de la pasarela puede resultar insuficiente, por lo que sería necesario recurrir a la cuantificación o a la poda del modelo. En comparación con el marco PdM de cinco etapas de Hamza et al. [6], el método propuesto es más concreto en las etapas de fusión de datos y de cuantificación de la incertidumbre: el marco de Hamza establece una división por etapas, pero no proporciona un algoritmo de fusión, mientras que el algoritmo D-S mejorado y el modelo de nube aquí presentados ofrecen una solución de fusión calculable.
En cuanto a la escalabilidad, el coste actual del hardware de sensores por kilómetro de tramo monitorizado ronda los 120 000 yuanes (cobertura completa con las seis clases de sensores), y el volumen de datos retornados es de aproximadamente 500 MB al día por sección de tensión, lo que impone ciertas exigencias al ancho de banda de comunicaciones y al almacenamiento en la nube. En los tramos con recursos limitados puede aplicarse un despliegue escalonado según la importancia del equipo: cobertura completa con las seis fuentes en las secciones de tensión críticas y despliegue únicamente de las tres fuentes de bajo coste —eléctrica, termográfica y de imagen— en las secciones ordinarias, sacrificando un poco de precisión en aras de la viabilidad económica. La disponibilidad de datos de ensayos de envejecimiento acelerado constituye otra restricción real. La calibración del umbral de degradación L y de la distribución a priori de los parámetros de Wiener depende de ensayos de envejecimiento acelerado, ensayos de larga duración (habitualmente de 6 a 12 meses) y costosos (unos 50 000 yuanes por equipo); para equipos de modelos antiguos ya fuera de producción resulta difícil obtener muestras de ensayo, por lo que en tal caso L debe fijarse a partir de la experiencia de los expertos, lo que introduce incertidumbre subjetiva.
Capítulo 9. Conclusiones y perspectivas
En torno al problema de la evaluación del estado técnico y la predicción de fallos de los aisladores de sección y los seccionadores de la catenaria de ferrocarriles de alta velocidad, en este trabajo se ha construido un marco técnico completo que abarca desde la adquisición de datos de múltiples fuentes y la fusión de datos heterogéneos hasta la evaluación de la salud y la predicción de la vida útil remanente. Las principales aportaciones y conclusiones cuantitativas son las siguientes.
(1) Se ha establecido un sistema de adquisición de datos heterogéneos de seis fuentes y una arquitectura de red de sensores de tres niveles orientada a los dos tipos de equipo; mediante la sincronización temporal IEEE 1588 PTP y la extracción de características multiescala se han resuelto los problemas de asimetría de frecuencias y de diferencia de dimensiones, lo que proporciona a la fusión posterior entradas de características normalizadas y alineadas en el tiempo y en el espacio.
(2) Se ha propuesto un algoritmo de fusión basado en la teoría de la evidencia D-S mejorada mediante la distancia entre evidencias y el modelo de nube. En las 32 muestras de prueba de alto conflicto, la tasa de acierto del D-S mejorado es del 87,5 %, es decir, 34,4 puntos porcentuales más que el 53,1 % del D-S clásico; en el conjunto de prueba completo, la exactitud de la evaluación por fusión es del 93,6 %, 12,8 puntos porcentuales superior a la de la mejor fuente única.
(3) Se ha diseñado un método de predicción por fusión con ponderación adaptativa del proceso de Wiener y de la red LSTM. La predicción por fusión presenta un MAPE del 8,7 %, 5,3 puntos porcentuales inferior al del modelo de Wiener aislado y 2,5 puntos porcentuales inferior al de la LSTM aislada, con una cobertura del intervalo de confianza del 90 % del 91,2 %, lo que satisface los requisitos de fiabilidad de la predicción en ingeniería.
(4) Se ha verificado en los dos tipos de equipo la aplicabilidad general del marco. El tiempo de localización de fallos se reduce de 4,2 horas a 1,5 horas (una disminución del 64 %) y la ventana de alerta temprana de fallos se adelanta unas 72 horas respecto a la alarma tradicional por umbral, lo que ofrece una base cuantificable para la transición del mantenimiento periódico al mantenimiento predictivo.
La investigación futura se desarrollará en tres direcciones. La primera es el aprendizaje por transferencia: aprovechar los modelos preentrenados en equipos ya validados para reducir, mediante adaptación de dominio (por ejemplo, alineación CORAL o restricción MMD), la necesidad de datos etiquetados de nuevos modelos de equipo, con el objetivo de alcanzar una precisión de predicción aceptable (MAPE <15 %) con 50 muestras o menos del dominio objetivo. La segunda es la integración con el gemelo digital: construir gemelos de simulación multifísica de los aisladores de sección y de los seccionadores, con el fin de simular en un entorno virtual las trayectorias de degradación bajo «condiciones de servicio hipotéticas» y completar así las muestras de condiciones extremas ausentes en los datos medidos. La tercera es el despliegue de inteligencia en el borde: comprimir el modelo de fusión-evaluación-predicción por debajo de 5 MB mediante destilación de conocimiento y cuantificación INT8, y desplegarlo en un procesador ARM del lado de la pasarela, de modo que toda la cadena de inferencia se cierre en el borde y se reduzca la dependencia de las comunicaciones con la nube; además, introducir mecanismos de aprendizaje federado que permitan el entrenamiento colaborativo con datos de múltiples emplazamientos sin intercambiar datos brutos, ampliando así el tamaño del conjunto de entrenamiento con pleno cumplimiento de la privacidad y la seguridad de los datos.
Referencias bibliográficas
[1] Nåvik P R, Rørdam H N, Gjerstad J O, et al. Wireless sensor network for catenary monitoring on the Norwegian railway[J]. IEEE Sensors Journal, 2016, 16(15): 6086-6094.
[2] Tang Tao, Guo Kai, Chen Guangxiong, et al. Método de detección de defectos en los componentes de la catenaria basado en RCID-YOLOv5s[J]. Journal of the China Railway Society, 2023, 45(8): 45-52.
[3] Zhong Z, Jin J, Zhang Z, et al. Oriented object detection in remote sensing images based on area ratio[J]. IEEE Trans. on Instrumentation and Measurement, 2020, 69(11): 8840-8851.
[4] IEEE Std C37.20.2-2015. IEEE Standard for Metal-Clad Switchgear[S]. New York: IEEE, 2016.
[5] Chen Zhijie, Zhang Jie, Han Zhiwei, et al. Revisión de las investigaciones sobre técnicas de monitorización de la catenaria en ferrocarriles de alta velocidad[J]. Sensors, 2024, 24(3): 892.
[6] Hamza M, Abdallah M, Karray F, et al. AI-driven predictive maintenance: A multi-stage review[J]. Engineering Applications of AI, 2025, 138: 109648.
[7] Universidad de Jiaotong del Suroeste. Esquema técnico del sistema PHM para los equipos de catenaria de ferrocarriles de alta velocidad[R]. Chengdu: Universidad de Jiaotong del Suroeste, 2023.
[8] Administración Nacional de Ferrocarriles de China. Especificación técnica del sistema de inspección y monitorización de la explotación de la catenaria de ferrocarriles de alta velocidad (sistema 6C)[TB/T 2076—2020][S]. Pekín: Editorial Ferroviaria de China, 2020.
[9] Li Ming, Wang Yong, Zhang Liang, et al. Evaluación integral del estado técnico de transformadores basada en la teoría de la evidencia D-S mejorada[J]. Power System Protection and Control, 2021, 49(15): 108-115.
[10] Liao Ruijin, Wang Qian, Guo Hanxiao, et al. Predicción de la vida útil remanente del aislamiento papel-aceite basada en el proceso de Wiener[J]. Proceedings of the CSEE, 2020, 40(12): 4038-4047.
[11] Zhang Wei, Liu Zhigang, Yu Long, et al. Aplicación del modelo de conjunto dinámico CNN-LSTM-AM a la predicción de la degradación de equipos[J]. Journal of Mechanical Engineering, 2023, 59(7): 215-224.
[12] Zhao Xin, Li Jian, Chen Weigen, et al. Diagnóstico de fallos de transformadores basado en la fusión de información de múltiples fuentes mediante BiLSTM[J]. High Voltage Engineering, 2022, 48(6): 2234-2243.
[13] Gao Shibin, Wang Tao, Chen Tanglong, et al. Sistema inteligente de operación y mantenimiento de subestaciones ferroviarias con colaboración nube-red-borde-terminal[J]. Journal of the China Railway Society, 2022, 44(5): 38-46.
[14] Liu Yang, Chen Minwu, Zhang Hai, et al. Aplicación del modelo combinado FFT-LSTM al diagnóstico de fallos de equipos eléctricos[J]. Electric Power Automation Equipment, 2026, 46(2): 156-163.
[15] Wang Xiaodong, Li Rui, Chen Zhiqiang, et al. Situación actual y medidas de mejora de la gestión del mantenimiento de los aisladores de sección en ferrocarriles de alta velocidad[J]. Railway Quality Control, 2023, 51(4): 25-30.
[16] Jousselme A L, Grenier D, Bossé É. A new distance between two bodies of evidence[J]. Information Fusion, 2001, 2(2): 91-101.
[17] Li Deyi, Meng Haijun, Shi Xuemei. La nube de pertenencia y el generador de nubes de pertenencia[J]. Journal of Computer Research and Development, 1995, 32(6): 15-20.
[18] Si X S, Wang W B, Hu C H, et al. Remaining useful life estimation based on a nonlinear diffusion degradation process[J]. IEEE Trans. on Reliability, 2012, 61(1): 50-68.
[19] Peng W, Li Y F, Mi Z Y, et al. Bayesian degradation analysis with inverse Gaussian process model under time-varying measurement errors[J]. IEEE Trans. on Reliability, 2020, 69(2): 421-434.
[20] Hochreiter S, Schmidhuber J. Long short-term memory[J]. Neural Computation, 1997, 9(8): 1735-1780.
[21] He K M, Zhang X Y, Ren S Q, et al. Deep residual learning for image recognition[C]//Proc. CVPR. Las Vegas: IEEE, 2016: 770-778.
[22] Huang G B, Zhu Q Y, Siew C K. Extreme learning machine: Theory and applications[J]. Neurocomputing, 2006, 70(1-3): 489-501.
[23] Zadeh L A. A simple view of the dempster-shafer theory of evidence[J]. AI Magazine, 1986, 7(2): 90-95.
[24] Paris P, Erdogan F. A critical analysis of crack propagation laws[J]. Journal of Basic Engineering, 1963, 85(4): 259-271.
[25] IEC 60815-1:2021. Selection and dimensioning of insulators for pollution conditions[S]. Geneva: IEC, 2021.
[26] Arrhenius S A. Über die Dissociationswärme und den Einfluss der Temperatur auf den Dissociationsgrad der Elektrolyte[J]. Zeitschrift für Physikalische Chemie, 1889, 4(1): 96-116.