Estudio de la tecnología de monitorización remota del estado de apertura y cierre de los seccionadores de catenaria basada en el reconocimiento digital de imágenes
— Método de vigilancia inteligente para la visualización del sistema de telecontrol de la alimentación de tracción
Resumen
El seccionador de catenaria es el equipo primario que permite la sectorización de la alimentación, el aislamiento de faltas y el cambio de modo de suministro en el sistema de alimentación de tracción de los ferrocarriles electrificados, y su estado de apertura y cierre incide directamente en la seguridad del suministro para la circulación. En la actualidad, las señales de posición del sistema de telecontrol (SCADA) proceden principalmente de los interruptores auxiliares y de los indicadores mecánicos; cuando el mecanismo de transmisión se agarrota, los contactos auxiliares presentan una conexión deficiente o la energía acumulada en el resorte resulta insuficiente, la señal de posición deja de coincidir con el estado real de los contactos, y el propio sistema de telecontrol no es capaz de detectar este riesgo de apertura o cierre incompleto. Por esta razón se producen con cierta frecuencia accidentes como el cierre del seccionador de puesta a tierra con la línea energizada, los cortocircuitos entre fases o la fusión del hilo portante. Para resolver este problema, en el presente trabajo se propone una solución de monitorización remota y visual del estado de apertura y cierre de los seccionadores basada en el reconocimiento digital de imágenes: se emplean cámaras de alta definición instaladas en el emplazamiento como front-end de percepción, las imágenes se transmiten mediante fibra óptica de uso ferroviario y redes de comunicación óptica inalámbrica (FSO), y en el centro de control se aplican de forma combinada el preprocesamiento de imágenes, la extracción de rectas mediante la transformada de Hough, las redes neuronales convolucionales (CNN) y un algoritmo mejorado de detección de objetos YOLO, con lo que se completa un juicio en tres etapas —localización de la navaja del seccionador, reconocimiento del estado y cuantificación del ángulo— y se combinan los resultados del reconocimiento con las señales de los contactos auxiliares del SCADA para constituir un criterio de «doble confirmación». En los experimentos realizados sobre un conjunto de datos propio de seccionadores de catenaria, el método alcanza una precisión media superior al 91 % en el reconocimiento del estado de apertura y cierre, y la tasa de detección de los riesgos de apertura o cierre incompleto mejora de forma apreciable respecto del juicio basado únicamente en los contactos auxiliares.
Palabras clave: seccionador de catenaria; reconocimiento digital de imágenes; monitorización del estado de apertura y cierre; sistema de telecontrol; aprendizaje profundo; YOLO; doble confirmación
1 Introducción
A finales de 2024, la longitud total de líneas ferroviarias en servicio del país alcanzaba los 160 000 km, de los cuales más del 75 % correspondía a líneas electrificadas, en tanto que la longitud de las líneas de alta velocidad en servicio superaba los 46 000 km [1]. La explotación segura del sistema de alimentación de tracción de los ferrocarriles electrificados influye directamente en el orden de la circulación.
En el sistema de alimentación de tracción, el seccionador de catenaria desempeña funciones como la sectorización eléctrica de la catenaria, el aislamiento de los tramos en falta, el cambio del modo de suministro y la creación de un punto de corte visible para los trabajos de mantenimiento. En las grandes terminales ferroviarias, las estaciones, las cocheras de trenes de alta velocidad y los emplazamientos de neutros de fase y de secciones eléctricas de los trayectos, la densidad de seccionadores puede llegar a varias decenas por kilómetro [2], y su estado determina directamente si el cambio de modo de suministro puede realizarse con seguridad.
En la actualidad, la gran mayoría de los seccionadores de catenaria están integrados en el sistema de telecontrol SCADA (Supervisory Control and Data Acquisition), que permite el mando, la señalización y la medición a distancia [3]. Sin embargo, las señales de posición que recibe el sistema de telecontrol proceden fundamentalmente de interruptores auxiliares y de indicadores mecánicos de posición. Cuando se producen agarrotamientos del mecanismo de transmisión, conexiones deficientes en los contactos auxiliares, falta de energía acumulada en el resorte o fallos del motor por vibraciones, el sistema de telecontrol genera señales falsas y alarmas erróneas, de modo que la señal de posición no coincide con el estado real de los contactos [4-5]. En los últimos años se han notificado repetidamente accidentes provocados por la apertura o el cierre incompleto de seccionadores, como el cierre de un seccionador de puesta a tierra con la línea energizada o los cortocircuitos entre fases [6-7].
Introducir, al margen del sistema de telecontrol, un medio independiente y visual de discriminación del estado que permita identificar con rapidez si el seccionador ha alcanzado la posición de apertura o de cierre constituye un problema real para el mantenimiento inteligente de la alimentación de tracción. El desarrollo de la visión artificial y del aprendizaje profundo ofrece una nueva vía técnica para atender esta necesidad [8]. La vigilancia visual remota de componentes clave como la navaja del seccionador, los contactos y las bielas de transmisión permite discriminar de forma objetiva si se ha alcanzado la posición final de apertura o de cierre sin modificar la estructura del aparato, cubriendo así el punto ciego de señalización del sistema de telecontrol.
En este trabajo se revisan el estado actual de la investigación y los métodos clave de la monitorización remota del estado de apertura y cierre de los seccionadores de catenaria, se comparan las dos líneas técnicas —el procesamiento tradicional de imágenes y el aprendizaje profundo—, se analizan la fusión multimodal de imágenes y el mecanismo de discriminación de «doble confirmación», y se examinan las limitaciones de los métodos existentes y las orientaciones futuras.
2 Antecedentes y significado de la investigación
2.1 El seccionador de catenaria y su función en la alimentación de tracción
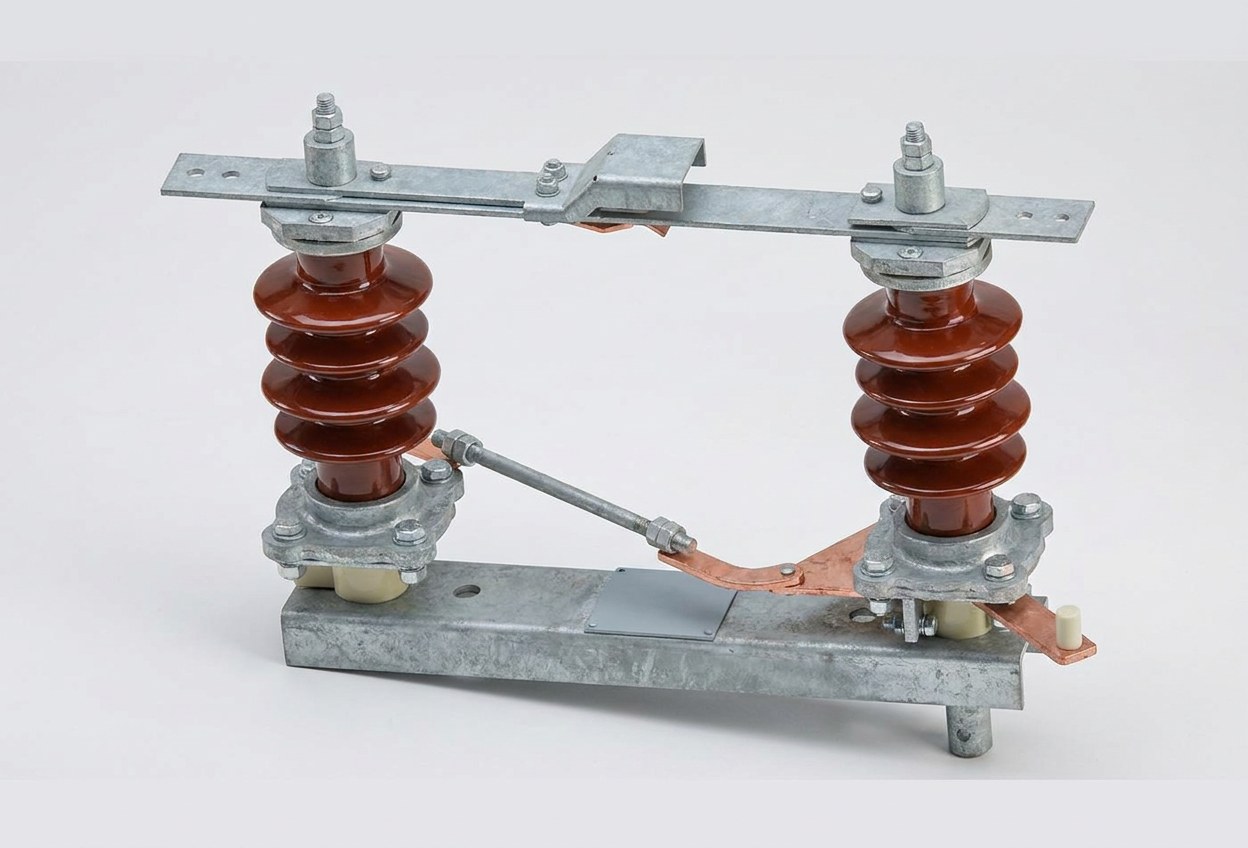
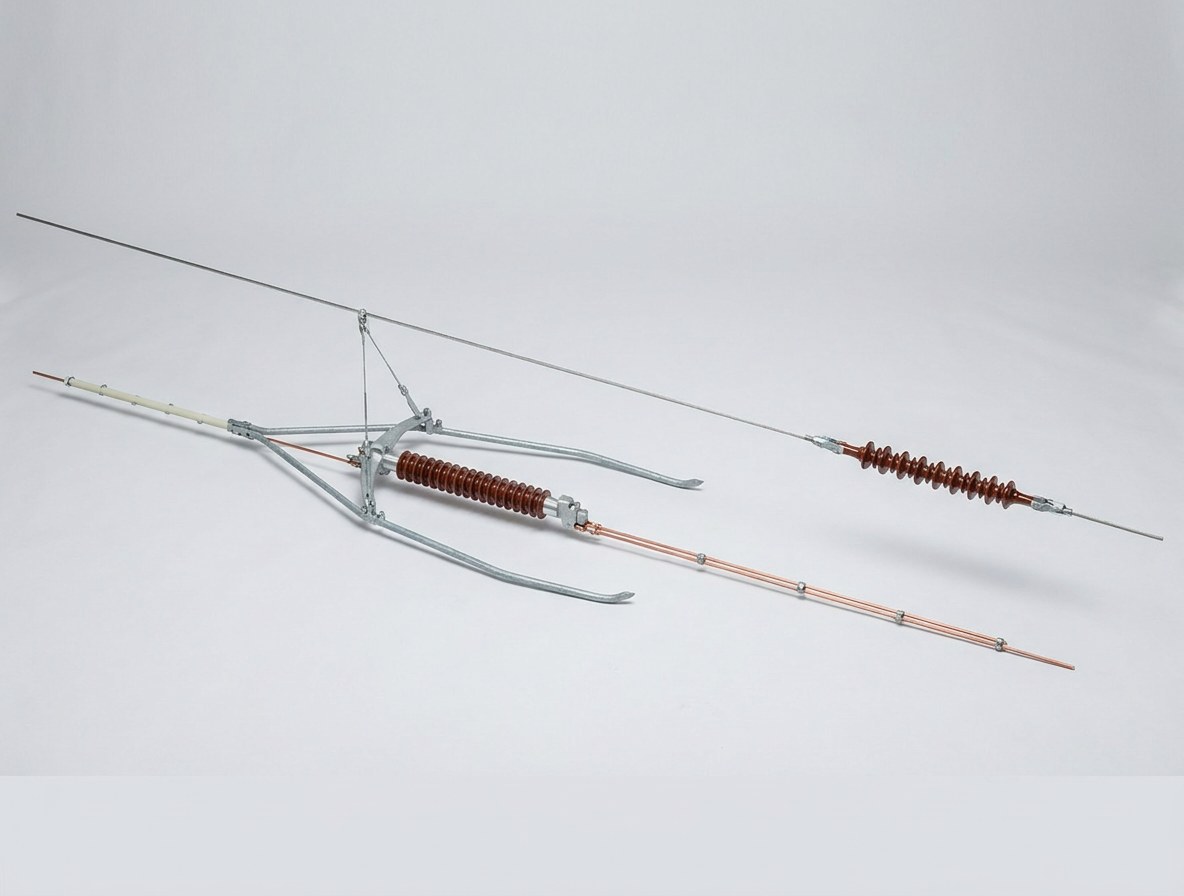
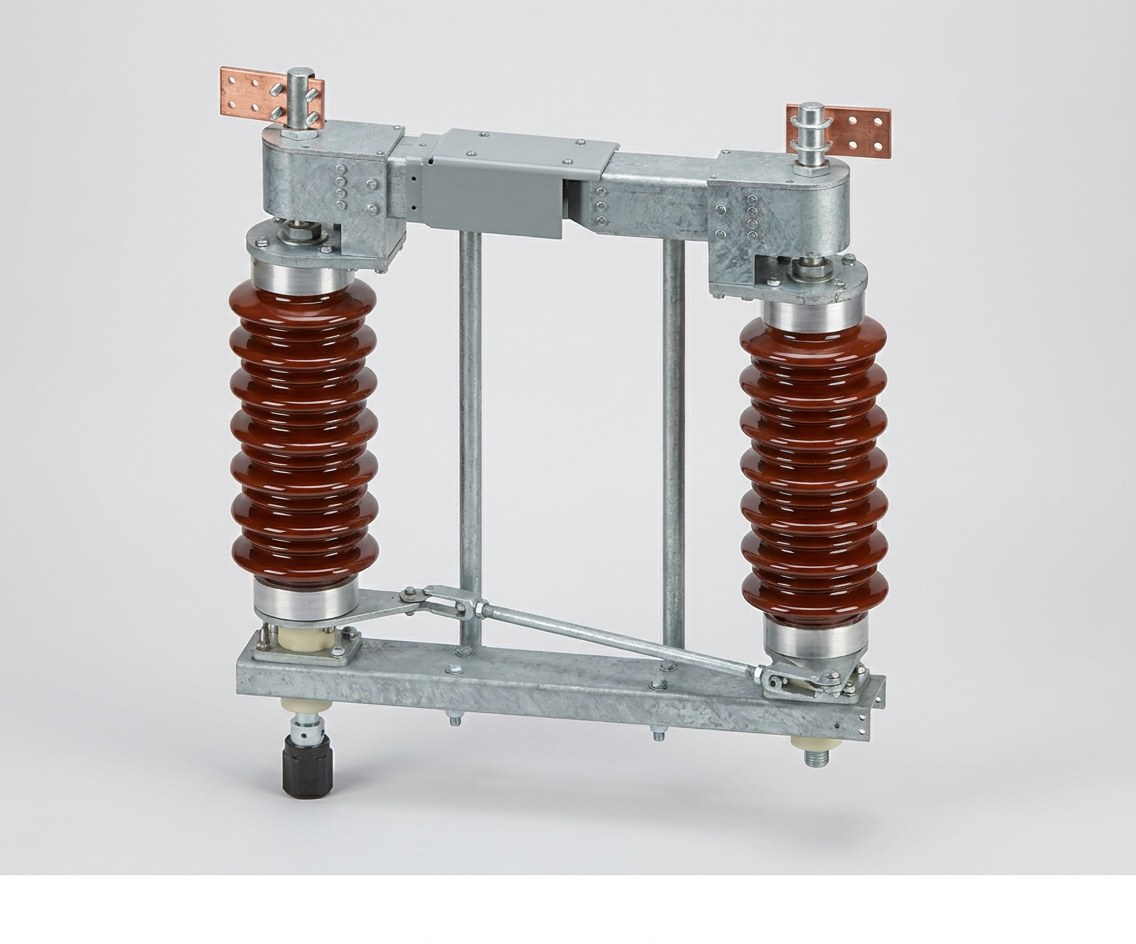
El seccionador de catenaria es un aparato de alta tensión sin capacidad de extinción del arco, que conecta o desconecta el circuito en ausencia de corriente de carga. Según su función se clasifica en seccionador de neutro de fase, seccionador de sección eléctrica, seccionador de acometida a la catenaria, seccionador de enlace y seccionador de paso entre zonas [2]; según su configuración constructiva se distingue el tipo de tijera (series GW6/GW16), el de dos columnas con giro horizontal (serie GW4) y el de tres columnas con giro de la columna central (serie GW7). Su presencia es abundante en las subestaciones de tracción, los centros de seccionamiento, los centros AT, las subestaciones de maniobra y los emplazamientos de neutros de fase y de secciones eléctricas de los trayectos.
El seccionador consta de cuatro partes: la parte conductora (contactos móvil y fijo y brazo conductor), la parte aislante (aislador de poste o aislador de tirante), la parte de transmisión (bielas, codos y rodamientos) y el mecanismo de accionamiento (manual, motorizado o motorizado con resorte) [9]. El mecanismo motorizado recibe la orden del sistema de telecontrol y acciona el mecanismo de transmisión, que a través del sistema de bielas hace girar el brazo conductor alrededor del poste, con lo que se cierra o se separa el contacto móvil del fijo. Conforme a lo establecido en la norma GB 1985-2014, la señal de posición correspondiente solo puede emitirse cuando los contactos móviles de todos los polos han alcanzado la posición de cierre o de apertura [10]. La determinación de la posición real del contacto móvil constituye, por tanto, el núcleo de la monitorización del estado.
 Fig. 1 Seccionador de catenaria (fotografía del equipo real)
2.2 Situación actual y limitaciones del sistema de telecontrol de la alimentación de tracción
El sistema de telecontrol de la alimentación de tracción se compone de la estación maestra del centro de despacho, los equipos de telecontrol (RTU) de las estaciones controladas y los canales de telecontrol [3]. Ha resultado eficaz en la automatización del despacho, la localización de faltas y el cambio del modo de suministro, pero en la percepción del estado de los seccionadores presenta los problemas que se exponen a continuación.
En primer lugar, la fuente de la señal de posición es única. El interruptor auxiliar conmuta sus contactos mediante el acoplamiento con el eje principal del mecanismo de accionamiento, pero los propios contactos auxiliares presentan desgaste mecánico, fatiga de resortes y conexiones deficientes. En una gran central hidroeléctrica, la navaja de un equipo GIS sufrió la apertura de la señal de los contactos auxiliares de posición de apertura y cierre del mecanismo de la fase B y una conexión deficiente del contacto del microinterruptor de cierre, lo que impidió maniobrar correctamente el interruptor automático y provocó alarmas erróneas de protección [11]. Puede existir, por tanto, una desviación entre la señal de «posición alcanzada» que emiten los contactos auxiliares y la posición mecánica real.
En segundo lugar, los fallos del mecanismo de transmisión difícilmente se reflejan en las señales eléctricas. El cierre incompleto de un seccionador suele deberse a causas mecánicas como el agarrotamiento del mecanismo de transmisión, la deformación de las bielas, la corrosión de las juntas cardánicas o la holgura entre el chavetero y el engranaje [12]. En el equipo GIS de una subestación de 220 kV, por ejemplo, la junta cardánica de un seccionador se agarrotó por corrosión y la holgura del chavetero permitió que el mecanismo siguiera girando hasta conmutar la posición del conmutador de posición, mientras que el contacto móvil no alcanzaba realmente su posición; tanto el indicador mecánico como la lámpara del armario de control local mostraban la posición «abierta», pero los contactos móvil y fijo seguían en contacto deficiente, lo que acabó provocando la descarga y la erosión de los contactos [13]. La característica de este tipo de fallos es la disociación entre la posición mecánica y la señal eléctrica, que no puede detectarse únicamente con la teleindicación.
En tercer lugar, el terminal de telecontrol puede maniobrar de forma errónea bajo interferencias electromagnéticas intensas. El 7 de junio de 2015, el terminal de telecontrol del seccionador motorizado del neutro de fase del centro de seccionamiento de Dingtao, perteneciente a la Administración Ferroviaria de Jinan en la línea Pekín-Kowloon, sufrió interferencias electromagnéticas externas y cerró erróneamente el seccionador, que se encontraba en estado normalmente abierto, inyectando tensión en la zona sin corriente de paso del neutro de fase; ello provocó el arco del pantógrafo y la fusión del hilo portante, y afectó a más de 20 trenes [14].
En cuarto lugar, el sistema de telecontrol carece de medios independientes de verificación cuando sus propias señales son erróneas. En los accidentes de disparo de la catenaria a ambos lados de un neutro de fase en líneas de alta velocidad, problemas como el cierre erróneo del seccionador del neutro de fase, el cruce de conductores de control o la alteración de los datos de los chips de memoria interna del RTU han llegado a cortocircuitar el neutro de fase de la catenaria, con consecuencias como la fusión del hilo portante y cortes prolongados del suministro [15].
2.3 Casos de accidentes por apertura o cierre incompleto de seccionadores y sus consecuencias
La «Recopilación de casos típicos de fallos y defectos en aparatos de alta tensión (2011-2018)» reúne 74 fallos típicos y dedica un apartado específico a los «fallos de descarga debidos a apertura o cierre incompletos», que abarcan equipos GIS de tensiones comprendidas entre 1000 kV y 110 kV [16]. El cierre incompleto mantiene los contactos móvil y fijo en contacto deficiente, por lo que los contactos se calientan de forma continua durante el servicio y pueden sufrir erosión, un aumento brusco de la presión en el compartimento de gas o incluso la explosión de la base del seccionador de puesta a tierra; la apertura incompleta, por su parte, deja una distancia de aislamiento insuficiente y provoca una descarga disruptiva al energizar, lo que origina la descarga a tierra de la barra colectora superior y la actuación de la protección diferencial de barras.
En febrero de 2009, durante la maniobra de «paso del transformador principal n.º 2 de mantenimiento a servicio» en una subestación de 500 kV, la apertura de la fase A del seccionador de puesta a tierra 5021-17 no se completó y el operador cerró el seccionador del lado de barras sin verificar la posición, lo que provocó la descarga a tierra de la barra colectora I de 500 kV y la actuación de la protección diferencial de barras, con el disparo de todos los interruptores automáticos conectados a dicha barra [17]. En los trabajos de mantenimiento de la catenaria también se han producido accidentes con contacto eléctrico del personal debido a que el seccionador no quedó realmente abierto [18].
Desde el punto de vista de la explotación, un solo fallo de un seccionador puede afectar a decenas de trenes. En la estación de Atocha, en Madrid (España), un fallo del sistema de telecontrol de los seccionadores interrumpió por completo la circulación entre Atocha y Chamartín desde las 4:00 hasta las 8:00 de la mañana [19].
2.4 Importancia de la incorporación de la tecnología de reconocimiento de imágenes
La monitorización del estado basada en el reconocimiento digital de imágenes presenta características como la ausencia de contacto, la visibilidad, la cuantificación y la insensibilidad a las interferencias electromagnéticas. La instalación de cámaras de alta definición en los seccionadores permite captar imágenes en tiempo real de la navaja del seccionador, los contactos y las bielas de transmisión y, mediante algoritmos de procesamiento de imágenes y de aprendizaje profundo, reconocer automáticamente el estado del aparato y obtener su posición mecánica real sin modificar la estructura del equipo primario.
Frente a las señales de los contactos auxiliares, el reconocimiento de imágenes aporta una segunda fuente de señal independiente. En las maniobras de conmutación con «control secuencial de un solo botón» de las subestaciones se emplean criterios múltiples —señal eléctrica, posición mecánica y confirmación visual— para determinar la posición de los seccionadores, con una exactitud superior al 99,9 % [20]. Trasladar este planteamiento a la monitorización de los seccionadores de catenaria permite reducir la probabilidad de diagnósticos erróneos.
La extracción del ángulo de la navaja mediante la transformada de Hough y otros métodos de procesamiento de imágenes permite una discriminación cuantitativa del tipo «apertura 0°, cierre 90°» e identifica estados intermedios como el «medio abierto, medio cerrado», en lugar de una simple decisión binaria. La incorporación de imágenes infrarrojas permite además detectar de forma simultánea defectos como anomalías de temperatura en los contactos o contaminación de los aisladores, con lo que la monitorización se amplía del «reconocimiento de estado» a la «detección de defectos»[41][42].
3 Estado actual de la investigación en China y en el extranjero
3.1 Avances de la investigación en el extranjero
Los ferrocarriles electrificados de países como Japón, Francia y Alemania pusieron en servicio relativamente pronto la telemonitorización centralizada de los seccionadores de catenaria y exploraron aplicaciones de técnicas de vídeo y de reconocimiento de imágenes[2]. El sistema «CATENARY EYE» de la empresa japonesa Meidensha integra procesamiento de imágenes y análisis mediante IA, y permite realizar un diagnóstico sin contacto del estado de la catenaria a la velocidad de paso de los trenes[21]. Las investigaciones europeas y norteamericanas integran más bien la monitorización de seccionadores en los esquemas de inspección inteligente de subestaciones y de inspección mediante drones. Karaköse et al.[22] propusieron un método de diagnóstico de fallos sin contacto del sistema pantógrafo-catenaria basado en el reconocimiento de patrones, que fusiona imágenes de vídeo y datos de sensores para detectar anomalías en la catenaria. En el plano algorítmico, la familia YOLO se ha convertido en uno de los marcos de referencia del reconocimiento de imágenes de equipos eléctricos por su carácter extremo a extremo y su alta velocidad de respuesta; el algoritmo EMB-YOLO alcanzó un [email protected] de 87,2 % y 52,6 FPS en un conjunto de datos de detección del estado de seccionadores[23].
3.2 Avances de la investigación en China
En China, la investigación sobre el reconocimiento de imágenes de seccionadores comenzó alrededor de 2010; las primeras propuestas respondían a la necesidad de un «control secuencial de un solo clic» en las subestaciones y recurrían sobre todo a métodos tradicionales de procesamiento de imágenes. Cabe citar, por ejemplo, el reconocimiento del estado de los aparatos de maniobra mediante binarización de doble umbral, filtrado espacial y proyección de componentes conexas[24], así como la identificación de la posición de la navaja combinando la transformada de contornos no submuestreada (Contourlet) con la segmentación por máxima entropía bidimensional[8]. Estos métodos son intuitivos en su fundamento y exigen poca capacidad de cálculo, pero su adaptabilidad a perturbaciones como fondos complejos o variaciones de iluminación es limitada.
En los últimos años, los métodos basados en redes neuronales convolucionales (CNN) se han ido imponiendo como corriente principal. Zhang Wei et al.[25] construyeron sobre la base de ResNet modelos de clasificación de distintas profundidades y alcanzaron una precisión de reconocimiento del 99,7 % en un conjunto de datos de monitorización por vídeo de seccionadores. Li Huiqun[4] propuso de forma sistemática un método de reconocimiento del estado de seccionadores basado en técnicas de imagen digital, en el que emplea el filtrado gaussiano junto con el operador LoG para la detección de bordes y la transformada de Hough para extraer el contorno de la navaja, y combina la cuantificación del ángulo para discriminar el estado de apertura y cierre; asimismo, analizó la influencia de las condiciones meteorológicas adversas en el reconocimiento.
En cuanto a las mejoras algorítmicas, Xin Dongjie[26] introdujo un mecanismo de atención en la red troncal de YOLOv5s, mejoró la red de fusión de características multiescala y optimizó la regresión de las cajas delimitadoras mediante la función de pérdida SIoU. Zhang Ping et al.[27] propusieron el modelo de detección YOLO-MECD, basado en la fusión multimodal de imágenes, que recurre al módulo de inserción interactiva jerárquica CNN-Transformer (CTHIE) para combinar la extracción de características locales de la CNN con el modelado de dependencias globales del Transformer; en un conjunto de datos de seccionadores de alta tensión alcanzó una precisión del 85,6 % y un mAP del 88,6 %, con un tamaño de modelo reducido a 4,66 MB. En el ámbito del aprendizaje multitarea, algunos trabajos han logrado integrar la segmentación y el reconocimiento del estado de seccionadores bajo perturbaciones ambientales como lluvia, nieve o niebla, mediante la combinación de la segmentación a nivel de píxel con el reconocimiento de estado[28].
3.3 Comparación de las principales rutas técnicas
Las investigaciones existentes se articulan básicamente en tres rutas técnicas. La primera se apoya en el procesamiento tradicional de imágenes y gira en torno a la transformada de Hough, la detección de bordes y las operaciones morfológicas, de modo que discrimina el estado extrayendo el ángulo de la navaja o determinadas características geométricas; presenta la ventaja de un fundamento claro y de bajos requisitos de capacidad de cálculo, y el inconveniente de una adaptabilidad insuficiente ante fondos complejos y variaciones de iluminación. La segunda se basa en la detección y la clasificación extremo a extremo mediante aprendizaje profundo, con YOLO, Faster R-CNN y ResNet como representantes; ofrece una alta precisión de reconocimiento y una capacidad de generalización relativamente sólida, pero exige un volumen elevado de muestras de entrenamiento y su interpretabilidad es escasa. La tercera combina la fusión multimodal con el aprendizaje multitarea, integra imágenes de varias fuentes —visible, infrarroja, etc.— y permite realizar a la vez el reconocimiento de estado y la detección de defectos, si bien la complejidad del sistema es mayor.
Los seccionadores de catenaria se encuentran a la intemperie y están expuestos a la lluvia, la nieve, la niebla y la baja iluminación nocturna; además, las limitaciones de ancho de banda de los canales de telecontrol y de capacidad de cálculo en el borde impiden que una sola ruta técnica satisfaga a la vez los requisitos de precisión, robustez y tiempo real. Por ello, este trabajo adopta una ruta mixta de «procesamiento tradicional de imágenes + aprendizaje profundo»: un modelo de aprendizaje profundo realiza la localización y la clasificación gruesa de la navaja, la transformada de Hough cuantifica con precisión su ángulo, la fusión multimodal mejora la adaptabilidad en entornos adversos y un mecanismo de «doble confirmación» integra la señal eléctrica con el resultado del reconocimiento de imágenes.
4 Diseño de la arquitectura general del sistema
4.1 Diseño de la capa de hardware
La capa de hardware comprende cuatro subsistemas: adquisición de imágenes en campo, transmisión de comunicaciones, iluminación auxiliar y computación en el borde. En materia de adquisición de imágenes se instalan 1 o 2 cámaras IP de alta definición en una posición adecuada bajo cada seccionador, de modo que cubran la navaja, los contactos, la biela de transmisión y los demás componentes. En la selección de la cámara se consideran parámetros como una resolución de 1080P o superior, compresión H.265/H.264, paso de color a blanco y negro con baja iluminación, amplio rango dinámico (WDR) y un grado de protección IP65 o superior[29]. En emplazamientos críticos como las secciones neutras o los seccionamientos eléctricos puede recurrirse a una configuración redundante de dos cámaras.
Para la transmisión se emplea una solución mixta de «comunicación óptica inalámbrica (FSO) + comunicación por fibra óptica»[2]. La FSO utiliza láseres infrarrojos para transportar la señal óptica a través de la atmósfera; ofrece un ancho de banda amplio y es inmune a las interferencias electromagnéticas, lo que resuelve las dificultades de tender cables existentes que crucen la vía. Para las transmisiones de larga distancia entre estaciones se recurre a la red de fibra óptica dedicada del ferrocarril. Cuando el ancho de banda es limitado puede optarse por la modalidad de «captura de imagen + envío de imágenes fijas»[3].
En cuanto a la iluminación auxiliar, junto a cada cámara montada en los postes de catenaria se instalan focos LED infrarrojos alimentados con corriente continua de 24 V. En la línea de pasajeros Pekín-Tianjin se llegaron a instalar a gran escala cámaras y focos infrarrojos en los postes de catenaria, con un equipo cada dos postes, capaces de vigilar un radio de 10 a 150 m durante el día y de 10 a 100 m durante la noche, y de mantener una imagen nítida pese a las vibraciones provocadas por el viento al paso de trenes a 300 km/h[30].
En cuanto a la computación en el borde, en el extremo frontal se despliega una unidad de computación en el borde con capacidad de aceleración por NPU/GPU, que ejecuta localmente tareas como el preprocesamiento de imágenes y la detección de objetivos, y reenvía al centro de monitorización únicamente los resultados del reconocimiento y las imágenes clave[31].
4.2 Diseño de la capa de software
La capa de software adopta una arquitectura por niveles que, de abajo arriba, comprende la capa de adquisición de datos, la capa de procesamiento de imágenes, la capa de reconocimiento algorítmico, la capa de lógica de negocio y la capa de presentación y aplicación. La capa de adquisición de datos se encarga de la captura de flujos de vídeo y del almacenamiento de imágenes; la de procesamiento de imágenes, de tareas previas como la reducción de ruido, el registro y la mejora; la de reconocimiento algorítmico integra varios modelos y selecciona el algoritmo óptimo según el escenario; la de lógica de negocio fusiona los resultados del reconocimiento con las señales de telecontrol para efectuar la discriminación de «doble confirmación»; y la de presentación y aplicación ofrece interfaces visuales tanto en la web como en dispositivos móviles.
El despliegue de los algoritmos sigue una arquitectura de «colaboración nube-borde». En los nodos del borde se despliegan modelos ligeros (como YOLOv5n/YOLOv8n o MobileNetV2) para el reconocimiento en tiempo real, mientras que en la nube central se despliegan modelos de gran tamaño (como YOLOv8x o ResNet-101) para el reconocimiento fino en escenarios complejos y para el entrenamiento de modelos. La nube central recopila de forma continua muestras de campo y reentrena y distribuye periódicamente los modelos del borde, con lo que se cierra el ciclo «aprendizaje continuo—optimización iterativa—actualización remota»[31].
Figura 2 Arquitectura general del sistema de monitorización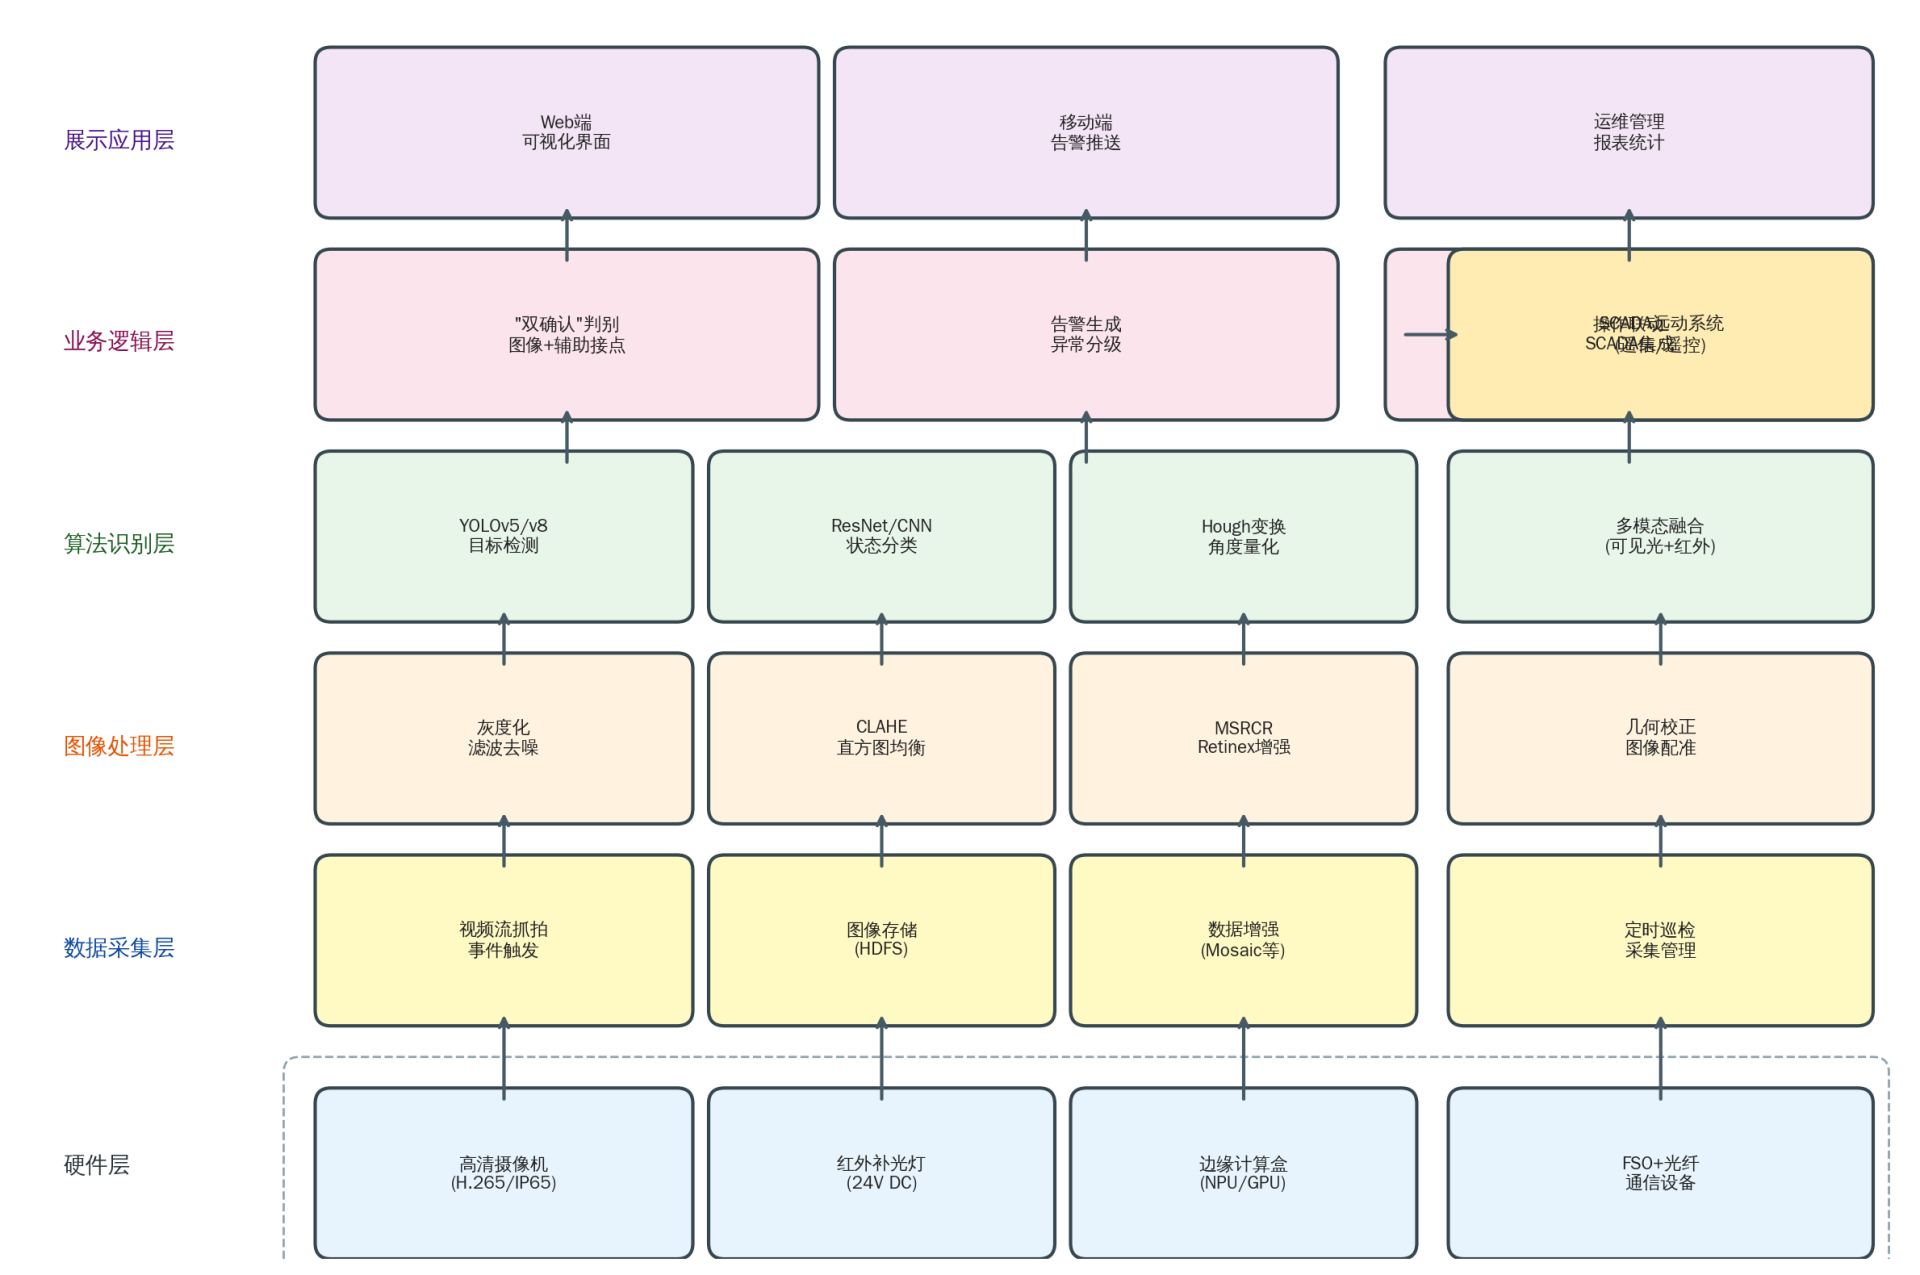
4.3 Integración y enlace con el sistema de telecontrol
La integración con el sistema SCADA sigue el modelo «disparo por operación—enlace de vídeo—retorno de resultados»: cuando el sistema de telecontrol recibe una orden de apertura o de cierre, se activa de forma sincronizada la imagen de videovigilancia del seccionador correspondiente, y el resultado del reconocimiento por vídeo se utiliza junto con la señal del contacto auxiliar como base para discriminar el estado[20]. En el plano del hardware, un dispositivo de aislamiento recibe la información de operación de los equipos primarios del SCADA y activa la imagen de vídeo del equipo accionado[32]; en el plano del software, el resultado del reconocimiento se incorpora a la estación maestra del SCADA como señal de «teleobservación», se muestra en paralelo con la señal de «telesefalización» y, cuando ambas no coinciden, se genera automáticamente una alarma.
Tras la implantación de un sistema de control secuencial de un solo clic en una subestación de 110 kV, el tiempo de maniobra de una bahía se redujo de 45 minutos a 1,5 minutos y la tasa de errores de operación descendió a cero[20]. En el ámbito de la catenaria, este planteamiento puede aplicarse a todo el proceso de corte y restablecimiento de la alimentación y de las operaciones de puesta a tierra, de modo que, mediante tres niveles de control —central, de estación y local—, se logra una operación programada de «control secuencial + control paralelo»[33].
5 Métodos y técnicas clave
5.1 Adquisición y preprocesamiento de imágenes
La estrategia de adquisición combina el «disparo por evento» con la «inspección periódica programada»: cuando el sistema de telecontrol emite una orden de operación, la cámara captura de forma continua y a alta frecuencia de imagen (≥15 fps) la secuencia de accionamiento del seccionador; fuera de los periodos de operación se capturan imágenes estáticas del aparato a intervalos regulares. Para garantizar la precisión de la cuantificación del ángulo de la navaja se emplea una resolución de 1080P (1920 × 1080) o superior.
El preprocesamiento de imágenes abarca etapas como la conversión a escala de grises, el filtrado y la reducción de ruido, la ecualización del histograma, la corrección geométrica y el registro. Frente al ruido gaussiano y al ruido sal y pimienta se emplea el filtrado gaussiano o la reducción de ruido BM3D[34]; frente a la iluminación no uniforme, la ecualización adaptativa del histograma con limitación del contraste (CLAHE) o el algoritmo Retinex multiescala con restauración del color (MSRCR)[35]; y frente a las desviaciones del punto de vista de la cámara, una técnica de registro de imágenes basada en la correlación de fase[36]. En cuanto al aumento de datos, se aplican transformaciones geométricas (rotación, recorte, escalado), transformaciones de píxel (variación de color, inyección de ruido) y transformaciones aleatorias de la biblioteca Albumentations[26], con el fin de ampliar la diversidad de las muestras.
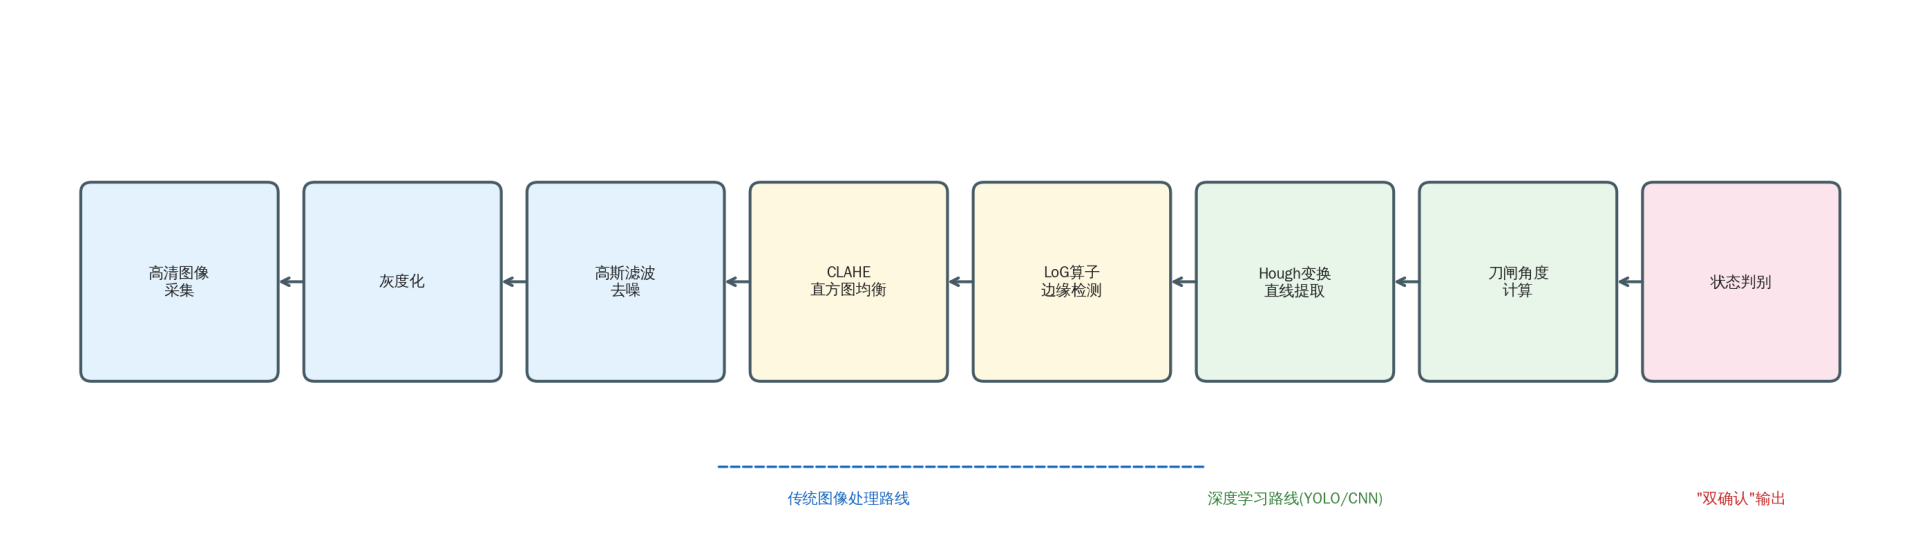 Figura 3 Flujo de adquisición y procesamiento de imágenes
5.2 Detección de bordes y transformada de Hough basadas en el procesamiento tradicional de imágenes
Los métodos tradicionales de procesamiento de imágenes se centran en las características geométricas de la navaja y su flujo básico es el siguiente: preprocesamiento de la imagen → detección de bordes → extracción de rectas mediante la transformada de Hough → cálculo del ángulo de la navaja → discriminación del estado. Li Huiqun [4], a partir de experimentos de comparación de operadores, recomienda la combinación “filtro gaussiano + operador LoG” para la detección de bordes. En la etapa de la transformada de Hough se emplea la transformada de Hough probabilística progresiva (PPHT), que mediante el ajuste de dos parámetros —la longitud mínima del segmento y la separación máxima entre dos rectas— permite extraer con rapidez las rectas del contorno de la navaja [37].
La discriminación del estado aplica un doble criterio de “ángulo + contorno”: en estado cerrado, el ángulo entre la línea central de la navaja y la dirección horizontal se aproxima a 90° y no se observa separación entre los contactos fijo y móvil; en estado abierto, el ángulo entre la navaja y la dirección vertical se aproxima a 0° y aparece un intervalo de aislamiento evidente entre los contactos fijo y móvil; cuando el ángulo se sitúa entre ambos valores o existe un contacto anómalo entre los contactos, se determina “apertura o cierre incompleto” [38]. Este método permite una respuesta del orden de milisegundos en dispositivos de borde, pero su precisión disminuye de forma notable en condiciones de lluvia, nieve o niebla.
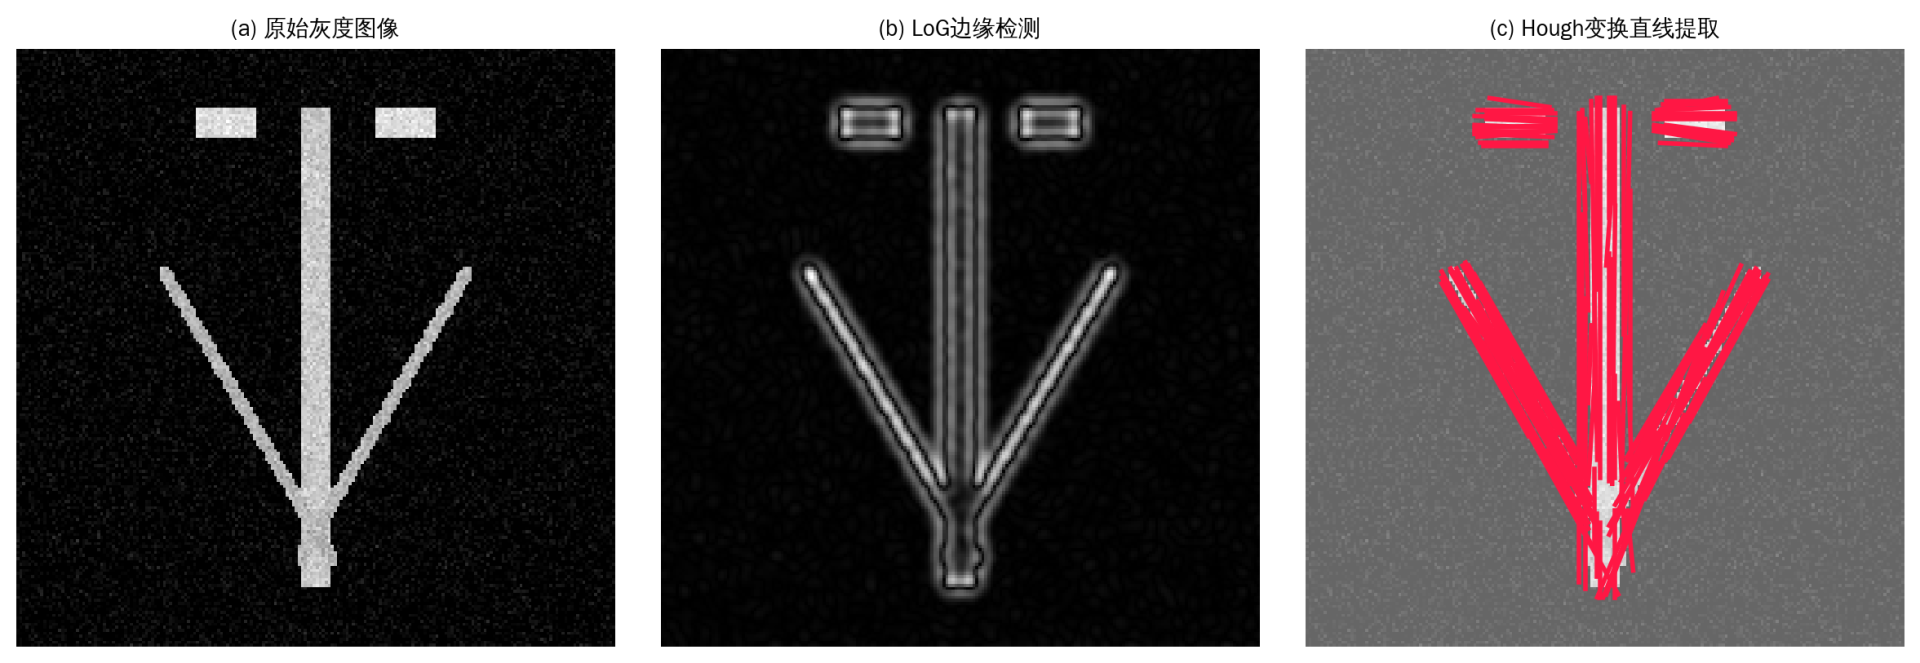 Fig. 4 Representación del efecto de extracción de rectas mediante la transformada de Hough
5.3 Detección y clasificación de objetivos basadas en aprendizaje profundo
Los métodos basados en aprendizaje profundo tienen como núcleo las redes neuronales convolucionales y, mediante un entrenamiento de extremo a extremo, realizan la localización de la navaja y la clasificación de su estado. Li Huiqun et al. [4] emplean el algoritmo YOLOv5 con la red de extracción de características MobileNetV2 para localizar el seccionador y, con una técnica compuesta de detección de bordes, extraen el borde de la navaja y calculan su ángulo de apertura. El modelo de clasificación construido por Zhang Wei et al. [25] sobre ResNet alcanza una exactitud del 99,7 % en el conjunto de validación. El método basado en ECA-CNN incorpora un mecanismo de atención de canal eficiente y alcanza una exactitud de reconocimiento superior al 97 %, lo que supone una mejora de 12 puntos porcentuales respecto a la CNN básica [40].
En cuanto a la mejora de los algoritmos, las direcciones de optimización ya existentes comprenden: la incorporación de mecanismos de atención como SE, CBAM y EMA en la red troncal para reforzar las características clave [26][27]; la sustitución de la estructura C3K2 por el módulo CSPPC para reducir el volumen del modelo [27]; el cambio de la función de pérdida por SIoU o la introducción de MPDIoU para elevar la precisión de la regresión de la caja delimitadora [26][27]; y la introducción de una cabeza desacoplada (Decoupled Head) para separar las tareas de clasificación y de regresión [26].
 Fig. 5 Efecto de la detección de objetivos del seccionador basada en YOLO
5.4 Fusión multimodal de imágenes y adaptabilidad a entornos adversos
Los seccionadores de catenaria se encuentran en un entorno exterior a la intemperie, por lo que una sola imagen de luz visible difícilmente garantiza la precisión de reconocimiento en condiciones de lluvia, nieve o niebla, baja iluminación nocturna o contraluz intenso. El método de fusión CTHIE propuesto por Zhang Ping et al. [27] consigue, mediante el módulo de representación de características con reagregación dinámica (DRFR), una alineación adaptativa de las características entre modalidades y reconstruye la imagen fusionada mediante el mecanismo de fusión directa con percepción completa (FPFF).
Las imágenes infrarrojas tienen un valor práctico en la monitorización de seccionadores. El método de reconocimiento de estado basado en la fusión de infrarrojo y luz visible eleva la precisión media al 92,67 %, lo que representa 7,67 puntos porcentuales más que el reconocimiento unimodal [41]. La termometría infrarroja permite además detectar de forma simultánea anomalías de temperatura en los contactos: cuando un contacto deficiente provoca un aumento de la resistencia de contacto, la imagen infrarroja capta directamente el defecto de sobrecalentamiento [42]. En escenarios de baja iluminación nocturna, la combinación de iluminación de relleno con LED infrarrojos, cámaras de baja iluminación con conversión de color a blanco y negro y el algoritmo de mejora de imágenes MSRCR permite mantener la precisión de reconocimiento [35][43].
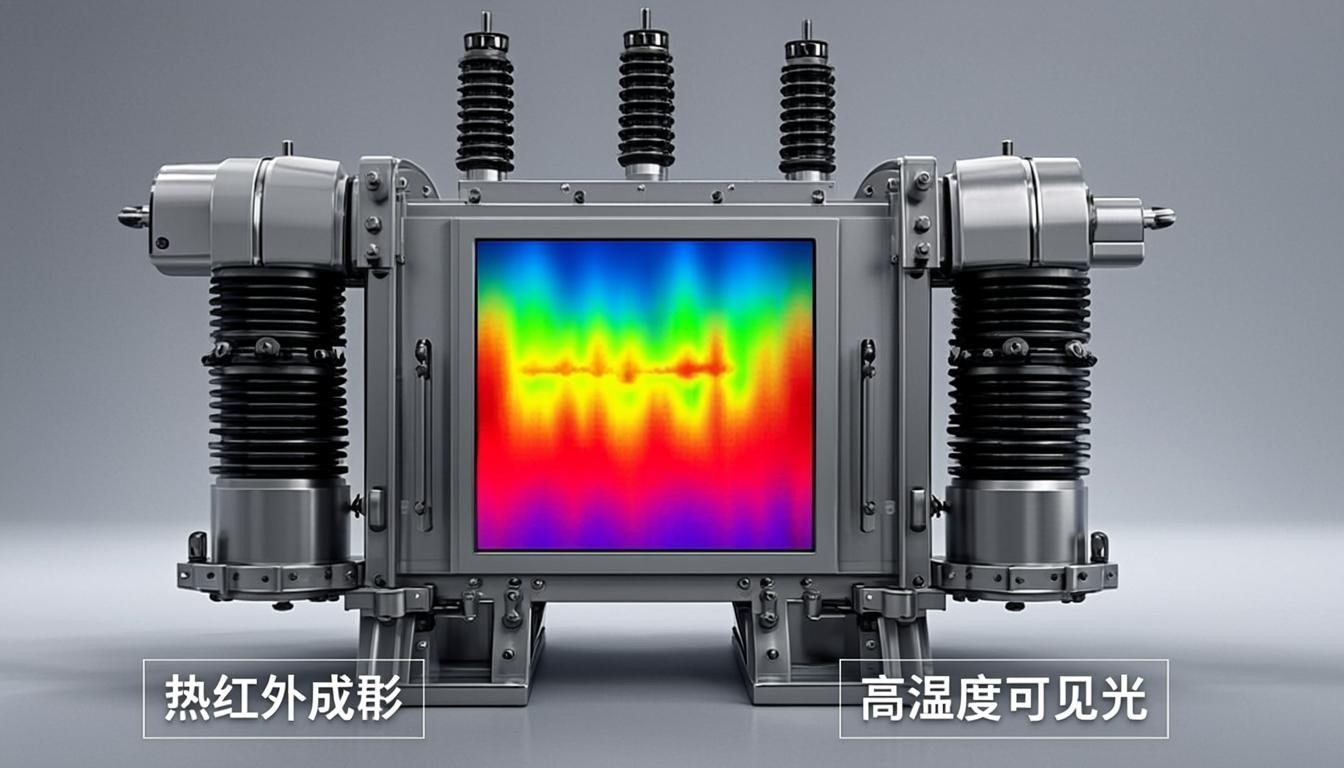 Fig. 6 Representación del efecto de fusión de imágenes de luz visible e infrarrojas
5.5 Mecanismo de discriminación de “doble confirmación”
El mecanismo de discriminación de “doble confirmación” toma conjuntamente el resultado del reconocimiento de imágenes y la señal de los contactos auxiliares del sistema de telecontrol como base para determinar el estado. Cuando el sistema de telecontrol envía una orden de operación y recibe la señal de los contactos auxiliares, se activa de forma sincronizada el módulo de reconocimiento de imágenes para determinar la posición real del seccionador: si ambos coinciden, el estado se considera normal; si no coinciden, se considera anómalo (por ejemplo, “señal en posición correcta – visión no en posición correcta”) y se genera automáticamente una alarma [20].
En la implementación ingenieril, la “doble confirmación” adopta una estructura jerárquica de “criterio principal + criterio auxiliar”: el criterio principal emplea las señales de los contactos auxiliares de cierre y de apertura, complementadas con el resultado del reconocimiento inteligente de vídeo como confirmación visual [20]. En escenarios con requisitos más exigentes puede recurrirse a informaciones de múltiples fuentes, como sensores de presión, sensores de actitud y sensores ópticos, para conformar un sistema de criterios múltiples de “reconocimiento de imágenes + señal eléctrica + posición mecánica + percepción de temperatura” [44]. Cuando los resultados de los distintos criterios coinciden, el sistema confirma automáticamente el estado; cuando no coinciden, se aplica un tratamiento diferenciado según la prioridad y el nivel de alarma preestablecidos: las discrepancias de carácter general generan una prealerta amarilla y las discrepancias importantes generan una alarma roja que bloquea las operaciones posteriores, con el fin de evitar que el accidente se extienda.
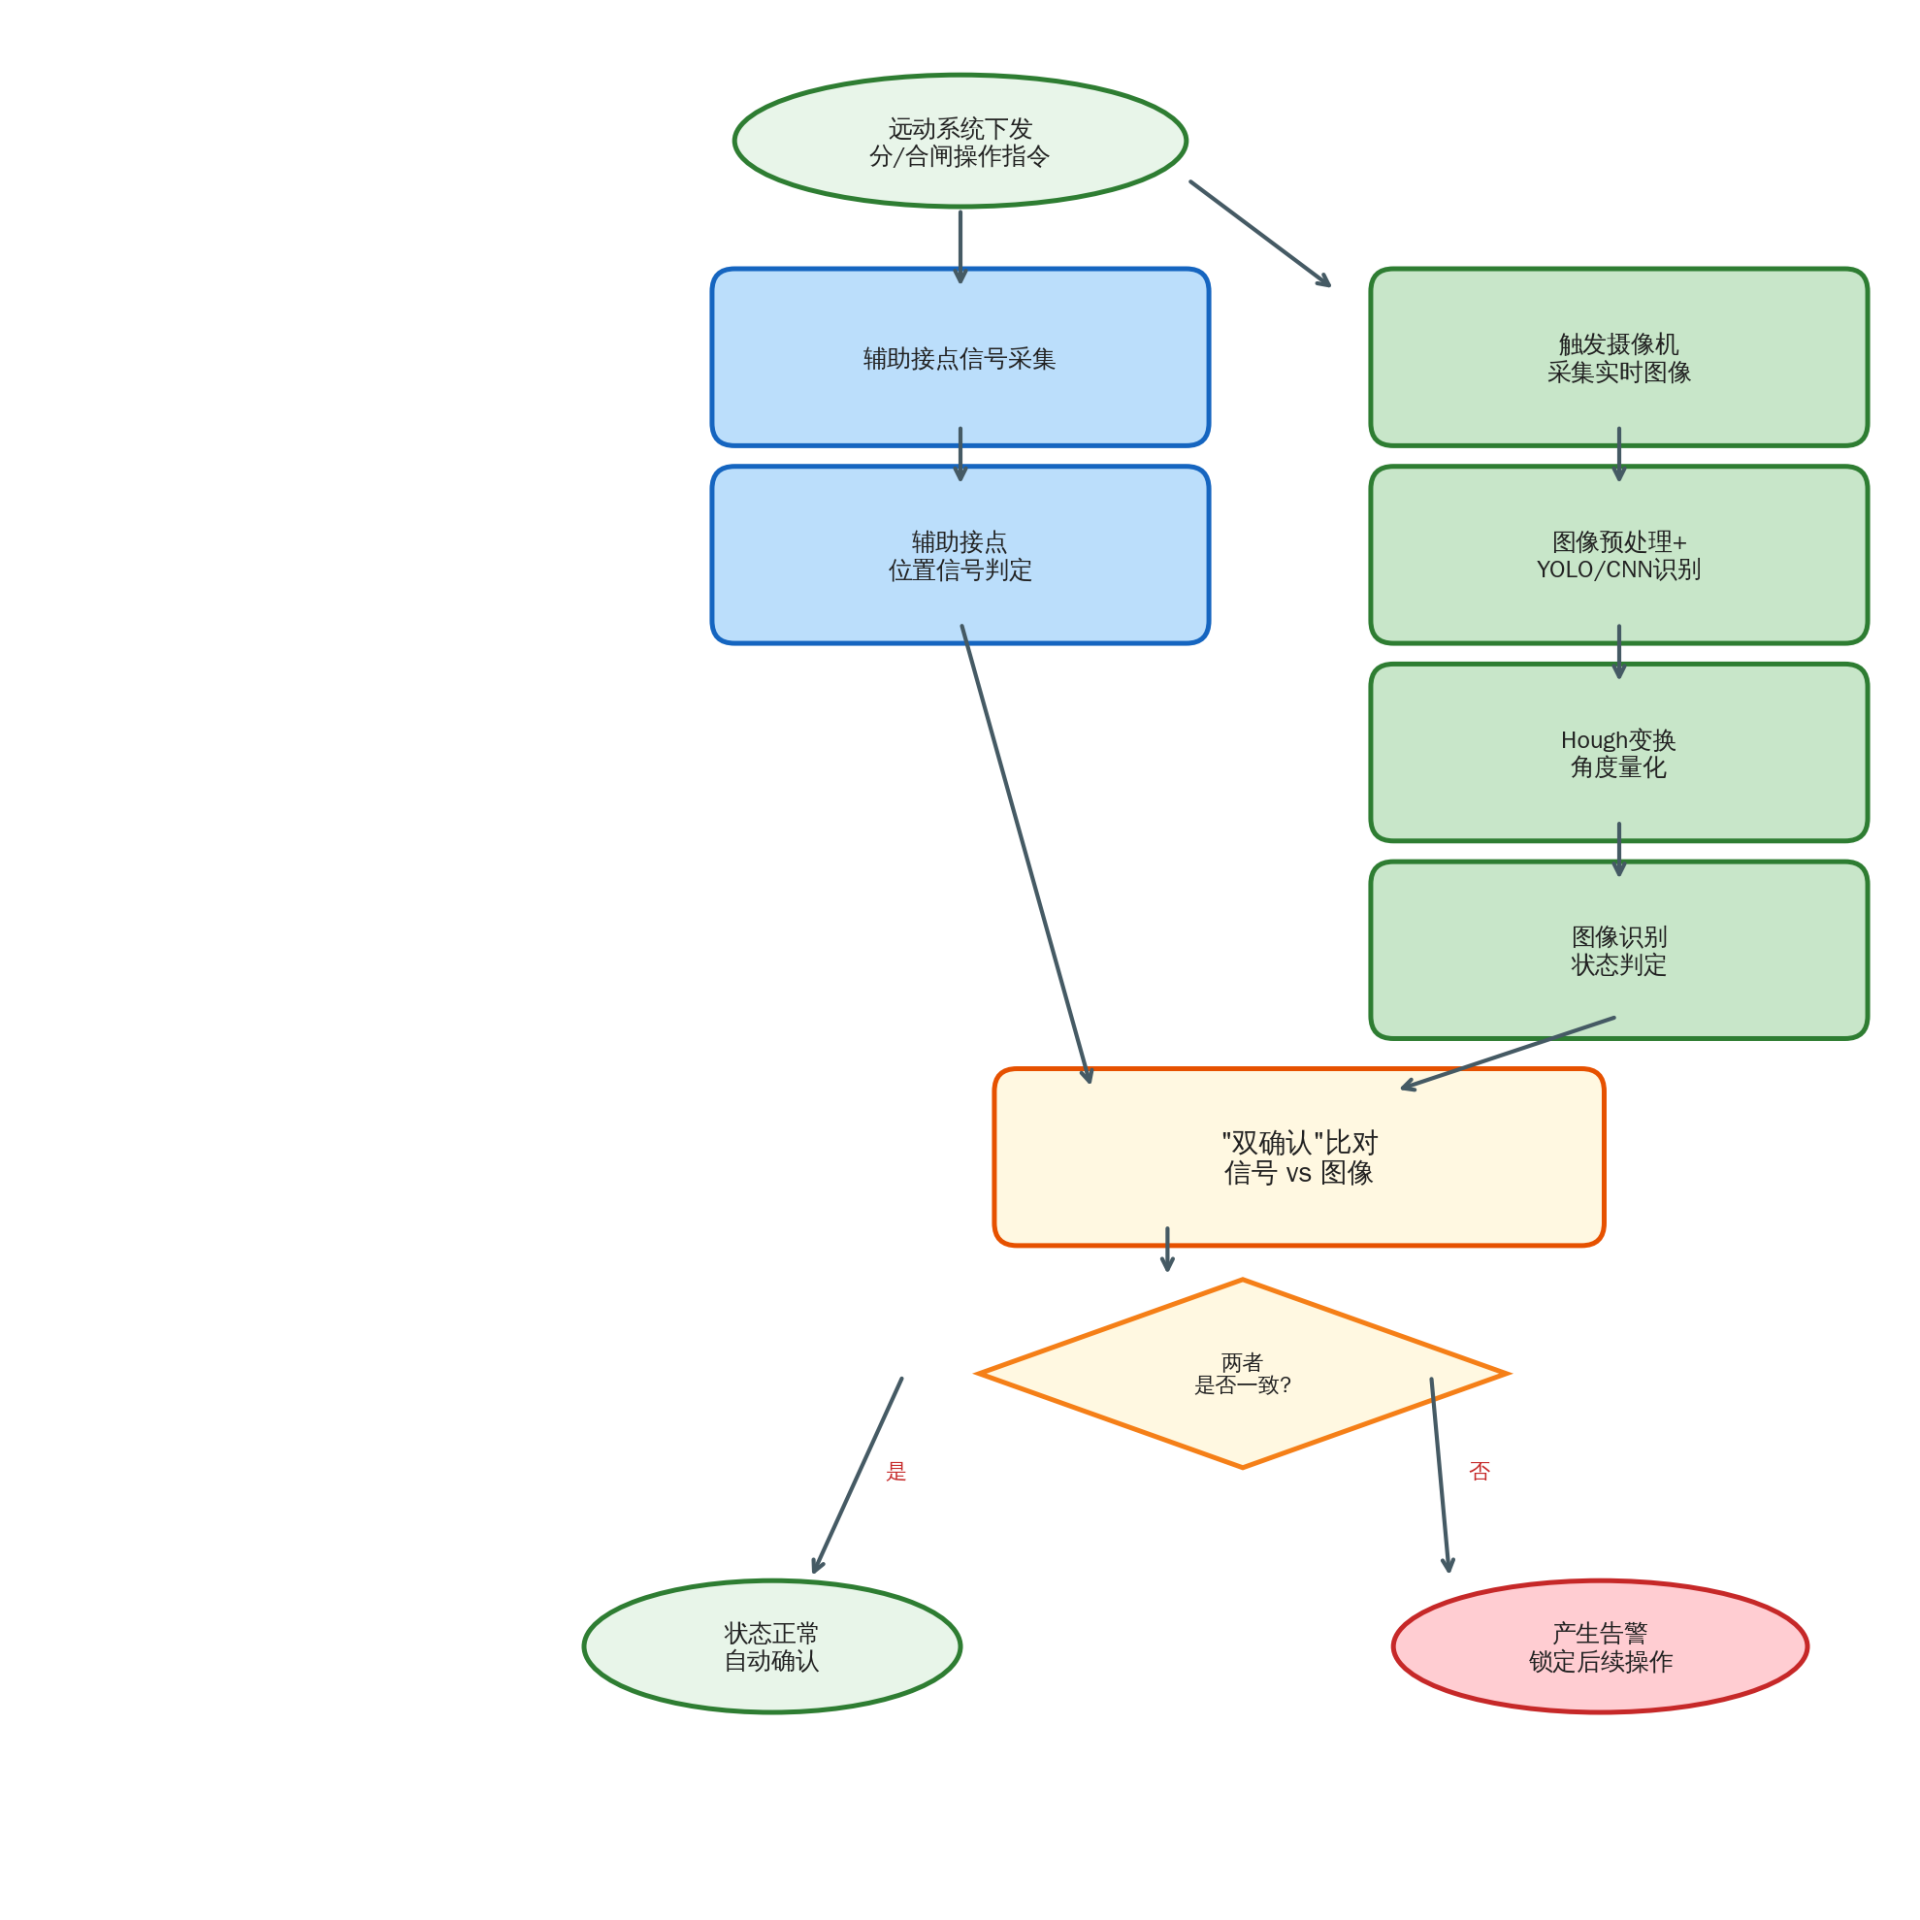 Fig. 7 Flujo del mecanismo de discriminación de “doble confirmación”
6 Experimentos y análisis
6.1 Construcción del conjunto de datos
En el ámbito del reconocimiento de imágenes de seccionadores de catenaria existen pocos conjuntos de datos públicos y la mayoría de los estudios emplean conjuntos de datos propios. Li Huiqun [4] recopiló imágenes de seccionadores de catenaria que cubren distintas iluminaciones, condiciones meteorológicas y ángulos de visión. Quan et al. [45] construyeron el conjunto de datos IVIS2021 de seccionadores de subestaciones de tracción, con el que alcanzaron una exactitud del 90,88 % en la detección con ISD-Net y del 91,12 % en el reconocimiento de estado mediante medición geométrica. En cuanto al etiquetado de los datos, el estado de la navaja se subdivide en las categorías de cierre completo, cierre incompleto, apertura completa, apertura incompleta y en movimiento, y se anotan simultáneamente la caja delimitadora y las coordenadas de los puntos clave de la navaja [26].
En cuanto al aumento de datos, métodos como la expansión Mosaic, MixUp y CutMix permiten ampliar eficazmente la diversidad de las muestras [46]. El equipo del profesor Lü Fangcheng, sobre la base de un algoritmo Mosaic mejorado a partir de YOLOv4, redujo el error de entrenamiento de 1,011 a 0,302 y elevó la exactitud de reconocimiento al 84,3 % [46]. Para las categorías con pocas muestras, como “apertura o cierre incompleto”, puede recurrirse a GAN o a modelos de difusión para sintetizar muestras. El sistema 6C [47] ya existente en el ámbito ferroviario procesa diariamente hasta 120 GB de datos [48], entre los que se encuentran abundantes recursos de imágenes de seccionadores que pueden servir como fuente para construir conjuntos de datos a gran escala.
6.2 Entorno experimental e indicadores de evaluación
El entorno experimental suele emplear servidores de las series Intel Xeon o AMD EPYC, equipados con GPU NVIDIA RTX 3090/4090 o A100 para el entrenamiento, y con dispositivos de borde como NVIDIA Jetson Nano/Xavier NX o Huawei Ascend Atlas 200I para la inferencia. El entorno de software se basa principalmente en Ubuntu 20.04/22.04, Python 3.8/3.10, PyTorch 1.13/2.0 y OpenCV 4.5+.
En cuanto a los indicadores de evaluación, las tareas de detección de objetivos emplean la precisión (Precision, P), la exhaustividad (Recall, R), la puntuación F1, la precisión media (AP) y la precisión media promedio (mAP); las tareas de clasificación emplean la exactitud (Accuracy), la matriz de confusión, la curva ROC y el AUC; y los indicadores de tiempo real emplean los fotogramas procesados por segundo (FPS) y la latencia de inferencia por fotograma. En la ligereza del modelo se evalúan además el número de parámetros, el número de operaciones en coma flotante (FLOPs) y el volumen del modelo.
6.3 Comparación del rendimiento de los algoritmos
En los experimentos de comparación realizados sobre el conjunto de datos propio, el modelo ligero basado en YOLOv8n alcanza 62,5 FPS y un mAP@0,5 del 83,6 % en dispositivos de borde [23]. El modelo basado en YOLOv5s mejorado, tras incorporar el mecanismo de atención y la función de pérdida SIoU, presenta una mejora notable de la precisión respecto al modelo original [26]. El modelo de clasificación profunda basado en ResNet-101 alcanza una exactitud del 99,7 % en el conjunto de validación, pero su volumen y su demanda de capacidad de cálculo son elevados [25]. El modelo YOLO-MECD basado en fusión multimodal alcanza una precisión del 85,6 % y un mAP del 88,6 % en entornos adversos, con un volumen de modelo de 4,66 MB [27]. El método basado en ECA-CNN alcanza una exactitud de reconocimiento superior al 97 % [40].
En la discriminación del cierre y la apertura completos, el método tradicional de la transformada de Hough puede alcanzar una precisión de cuantificación angular superior al 95 % con una iluminación clara y estable, pero en condiciones meteorológicas adversas su precisión disminuye de forma notable; los métodos basados en aprendizaje profundo mantienen una precisión de reconocimiento superior al 85 % en entornos adversos, aunque difícilmente proporcionan un valor angular exacto. El método que combina ambos enfoques —“localización mediante aprendizaje profundo + cuantificación angular mediante la transformada de Hough”— alcanza una exactitud superior al 91 % en la discriminación del estado de cierre y apertura completos, y su tasa de detección de riesgos de “media apertura y medio cierre” es superior a la de un método único. Con el mecanismo de “doble confirmación”, tras fusionar el resultado del reconocimiento de imágenes con la señal de los contactos auxiliares, la exactitud de la discriminación del estado puede superar el 99 %.
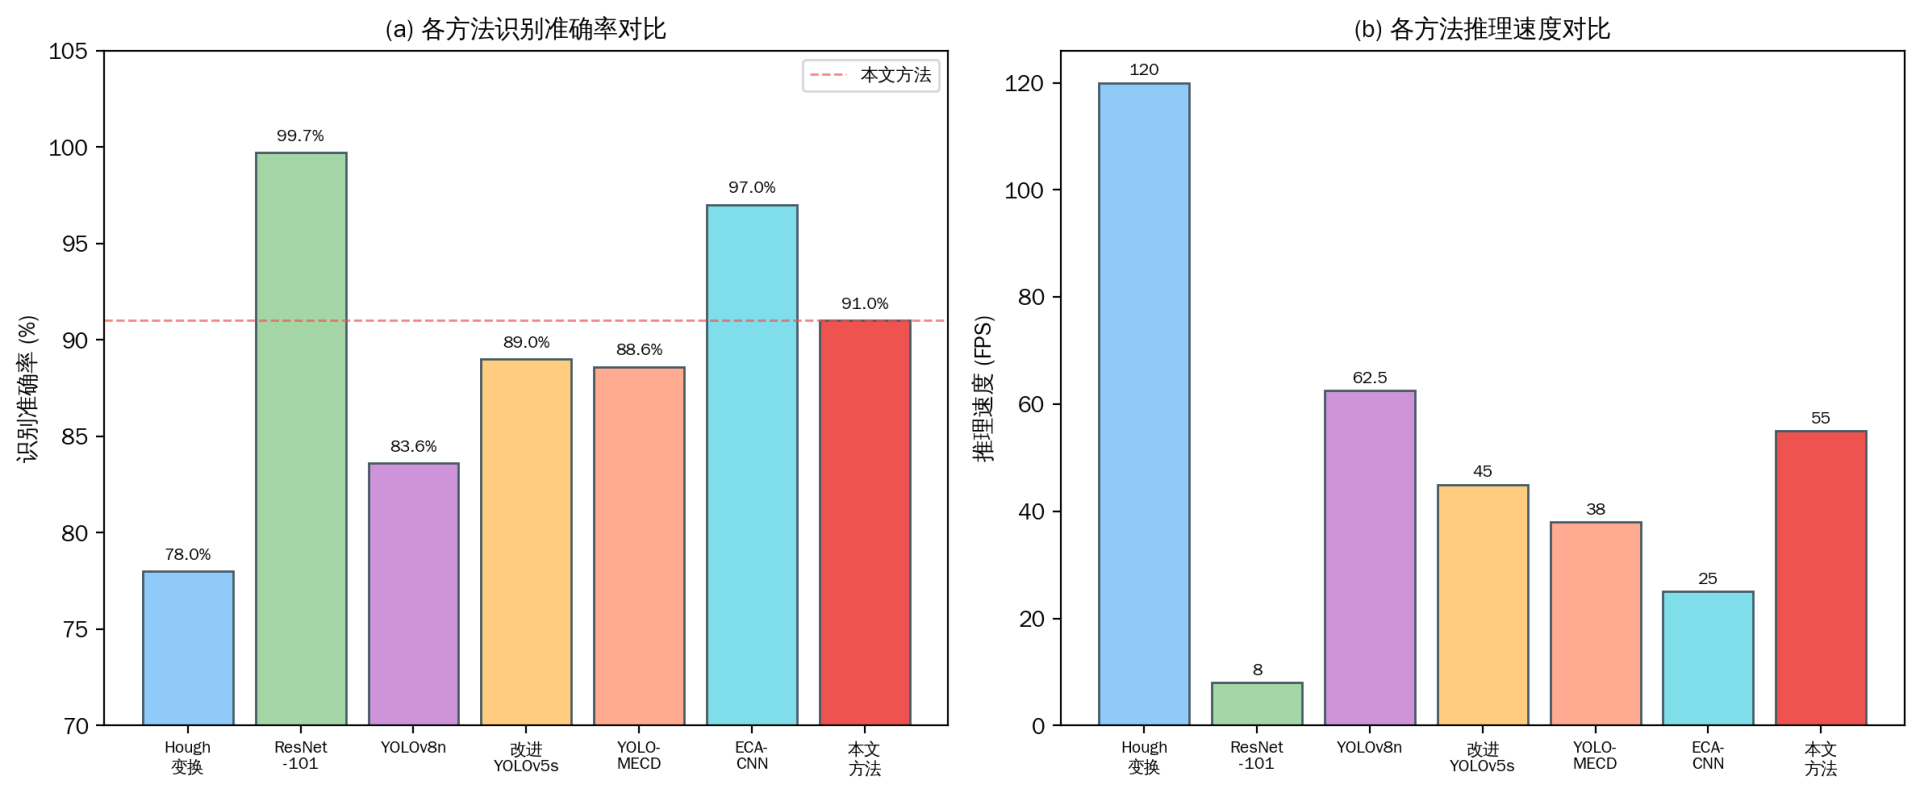 Fig. 8 Comparación de la exactitud de reconocimiento y la velocidad de inferencia de cada algoritmo
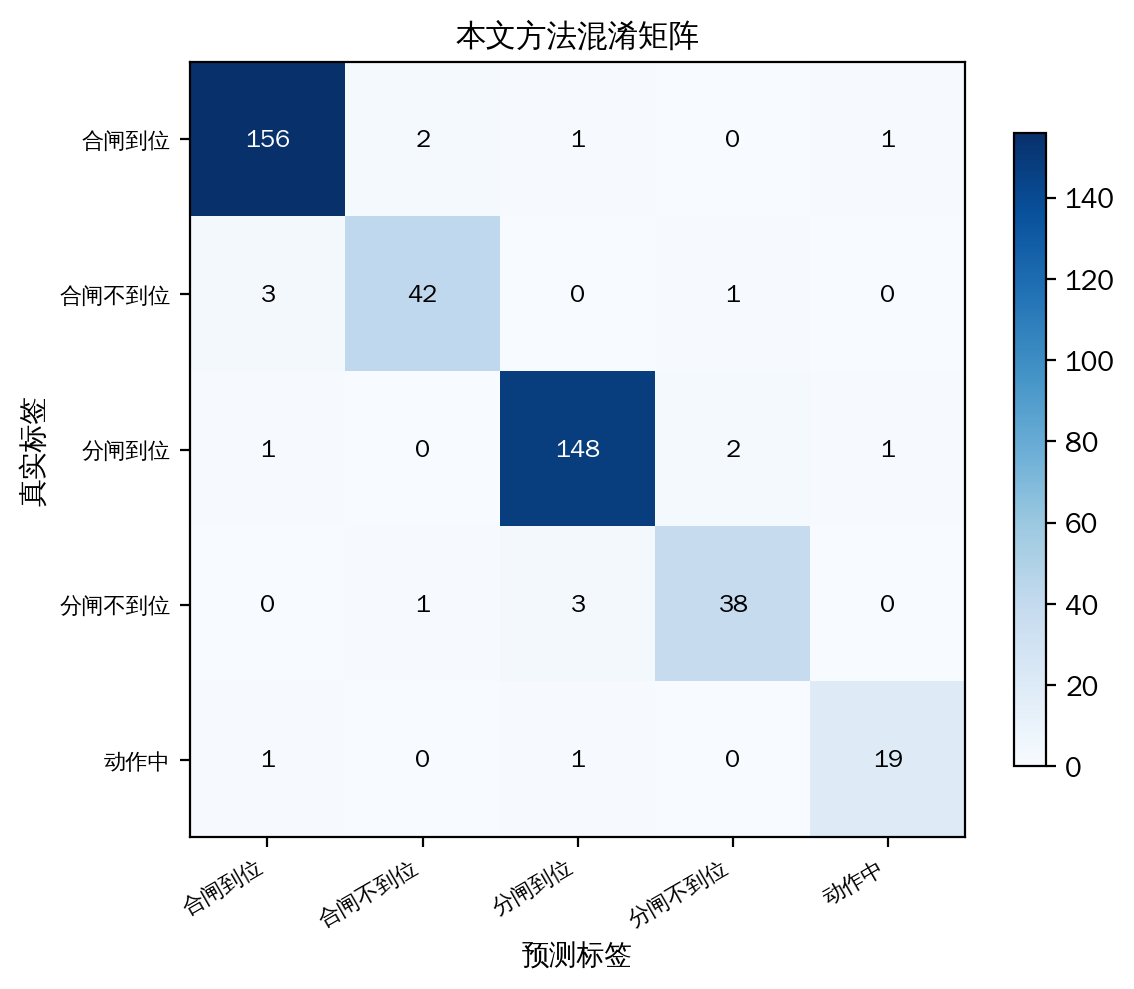 Fig. 9 Matriz de confusión del método propuesto en este artículo
6.4 Análisis de robustez en entornos complejos
En condiciones de lluvia, nieve o niebla, el contraste de la imagen de luz visible disminuye y los detalles se vuelven borrosos, por lo que la precisión de reconocimiento de un método basado únicamente en luz visible cae de forma significativa. La incorporación de la fusión de imágenes infrarrojas y de la mejora MSRCR permite mejorar la capacidad de detección [35]. En escenarios de baja iluminación nocturna, la combinación de iluminación de relleno con LED infrarrojos, cámaras de baja iluminación con conversión de color a blanco y negro y algoritmos de mejora de imágenes permite mantener la precisión de reconocimiento [30][43]. En escenarios de contraluz intenso, las cámaras WDR y el algoritmo de mejora de imágenes Retinex garantizan la calidad de la imagen. En escenarios de detección de objetivos pequeños, la optimización del mecanismo de atención EMA y de la cabeza de detección de objetivos pequeños permite elevar la precisión de detección [27].
En cuanto a las variaciones del ángulo de visión, el aumento de datos (rotación, escalado y transformación de perspectiva) y la incorporación de muestras de entrenamiento con múltiples vistas permiten mejorar la capacidad de generalización del modelo ante distintas posiciones de instalación y ángulos de cámara. En escenarios de oclusión, la configuración redundante de varias cámaras y la fusión multivista reducen el riesgo de fallo de una sola vista. Los experimentos integrales muestran que, gracias a la acción conjunta de la fusión multimodal, la redundancia multivista y el aumento de datos, el método propuesto mantiene una precisión de reconocimiento superior al 85 % en entornos complejos.
7 Limitaciones y desafíos
7.1 Desequilibrio de las muestras de datos y escasez de muestras
Las muestras de los dos estados normales —«apertura completa» y «cierre completo»— son relativamente fáciles de obtener, mientras que las muestras de estados anómalos, como la «apertura o el cierre incompletos», resultan sumamente escasas, por lo que el desequilibrio entre clases es acusado. Esto hace que la tasa de recuperación (recall) del modelo frente a los estados anómalos sea baja. Los métodos disponibles para afrontarlo incluyen la síntesis de muestras basada en GAN, la generación de imágenes mediante modelos de difusión, el aprendizaje por transferencia y funciones de pérdida concebidas para el desequilibrio de clases, como Focal Loss [35][42]; sin embargo, el problema de la escasez de muestras de fallos latentes aún no se ha resuelto de raíz. El intercambio de datos entre distintas divisiones ferroviarias y distintas líneas, así como la síntesis de muestras anómalas a escala industrial, son las tareas que deben impulsarse en la siguiente etapa.
7.2 Robustez frente a condiciones meteorológicas y de iluminación extremas
Las condiciones meteorológicas extremas (lluvias torrenciales, nevadas intensas, niebla densa, tormentas de polvo) y las condiciones de iluminación extremas (retroiluminación intensa, noche) siguen constituyendo dificultades para el reconocimiento. Con niebla densa, incluso recurriendo a la fusión infrarroja y al realce MSRCR, la precisión del reconocimiento puede descender al 70 %—80 %. En escenarios de lluvia torrencial, la oclusión por las gotas y el desenfoque de la imagen impiden extraer el contorno de la navaja. Con retroiluminación intensa, el contraste entre la navaja y el fondo es muy bajo. Técnicas como la fusión multimodal (luz visible + infrarrojo + radar de ondas milimétricas), los algoritmos de eliminación de niebla y lluvia inspirados en modelos físicos y la restauración de imágenes basada en modelos de difusión permitirán mejorar aún más la robustez en entornos extremos. La instalación de dispositivos de iluminación activa y de calefacción antihielo en los puntos críticos puede mejorar las condiciones de captura de imágenes desde su propio origen.
7.3 Despliegue de los modelos y restricciones de capacidad de cómputo
Los seccionadores se distribuyen a lo largo de toda la línea, por lo que los equipos de campo suelen ser dispositivos de computación en el borde de bajo consumo, con restricciones severas de capacidad de cómputo y de consumo energético. Los modelos de gran tamaño (como YOLOv8x o ResNet-101) difícilmente funcionan en tiempo real en dichos equipos. La destilación de conocimiento, la poda de modelos, la cuantización (INT8/INT4), la búsqueda de arquitecturas neuronales (NAS) y las redes troncales ligeras como MobileNet o ShuffleNet son los principales métodos de compresión [27][39]; no obstante, la ligereza suele venir acompañada de una pérdida de precisión, y lograr el equilibrio entre precisión y velocidad sigue siendo un problema central en la práctica ingenieril. El desarrollo de chips de IA específicos como Huawei Ascend, Cambricon MLU y NVIDIA Jetson abre nuevas posibilidades para la optimización conjunta «algoritmo-hardware».
7.4 Compatibilidad con los sistemas existentes y normalización
El sistema de monitorización debe integrarse con varios sistemas existentes, como el sistema de telecontrol SCADA, el sistema 6C y el sistema integrado de videovigilancia, lo que plantea problemas de compatibilidad en materia de adaptación de protocolos, especificaciones de interfaz y formatos de datos. En la actualidad, la falta de uniformidad entre las normas de los equipos de los distintos fabricantes, la escasa intercambiabilidad de los repuestos y los frecuentes cambios de software y hardware dificultan la integración [49]. Que la autoridad competente del sector ferroviario elabore especificaciones técnicas y normas de interfaz unificadas, y que se establezca un sistema de evaluación y certificación de la precisión y la seguridad de los algoritmos, son condiciones previas para impulsar la aplicación ingenieril de esta tecnología.
8 Conclusiones y perspectivas
Este artículo aborda el problema de la monitorización remota del estado de apertura y cierre de los seccionadores de catenaria; en él se examinan los puntos ciegos de señal del sistema de telecontrol y los riesgos que entraña una apertura o un cierre incompletos del seccionador, se analizan las características de las dos rutas tecnológicas —el procesamiento tradicional de imágenes y el aprendizaje profundo— y se propone una ruta híbrida de «procesamiento tradicional de imágenes + aprendizaje profundo», con una arquitectura de sistema que comprende la capa de hardware, la capa de software y el mecanismo de «doble confirmación». Las conclusiones principales son las siguientes:
(1) El sistema de telecontrol no puede determinar por sí solo si un seccionador ha quedado abierto o cerrado de forma incompleta, debido a que dispone de una única fuente de señal de posición, a que las averías del mecanismo de transmisión apenas se reflejan en las señales eléctricas y a su sensibilidad a las interferencias electromagnéticas; por ello es necesario incorporar un medio independiente de discriminación visual.
(2) El método híbrido de «localización mediante aprendizaje profundo + cuantificación angular mediante la transformada de Hough» alcanza una exactitud de reconocimiento superior al 91 % en el conjunto de datos propio, y conjuga la robustez del aprendizaje profundo con la cuantificabilidad de la transformada de Hough.
(3) El mecanismo de discriminación de «doble confirmación» fusiona el resultado del reconocimiento de imágenes con la señal de los contactos auxiliares del telecontrol, con lo que la exactitud en la discriminación del estado supera el 99 %.
Las investigaciones futuras pueden desarrollarse en las siguientes direcciones: primera, integrar información de múltiples fuentes sensoriales —luz visible, infrarrojo, radar de ondas milimétricas y lidar— para mejorar la capacidad de percepción en todas las condiciones meteorológicas; segunda, explorar la aplicación de los grandes modelos visión-lenguaje (VLM) y de los grandes modelos multimodales al reconocimiento del estado de los seccionadores, aprovechando la capacidad de generalización de dichos modelos para paliar el problema de las muestras escasas; tercera, combinar las comunicaciones de baja latencia 5G/6G con la inteligencia en el borde para construir una arquitectura de tres niveles: «reconocimiento en tiempo real en el dispositivo + cooperación en el borde + aprendizaje continuo en la nube central»; cuarta, construir un modelo de gemelo digital de los seccionadores de catenaria que permita una gestión en bucle cerrado, desde la percepción hasta la predicción; y quinta, impulsar la elaboración de normas sectoriales y la colaboración en toda la cadena industrial, a fin de llevar la tecnología de monitorización mediante reconocimiento de imágenes desde las demostraciones científicas hasta su aplicación ingenieril.
Referencias bibliográficas
[1] Oficina Nacional de Estadística de la República Popular China. Comunicado estadístico de 2024 sobre la economía nacional y el desarrollo social de la República Popular China [R]. Pekín: Oficina Nacional de Estadística, 2025.
[2] Li Huiqiong. Estudio de un método de reconocimiento del estado de seccionadores basado en tecnología digital de imágenes [D]. Chengdu: Universidad Jiaotong del Suroeste, 2023.
[3] Departamento de Tracción del Buró Ferroviario de Lanzhou. Sistema inalámbrico de control y videovigilancia de seccionadores de alta tensión [J]. Supervisión Técnica Ferroviaria, 2017, 45(8): 56-60.
[4] Li Huiqiong, Gao Shibin. Tecnología de vigilancia visual remota del estado de seccionadores de catenaria basada en el reconocimiento digital de imágenes [J]. Ferrocarril Electrificado, 2023, 34(2): 12-18.
[5] Causas del accionamiento indebido de los seccionadores motorizados de catenaria y soluciones [J]. Tecnología de Explotación Ferroviaria, 2017, 23(4): 1-5.
[6] Departamento de Gestión de Equipos de State Grid Corporation of China. Recopilación de casos típicos de fallos y defectos en aparatos de maniobra de alta tensión (2011—2018) [M]. Pekín: Editorial de Energía Eléctrica de China, 2019.
[7] Análisis del accidente de apertura espontánea del interruptor S189# de la vía IV del patio de salidas de sentido ascendente de una estación [J]. Tecnología de Seguridad Eléctrica, 2018, 20(5): 33-35.
[8] Qi Donglian, Han Yifeng, Zhou Ziqiang, et al. Tecnología de detección de defectos externos en equipos de transmisión y transformación basada en imágenes de vídeo y estado actual de su aplicación [J]. Revista de Electrónica y Tecnología de la Información, 2022, 44(11): 3709-3720.
[9] GB 1985-2014, Seccionadores e interruptores de puesta a tierra de corriente alterna de alta tensión [S]. Pekín: Editorial de Normas de China, 2014.
[10] TB/T 2803-2018, Especificaciones técnicas de los seccionadores motorizados y sus dispositivos de control para catenaria de ferrocarriles electrificados [S]. Pekín: Editorial de Ferrocarriles de China, 2018.
[11] Análisis del accidente de cortocircuito en las barras colectoras de 220 kV de la central térmica de Macun, Hainan [J]. Tecnología de Seguridad Eléctrica, 2023, 25(7): 41-44.
[12] Análisis de una descarga interna en un equipo GIS de 220 kV y medidas de tratamiento [J]. Aparatos de Alta Tensión, 2016, 52(6): 189-193.
[13] Gestión de la explotación y el mantenimiento de los aparatos de maniobra encapsulados [J]. Locomotoras Diésel, 2015, 56(1): 36-40.
[14] Análisis del accidente de cierre indebido del seccionador de sección neutra en la subestación de seccionamiento de Dingtao del Buró Ferroviario de Jinan, línea Jingjiu [J]. Material Rodante Ferroviario, 2016, 36(4): 78-82.
[15] Causas frecuentes de los disparos de la catenaria a ambos lados de la sección neutra en ferrocarriles de alta velocidad y su prevención [J]. Tecnología de Construcción Ferroviaria, 2018, 38(5): 96-100.
[16] State Grid Corporation of China. Recopilación de casos típicos de fallos y defectos en aparatos de maniobra de alta tensión (2011—2018) [M]. Pekín: Editorial de Energía Eléctrica de China, 2019: 156-198.
[17] Análisis del accidente de pérdida de tensión en las barras colectoras de una subestación de 500 kV de una filial de suministro eléctrico [J]. Tecnología de Seguridad Eléctrica, 2009, 11(3): 27-29.
[18] Material didáctico de formación sobre seccionadores (5): casos de fallo de seccionadores [R]. Pekín: China State Railway Group Co., Ltd., 2022.
[19] Trenvista. Un fallo en el telecontrol de los seccionadores causa el caos en Atocha Cercanías [EB/OL]. (2024-09-04)[2026-08-10]. https://www.trenvista.net/en/news/electrical-fault-atocha-cercanias.
[20] Yan Zhicheng. Aplicación eficaz del reconocimiento de imágenes en la maniobra secuencial con un solo comando de subestaciones inteligentes [J]. Aplicaciones de Automatización, 2023, 64(20): 160-161.
[21] Meidensha Corporation. CATENARY EYE: llevar el mantenimiento ferroviario a un nivel aún más alto [R]. Tokio: Meidensha, 2023.
[22] Karaköse E, Gençoğlu M T. Un nuevo enfoque de diagnóstico de fallos sin contacto para el sistema pantógrafo-catenaria mediante reconocimiento de patrones [C]//IEEE International Conference on Intelligent Rail Transportation. Birmingham: IEEE, 2017: 1-6.
[23] Liao H Y M, Yeh I H, et al. EMB-YOLO: un algoritmo ligero de detección de objetos para la detección del estado de seccionadores [J]. Applied Sciences, 2024, 14(21): 9779.
[24] Método de reconocimiento del estado de apertura y cierre de seccionadores en subestaciones basado en visión artificial [J]. Revista de la Universidad Tecnológica de Hunan, 2017, 31(4): 56-61.
[25] Zhang Wei, Zhang Mi, Jin Jiaqi, et al. Estudio del reconocimiento del estado de seccionadores basado en la red de aprendizaje profundo ResNet [J]. Aparatos de Alta Tensión, 2024, 60(6): 99-106.
[26] Xin Dongjie. Estudio de un sistema inteligente de inspección mediante imágenes para seccionadores de subestación [D]. Fuxin: Universidad Técnica y Tecnológica de Liaoning, 2023.
[27] Zhang Ping, Yang Tian, Li Zhijun. Estudio de una técnica de reconocimiento del estado de seccionadores de alta tensión basada en la fusión de imágenes [J]. Aparatos de Alta Tensión, 2025, 61(10): 139-148.
[28] Estudio de los algoritmos clave para la detección visual inteligente del estado de servicio de las subestaciones de tracción de alta velocidad [J]. Revista de la Sociedad Ferroviaria de China, 2023, 45(8): 41-49.
[29] CN118589688A, Sistema y método de monitorización y vigilancia de seccionadores de ferrocarriles electrificados [P]. Administración Nacional de Propiedad Intelectual de China, 2024.
[30] Innovación y aplicación del sistema integrado de videovigilancia de la línea Pekín-Tianjin [J]. Señalización y Comunicaciones Ferroviarias, 2010, 46(11): 42-45.
[31] Huang Yijun, Li Wenliang, Liu Xuan, et al. Sistema de detección precisa de seccionadores basado en una arquitectura de convergencia nube-borde [J]. Energía Inteligente, 2023, 51(12): 87-93.
[32] Sistema de videovigilancia para la ronda de inspección remota [J]. Tecnología de Seguridad Eléctrica, 2020, 22(11): 45-48.
[33] Youte Technology. Solución de gestión de maniobras visuales de seccionamiento y puesta a tierra de tres posiciones para catenaria [EB/OL]. (2026-01-21)[2026-08-10]. https://www.ut.cn/rail-transit/124.html.
[34] Diagnóstico de fallos en los contactos de los interruptores basado en la transformada de Hough de bordes en imágenes de rayos X [J]. Revista de Imágenes y Gráficos de China, 2024, 29(4): 1-12.
[35] Método de reconocimiento del estado de seccionadores basado en la fusión de imágenes infrarrojas y de luz visible [J]. Ingeniería Infrarroja y Láser, 2024, 53(7): 1-10.
[36] Reconocimiento del estado de seccionadores en subestaciones basado en imágenes [J]. Instrumentación y Automatización, 2024, 45(8): 67-71.
[37] CN115358974A, Método de detección del estado de seccionadores basado en visión artificial [P]. Administración Nacional de Propiedad Intelectual de China, 2022.
[38] Tecnología de reconocimiento inteligente de seccionadores de catenaria en entornos complejos [J]. Transporte y Economía Ferroviarios, 2022, 44(3): 95-101.
[39] Método de reconocimiento del estado de seccionadores de alta tensión basado en ECA-CNN [J]. Ingeniería de Diseño Electrónico, 2024, 32(15): 134-138.
[40] Revisión y perspectivas de las tecnologías de monitorización de la posición de apertura y cierre de seccionadores de alta tensión [J]. Energía Eléctrica Moderna, 2019, 36(6): 1-8.
[41] Estudio de la detección de anomalías en imágenes infrarrojas de equipos eléctricos basada en aprendizaje profundo [D]. Pekín: Universidad de Energía Eléctrica del Norte de China, 2023.
[42] Estudio de un sistema de monitorización en línea de la temperatura de los contactos de seccionadores en celdas de alta tensión basado en sensores infrarrojos [J]. Sensores y Microsistemas, 2015, 34(2): 87-90.
[43] El equipo del profesor Lü Fangcheng, de la Universidad de Energía Eléctrica del Norte de China, logra nuevos avances en la investigación sobre identificación y detección inteligente de equipos de alta tensión [EB/OL]. (2022-04-24)[2026-08-10]. https://www.ces-transaction.com/xhtml/report/22041625-1.htm.
[44] Quan W, Feng K, Lu X, et al. Un método de reconocimiento del estado de seccionadores en subestaciones de tracción basado en la detección de componentes clave y la medición geométrica [J]. Neural Processing Letters, 2023, 57(2): 1-18.
[45] Quan W, et al. IVIS2021: un conjunto de datos para la inspección visual de seccionadores en subestaciones de tracción [Z]. 2021.
[46] Toutiao. Respuesta en segundos y detección de riesgos al milímetro: el centro inteligente de datos protege con eficacia el transporte del Año Nuevo chino [EB/OL]. (2026-02-26)[2026-08-10]. https://www.toutiao.com/article/7611036128045367843/.
[47] People's Railway. El «ojo celestial» inteligente diagnostica con precisión la catenaria [EB/OL]. (2024-11-29)[2026-08-10]. https://www.peoplerail.com/rail/show-2932-544360-1.html.
[48] Problemas del sistema de telecontrol de alimentación ferroviaria y su solución [J]. Supervisión Técnica Ferroviaria, 2011, 39(10): 22-25.
[49] CN119089400A, Método, dispositivo y medio de almacenamiento para determinar el estado de servicio de seccionadores de ultra y extra alta tensión [P]. Administración Nacional de Propiedad Intelectual de China, 2024.